
Ejemplo 3.6: Fuerzas de inercia en un cuadrilátero (método gráfico)#
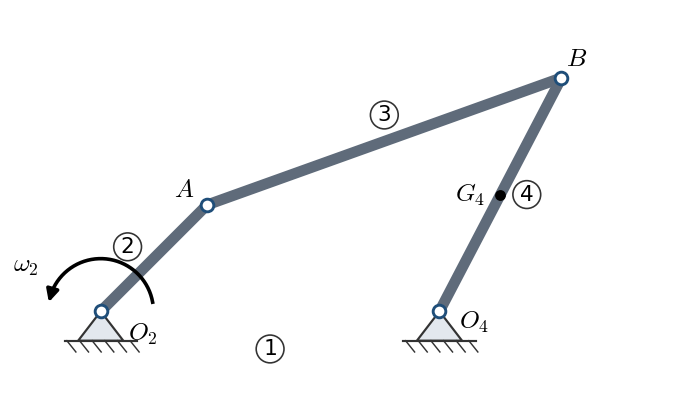
El cuadrilátero articulado del Ejemplo 3.5: Análisis estático gráfico de un cuadrilátero se mueve ahora sin carga exterior, con la manivela girando a \(\omega_2 = 15\) rad/s constante, en sentido antihorario. La manivela y la biela tienen masa despreciable, y el balancín es una barra uniforme de masa \(m_4 = 3\) kg, con su centro de masas \(G_4\) en el punto medio de \(O_4B\). En la posición \(\theta_2 = 45^\circ\), calcular por métodos gráficos:
Los esfuerzos de inercia del balancín y su fuerza de inercia equivalente.
Las reacciones en las articulaciones y el par motor \(M_2\) necesario.
El par motor total si, además, actúa la fuerza \(\vec{P}\) del ejemplo 3.5.
Datos: \(\overline{O_2A} = 0.20\) m, \(\overline{AB} = 0.50\) m, \(\overline{O_4B} = 0.35\) m, \(\overline{O_2O_4} = 0.45\) m. Despreciar el peso y el rozamiento.
1. Cinemática y esfuerzos de inercia
Cinemática. Del análisis de velocidades y aceleraciones (tema 2, con polígonos o analíticamente) en esta posición:
(signo positivo, antihorario). La aceleración del centro de masas del balancín, con \(\vec{r}_{O_4G_4} = \frac{1}{2}\vec{r}_{O_4B} = (0.0811, 0.1551)\) m, es:
Esfuerzos de inercia. El momento de inercia de la barra respecto a su centro es \(I_{G_4} = \frac{1}{12} m_4 L_4^2 = \frac{1}{12} \cdot 3 \cdot 0.35^2 = 0.03063\) kg·m². Entonces:
Fuerza de inercia equivalente. Sustituimos \(\vec{J}_4\) y \(M_{G_4}\) por una única fuerza \(\vec{J}'_4 = \vec{J}_4\), desplazada paralelamente una distancia:
hacia el lado en que su momento respecto a \(G_4\) es horario, como \(M_{G_4}\). Como \(\vec{J}_4\) apunta hacia la derecha y algo hacia abajo, hay que desplazarla hacia arriba: su recta de acción pasa por el punto \(K = (0.5477, 0.2100)\) m.
2. Reacciones y par motor
Ahora el problema es idéntico al del ejemplo 3.5, con \(\vec{J}'_4\) en el lugar de \(\vec{P}\):
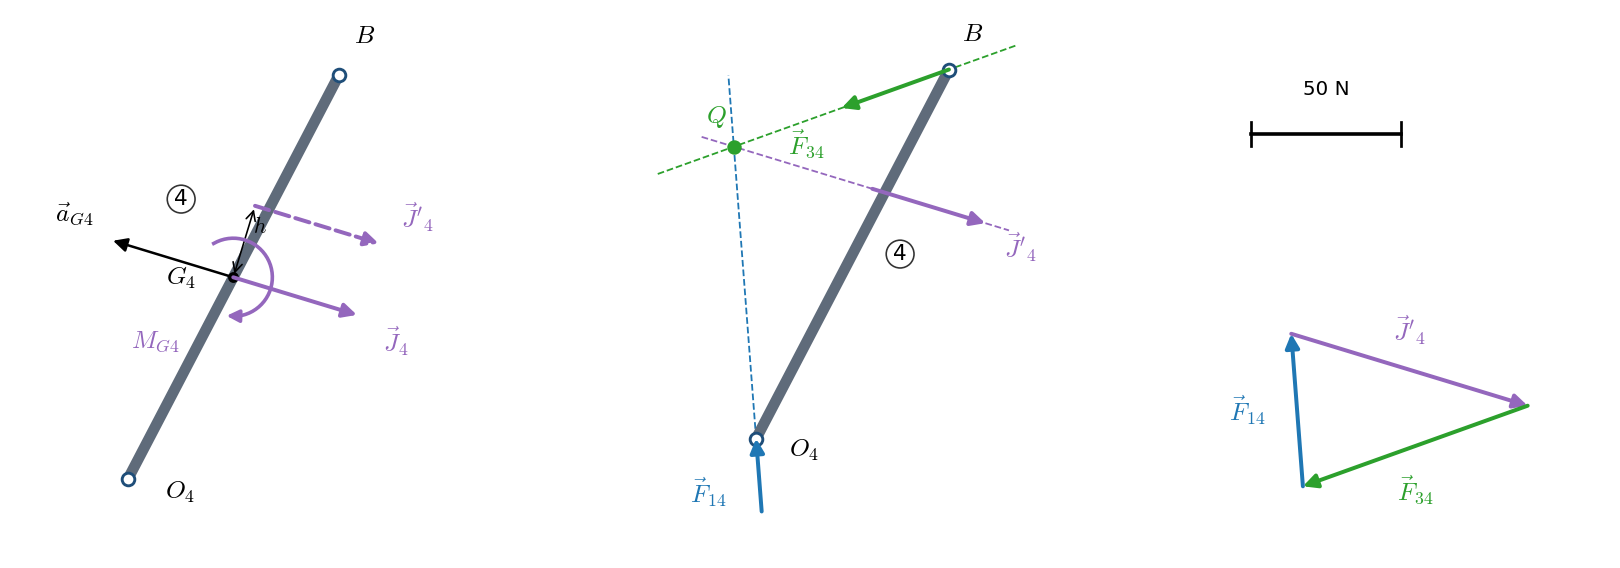
Biela. Sin masa ni cargas: elemento de dos fuerzas, \(\vec{F}_{34}\) en la dirección \(AB\).
Balancín. Tres fuerzas: \(\vec{J}'_4\) (conocida), \(\vec{F}_{34}\) (dirección \(AB\)) y \(\vec{F}_{14}\) (por \(O_4\)). La recta de \(\vec{J}'_4\) y la recta \(AB\) se cortan en \(Q = (0.4313, 0.2454)\) m, y \(\vec{F}_{14}\) tiene la dirección \(O_4Q\). El triángulo de fuerzas da:
Ahora \(\vec{F}_{34}\) apunta de \(B\) hacia \(A\): la biela tira del balancín (tracción).
Manivela. \(\vec{F}_{32} = -\vec{F}_{34} = 79.86~\text{N}\angle 19.7^\circ\) en \(A\), con el mismo brazo \(d_2 = 0.0854\) m de antes respecto a \(O_2\). Su momento es horario, así que el par motor es antihorario:
El motor debe aportar este par para acelerar el balancín en esta posición.
Comprobación por potencias. \(M_2\,\omega_2 + \vec{J}_4\cdot\vec{v}_{G_4} + M_{G_4}\,\omega_4 = 0\), con \(\vec{v}_{G_4} = \vec{\omega}_4 \times \vec{r}_{O_4G_4} = (-0.837, 0.438)\) m/s:
3. Superposición con la carga exterior
Si además actúa la fuerza \(\vec{P}\) del ejemplo 3.5, el problema sigue siendo lineal (no hay rozamiento), y por el principio de superposición las reacciones y el par motor son la suma de los de ambos casos:
En esta posición, \(\vec{P}\) actúa a favor del movimiento (por sí sola, obligaría al motor a frenar con \(7.97\) N·m), pero el balancín se está acelerando (\(\omega_4\) y \(\alpha_4\) tienen el mismo signo) y absorbe casi toda esa potencia: el motor sólo tiene que frenar con \(1.15\) N·m. Las reacciones en \(O_4\) se suman vectorialmente del mismo modo: \(\vec{F}_{14} = (12.10, -31.52) + (-3.89, 51.01) = (8.21, 19.49)\) N.
Este es el análisis cinetoestático completo: estático (cargas) + dinámico (inercias).
Construcción interactiva#
Recorre la construcción paso a paso y arrastra la manivela para ver cómo cambian la fuerza de inercia, su desplazamiento \(h\), las reacciones y el par motor a lo largo de una vuelta: