
Repaso de álgebra vectorial#
La cinemática se escribe en el lenguaje de los vectores. Esta página repasa las operaciones que se usan en todo el tema, con especial atención al producto vectorial, que aparece en todas las fórmulas de velocidades y aceleraciones.
Sistemas de coordenadas#
Un sistema de coordenadas consiste en un punto, al que llamamos origen de coordenadas, y un conjunto de direcciones perpendiculares entre sí que usamos para medir la posición de cualquier punto o vector con respecto al origen. Los sistemas tridimensionales son los más generales, pero muchos problemas se pueden simplificar usando coordenadas bidimensionales, siempre que todos los desplazamientos ocurran en un único plano.
Un sistema de coordenadas se denota por el nombre de sus ejes (\(XYZ\)) o por el del punto donde está su origen (\(O\)).
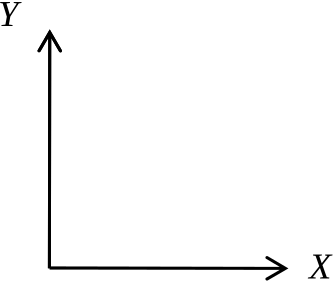
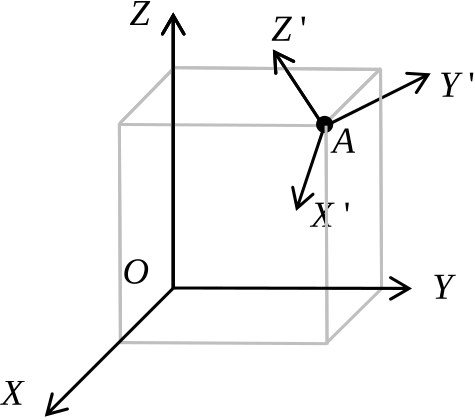
Izquierda: un sistema \(XY\) en el plano. Derecha: un sistema tridimensional \(XYZ\) con origen en \(O\), y otro sistema \(X'Y'Z'\) con origen en \(A\).
Todos los sistemas de coordenadas de esta asignatura son dextrógiros: si los dedos de la mano derecha giran de \(X\) hacia \(Y\), el pulgar apunta según \(Z\).
Vectores#
Una magnitud vectorial tiene un módulo (tamaño) y una dirección en el espacio. No hay que confundir las magnitudes físicas vectoriales (posición, velocidad, fuerza, par, velocidad angular, …) con las escalares (energía cinética, módulo de una velocidad, módulo de una fuerza, …).
Un vector puede venir dado por su módulo y su dirección por separado, o por sus coordenadas. En textos impresos los vectores se suelen escribir en negrita (\(\mathbf{r}\)); a mano, con una flecha (\(\vec{r}\)). Cuando se operan junto a matrices, se tratan como vectores columna:
donde la última forma es la más habitual, por motivos de espacio.
El módulo de un vector se escribe \(|\vec{r}|\) (o simplemente \(r\) si no hay ambigüedad) y se obtiene de sus coordenadas:
Un vector unitario tiene módulo uno. Los vectores unitarios según los semiejes positivos \(X\), \(Y\) y \(Z\) se denotan \(\hat{i}\), \(\hat{j}\) y \(\hat{k}\). Un vector unitario en la dirección de cualquier vector \(\vec{r}\) se obtiene dividiéndolo por su módulo:
Operaciones vectoriales básicas#
Suma#
La suma de dos vectores es el vector cuyas coordenadas son la suma de sus coordenadas:
Gráficamente, los vectores se suman colocando cada uno a continuación del anterior: el resultado va del origen del primero al extremo del último. La suma es conmutativa (\(\vec{a} + \vec{b} = \vec{b} + \vec{a}\)), así que el orden no importa. Es la operación en la que se basan todos los polígonos de velocidades y aceleraciones de este tema.
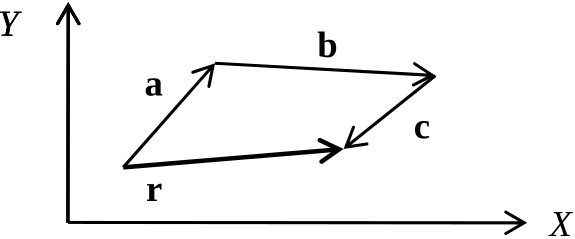
Suma gráfica \(\vec{r} = \vec{a} + \vec{b} + \vec{c}\).
Resta#
Restar un vector es sumar su opuesto, \(\vec{r} = \vec{a} - \vec{b} = \vec{a} + (-\vec{b})\), donde \(-\vec{b}\) tiene todas sus coordenadas cambiadas de signo o, gráficamente, el mismo módulo y dirección que \(\vec{b}\) pero el sentido contrario.
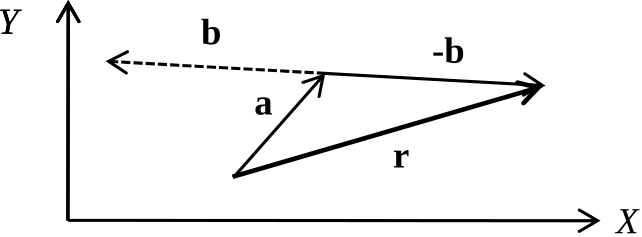
Resta gráfica \(\vec{r} = \vec{a} - \vec{b}\).
Escalado#
Multiplicar un vector por un escalar \(a\) multiplica cada una de sus coordenadas, lo que cambia su módulo pero no su dirección (un escalar negativo invierte además su sentido):
Esto es precisamente lo que significa dar un vector por sus coordenadas: los tres números escalan los vectores unitarios \(\hat{i}\), \(\hat{j}\) y \(\hat{k}\), y el vector es la suma de los tres vectores escalados. Por ejemplo:
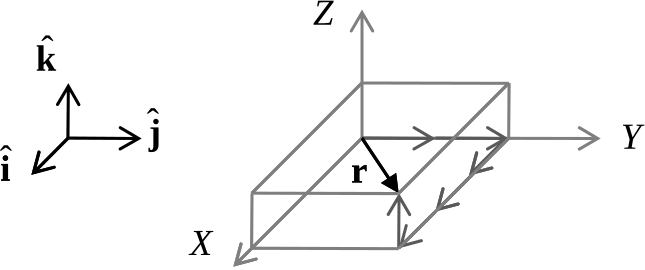
Un vector construido como la suma de los tres vectores unitarios, cada uno escalado por un número distinto.
Producto escalar#
El producto escalar de dos vectores \(\vec{r}_1 = (x_1, y_1, z_1)\) y \(\vec{r}_2 = (x_2, y_2, z_2)\) es el escalar:
que también se puede escribir de una forma con un claro significado geométrico:
donde \(\theta\) es el ángulo que forman ambos vectores, medido en el plano que los contiene. Dos consecuencias se usan constantemente:
Dos vectores no nulos son perpendiculares si y solo si su producto escalar es cero.
El producto escalar de un vector \(\vec{r}\) por un vector unitario \(\hat{u}\), \(\vec{r} \cdot \hat{u} = |\vec{r}| \cos\theta\), es la proyección de \(\vec{r}\) sobre la dirección de \(\hat{u}\): «cuánto de \(\hat{u}\)» hay en \(\vec{r}\).
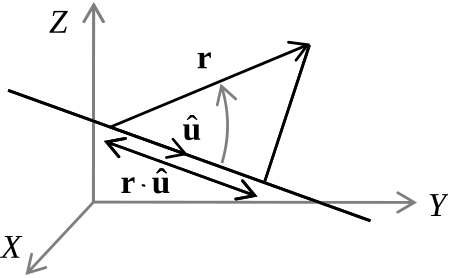
Proyección de \(\vec{r}\) sobre la dirección de \(\hat{u}\).
Producto vectorial#
A diferencia del producto escalar, el resultado de un producto vectorial \(\vec{r} = \vec{r}_1 \times \vec{r}_2\) es un vector. Algunos textos lo escriben como \(\vec{r}_1 \wedge \vec{r}_2\). Sus propiedades son:
Su módulo es \(|\vec{r}_1|\,|\vec{r}_2| \sin\theta\), donde \(\theta\) es el ángulo que forman ambos vectores. Por tanto, el producto vectorial de dos vectores paralelos (\(0^\circ\) o \(180^\circ\)) es nulo.
Su dirección es siempre perpendicular a ambos, \(\vec{r}_1\) y \(\vec{r}_2\); es decir, perpendicular al plano que definen.
Su sentido viene dado por la regla de la mano derecha o, equivalentemente, por la del tornillo (ver la figura).
El orden sí importa: \(\vec{r}_1 \times \vec{r}_2 = -\vec{r}_2 \times \vec{r}_1\). Al intercambiar los factores se obtiene un vector de idéntico módulo y dirección, pero de sentido contrario.
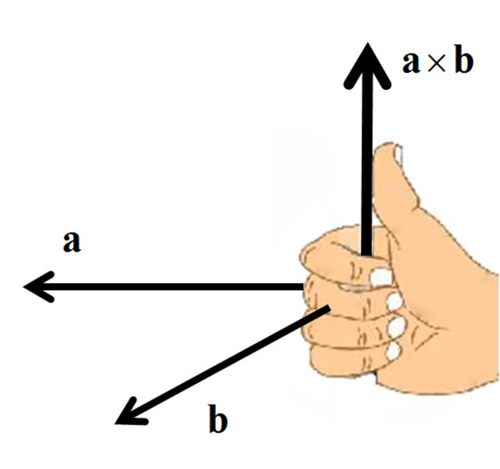
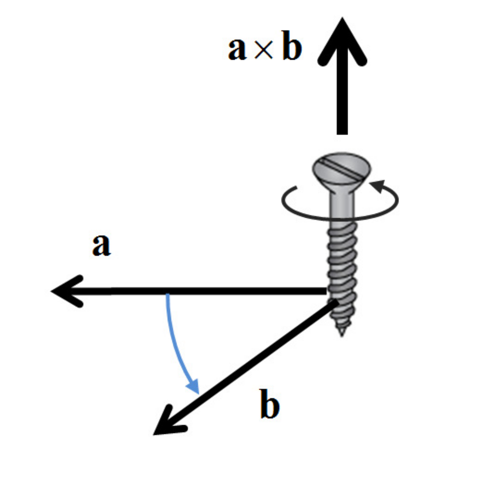
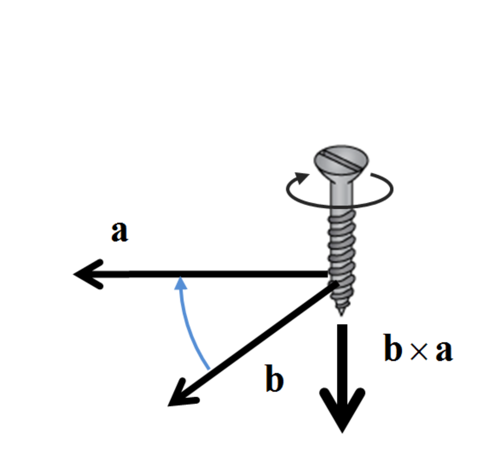
Reglas para el sentido de un producto vectorial. Izquierda: cerrando los dedos de la mano derecha desde \(\vec{a}\) hacia \(\vec{b}\), el pulgar apunta según \(\vec{a} \times \vec{b}\). Centro y derecha: un tornillo girado por el camino más corto desde el primer vector hacia el segundo avanza en el sentido del producto.
Conocidas las coordenadas de ambos vectores, el producto vectorial se calcula con el determinante de una matriz \(3 \times 3\):
Alternativamente, el primer vector se puede convertir en una matriz antisimétrica \(3 \times 3\), \([\vec{r}_1]_\times\), que multiplica al segundo con el producto matricial habitual (así es como se suelen programar los productos vectoriales):
Conviene coger soltura con los productos vectoriales de los vectores unitarios, ya que aparecen en casi todos los problemas. En un sistema dextrógiro:
Una regla sencilla para recordarlos: recorriendo el ciclo \(\hat{i} \rightarrow \hat{j} \rightarrow \hat{k} \rightarrow \hat{i} \rightarrow \cdots\), el producto de dos vectores consecutivos en este orden es el siguiente, con signo positivo; en el orden inverso, el signo es negativo.
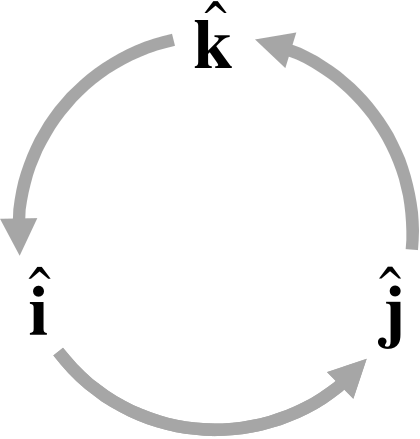
En cinemática plana, donde las velocidades angulares siempre van según \(\hat{k}\), los productos más frecuentes son \(\hat{k} \times \hat{i} = \hat{j}\) y \(\hat{k} \times \hat{j} = -\hat{i}\). Para cualquier vector del plano \(\vec{r} = x\,\hat{i} + y\,\hat{j}\):
es decir, multiplicar por \(\omega\,\hat{k}\) gira un vector del plano \(90^\circ\) en sentido antihorario y lo escala por \(\omega\) (si \(\omega < 0\) el resultado apunta al revés, como si se hubiera girado en sentido horario).
Triple producto vectorial#
Los productos triples son simplemente dos productos vectoriales encadenados:
El paréntesis indica el orden de los productos: primero \(\vec{b} \times \vec{c}\), y después \(\vec{a}\) por el resultado. Como el producto vectorial no es asociativo, en general \(\vec{a} \times (\vec{b} \times \vec{c}) \neq (\vec{a} \times \vec{b}) \times \vec{c}\).
Estos productos aparecen en todas las aceleraciones normales (centrípetas), así que conviene agilizar su cálculo con estas reglas:
Si el primer y el segundo vector son el mismo vector unitario y es perpendicular al tercero (también unitario), el resultado es el tercer vector con el sentido invertido. Por ejemplo:
\[ \hat{i} \times (\hat{i} \times \hat{j}) = -\hat{j}, \qquad \hat{i} \times (\hat{i} \times \hat{k}) = -\hat{k}, \qquad \hat{k} \times (\hat{k} \times \hat{i}) = -\hat{i}, \qquad \hat{k} \times (\hat{k} \times (-\hat{i})) = \hat{i} \]Escribiendo cada vector como su módulo por un vector unitario (\(\vec{a} = a\,\hat{a}\), …), los módulos salen fuera del producto:
\[ \vec{a} \times (\vec{b} \times \vec{c}) = a\,b\,c\, \left( \hat{a} \times (\hat{b} \times \hat{c}) \right) \]Combinando ambas propiedades, para cualquier \(\vec{a}\) perpendicular a \(\vec{b}\):
\[ \vec{a} \times (\vec{a} \times \vec{b}) = a^2\,b\,(-\hat{b}) = -a^2\,\vec{b} \]Por ejemplo, \(5\,\hat{k} \times (5\,\hat{k} \times 4\,\hat{i}) = 5^2 \cdot 4\,(-\hat{i}) = -100\,\hat{i}\).
En cinemática plana esta última regla se lee \(\vec{\omega} \times (\vec{\omega} \times \vec{r}) = -\omega^2\,\vec{r}\): la aceleración normal de un punto que gira alrededor de otro.
Derivadas de expresiones vectoriales#
Las velocidades y aceleraciones son derivadas temporales de vectores de posición. La derivada de un vector es el vector de las derivadas de sus coordenadas, pero en la práctica las siguientes reglas agilizan mucho los cálculos:
Linealidad. La derivada de una suma es la suma de las derivadas, y las constantes pueden salir fuera de la derivada:
\[ \frac{d}{dt}(\vec{a} + \vec{b}) = \dot{\vec{a}} + \dot{\vec{b}}, \qquad \frac{d}{dt}(k\,\vec{a}) = k\,\dot{\vec{a}} \quad \text{(solo si $k$ es constante)} \]Regla del producto. Como para funciones escalares, \(\frac{d}{dt}(f g) = \dot{f} g + f \dot{g}\). La misma regla se aplica al producto de una función escalar por un vector, y a los productos escalar y vectorial (manteniendo el orden de los factores en el producto vectorial):
\[ \frac{d}{dt}\big(k(t)\,\vec{a}\big) = \dot{k}\,\vec{a} + k\,\dot{\vec{a}}, \qquad \frac{d}{dt}(\vec{a} \cdot \vec{b}) = \dot{\vec{a}} \cdot \vec{b} + \vec{a} \cdot \dot{\vec{b}}, \qquad \frac{d}{dt}(\vec{a} \times \vec{b}) = \dot{\vec{a}} \times \vec{b} + \vec{a} \times \dot{\vec{b}} \]
La página siguiente aplica estas reglas para obtener todas las fórmulas de velocidades y aceleraciones del tema.
Ejemplos resueltos#
Ejemplo 1. Hallar el ángulo que forman los vectores \(\vec{r}_1 = (2, -3, 5)\) y \(\vec{r}_2 = (-1, 1, 2)\).
Solución
A partir de las coordenadas de ambos vectores, su producto escalar es:
y sus módulos son \(|\vec{r}_1| = \sqrt{2^2 + (-3)^2 + 5^2} = \sqrt{38}\) y \(|\vec{r}_2| = \sqrt{(-1)^2 + 1^2 + 2^2} = \sqrt{6}\). Sustituyendo en la forma geométrica del producto escalar y despejando el ángulo:
Ejemplo 2. Evaluar el triple producto vectorial \(10\,\hat{i} \times (10\,\hat{i} \times 3\,\hat{k})\).
Solución
Método 1. Se aplica la fórmula del determinante dos veces, primero al producto del paréntesis:
y después al producto exterior:
Método 2. Con el ciclo \(\hat{i} \rightarrow \hat{j} \rightarrow \hat{k}\): \(\hat{i} \times \hat{k}\) va en contra del ciclo, luego es \(-\hat{j}\), y \(10\,\hat{i} \times 3\,\hat{k} = -30\,\hat{j}\). A continuación, \(\hat{i} \times \hat{j} = \hat{k}\), así que \(10\,\hat{i} \times (-30\,\hat{j}) = -300\,\hat{k}\). Es un buen ejercicio repetir este razonamiento visualizando los vectores en el espacio y comprobando cada sentido con la regla de la mano derecha.
Método 3. El primer y el segundo vector son el mismo, y perpendicular al tercero, así que se aplica directamente la regla del triple producto:
Ejemplo 3. Evaluar el triple producto vectorial \(5\,\hat{i} \times (4\,\hat{j} \times 2\,\hat{k})\) e interpretar geométricamente el resultado.
Solución
El producto interior es \(4\,\hat{j} \times 2\,\hat{k} = 8\,(\hat{j} \times \hat{k}) = 8\,\hat{i}\), luego:
El producto vectorial interior es perpendicular al plano de \(\hat{j}\) y \(\hat{k}\), es decir, paralelo a \(\hat{i}\), y el producto vectorial de dos vectores paralelos es nulo. En general, \(\vec{a} \times (\vec{b} \times \vec{c}) = \vec{0}\) siempre que \(\vec{a}\) sea perpendicular al plano definido por \(\vec{b}\) y \(\vec{c}\).