
Ejemplo 3.7: Mecanismo de transferencia (análisis completo)#
El mecanismo de transferencia de cinta transportadora que se muestra en la figura empuja cajas con una masa de 80 kg desde una cinta transportadora a otra. El eslabón motor gira a una velocidad constante de \(\omega_2=40\) rpm en sentido antihorario. Para realizar un análisis cinemático y dinámico completo del mecanismo, utilizaremos todos los métodos de análisis estudiados en la asignatura. Realizaremos el análisis en la posición dada por \(\theta_2 =350^{\circ }\). Calcular las fuerzas de reacción y el par motor necesario para producir dicho movimiento.
Notas:
Considerar un coeficiente de rozamiento de \(0.4\) entre la caja y el suelo. La fuerza resistente que produce, \(F_R = \mu\, m_{caja}\, g = 0.4 \cdot 80 \cdot 9.81 \approx 314\) N, se supone aplicada en la articulación \(D\).
Ignorar la inercia de la caja y despreciar las fuerzas gravitatorias.
Se trata de un mecanismo de seis barras con una cadena cinemática de Watt II y un grado de libertad.

clear, clc
Apartado 1: Cálculo de velocidades#
Para el problema de velocidades identificamos primero una subcadena de 4 barras, y planteamos la ecuación de velocidades relativas entre los puntos A y B:
\( {\vec{v} }_B ={\vec{v} }_A +{\vec{v} }_{B/A} \)
vemos qué términos nos hacen falta y operamos.
- Para \({\vec{v} }_B\):
\( {\vec{v} }_B ={\vec{\omega} }_4 \times {\vec{r} }_{O4B} \)
% definir la incógnita w4k, el vector w4, rO4B y finalmente expresar vB
syms w4k real
w4=[0 0 w4k];
rO4B=[1.174 2.761 0];
vB=cross(w4,rO4B);
- Para \({\vec{v} }_A\):
\( {\vec{v} }_A ={\vec{\omega} }_2 \times {\vec{r} }_{O2A} \)
% definir el vector w2, rO2A y finalmente expresar vA
w2=[0 0 40*2*pi/60];
rO2A=[cosd(350) sind(350) 0];
vA=cross(w2,rO2A);
- Para \({\vec{v} }_{B/A}\):
\( {\vec{v} }_{B/A} ={\vec{\omega} }_3 \times {\vec{r} }_{AB} \)
% definir la incógnita w3k, el vector w3, rAB y finalmente expresar vB_A
syms w3k real
w3=[0 0 w3k];
rAB=[3.889 0.934 0];
vB_A=cross(w3,rAB);
Ahora sí resolvemos la ecuación:
sol_v1 = solve(vB==vA+vB_A,w3k, w4k);
w3k = subs(sol_v1.w3k);
w4k = subs(sol_v1.w4k);
Ahora pasamos a analizar la barra 5 y planteamos la ecuación de velocidades relativas entre los puntos C y D:
\( {\vec{v} }_D ={\vec{v} }_C +{\vec{v} }_{D/C} \)
vemos qué términos nos hacen falta y operamos.
- Para \({\vec{v} }_D\):
\( {\vec{v} }_D =v_D \hat{i} \)
% definir la incógnita vDi, el vector vD
syms vDi real
vD=[vDi 0 0];
- Para \({\vec{v} }_C\):
\( {\vec{v} }_C ={\vec{\omega} }_4 \times {\vec{r} }_{O4C} \)
% El vector w4 ya es conocido, y rO4C lo obtenemos de GeoGebra:
rO4C=[0.831 5.942 0];
vC=cross(w4,rO4C);
- Para \({\vec{v} }_{D/C}\):
\( {\vec{v} }_{D/C} ={\vec{\omega} }_5 \times {\vec{r} }_{CD} \)
% definir la incógnita w5k, el vector w5, rCD y finalmente expresar vD_C
syms w5k real
w5=[0 0 w5k];
rCD=[-6.431 -0.942 0];
vD_C=cross(w5,rCD);
Ahora sí resolvemos la ecuación:
sol_v2 = solve(vD==vC+vD_C,w5k, vDi);
w5k = subs(sol_v2.w5k);
vDi = subs(sol_v2.vDi);
Apartado 2: Cálculo de aceleraciones#
Aceleraciones de los puntos A, B, C y D#
Para el problema de aceleraciones procedemos de la misma forma, primero entre los puntos A y B:
\( {\vec{a} }_B ={\vec{a} }_A +{\vec{a} }_{B/A} \)
que descomponiendo, nos da:
\( {\vec{a} }_B^n +{\vec{a} }_B^t ={\vec{a} }_A +{\vec{a} }_{B/A}^n +{\vec{a} }_{B/A}^t \)
vemos qué términos nos hacen falta y operamos.
- Para \({\vec{a} }_B^n\):
\( {\vec{a} }_B^n ={\vec{\omega} }_4 \times ({\vec{\omega} }_4 \times {\vec{r} }_{O4B} ) \)
% Expresar aBn
aBn=cross(w4,cross(w4,rO4B));
- Para \({\vec{a} }_B^t\):
\( {\vec{a} }_B^t ={\vec{\alpha} }_4 \times {\vec{r} }_{O4B} \)
% definir la incógnita af4k, el vector af4, expresar aBt
syms af4k real
af4=[0 0 af4k];
aBt=cross(af4,rO4B);
- Para \({\vec{a} }_A\):
\( {\vec{a} }_A ={\vec{a} }_A^n ={\vec{\omega} }_2 \times ({\vec{\omega} }_2 \times {\vec{r} }_{O2A} ) \)
% Expresar aA
aA=cross(w2,cross(w2,rO2A));
- Para \({\vec{a} }_{B/A}^n\):
\( {\vec{a} }_{B/A}^n ={\vec{\omega} }_3 \times ({\vec{\omega} }_3 \times {\vec{r} }_{AB} ) \)
% Expresar aB_An
aB_An=cross(w3,cross(w3,rAB));
- Para \({\vec{a} }_{B/A}^t\):
\( {\vec{a} }_{B/A}^t ={\vec{\alpha} }_3 \times {\vec{r} }_{AB} \)
% definir la incógnita af3k, el vector af3, expresar aB_At
syms af3k real
af3=[0 0 af3k];
aB_At=cross(af3,rAB);
Ahora sí resolvemos la ecuación:
sol_ac1 = solve(aBn+aBt==aA+aB_An+aB_At,af3k, af4k);
% Display the solutions:
af3k = subs(sol_ac1.af3k);
af4k = subs(sol_ac1.af4k);
Ahora pasamos a analizar la barra 5 y planteamos la ecuación de aceleraciones relativas entre los puntos C y D:
\( {\vec{a} }_D ={\vec{a} }_C +{\vec{a} }_{D/C} \)
descomponiendo:
\( {\vec{a} }_D ={\vec{a} }_C^n +{\vec{a} }_C^t +{\vec{a} }_{D/C}^n +{\vec{a} }_{D/C}^t \)
vemos qué términos nos hacen falta y operamos.
- Para \({\vec{a} }_D\):
\( {\vec{a} }_D =a_D \hat{i} \)
syms aDi real
aD=[aDi 0 0];
- Para \({\vec{a} }_C^n\):
\( {\vec{a} }_C^n ={\vec{\omega} }_4 \times ({\vec{\omega} }_4 \times {\vec{r} }_{O4C} ) \)
aCn=cross(w4,cross(w4,rO4C));
- Para \({\vec{a} }_C^t\):
\( {\vec{a} }_C^t ={\vec{\alpha} }_4 \times {\vec{r} }_{O4C} \)
aCt=cross(af4,rO4C);
- Para \({\vec{a} }_{D/C}^n\):
\( {\vec{a} }_{D/C}^n ={\vec{\omega} }_5 \times ({\vec{\omega} }_5 \times {\vec{r} }_{CD} ) \)
aD_Cn=cross(w5,cross(w5,rCD));
- Para \({\vec{a} }_{D/C}^t\):
\( {\vec{a} }_{D/C}^t ={\vec{\alpha} }_5 \times {\vec{r} }_{CD} \)
syms af5k real
af5=[0 0 af5k];
aD_Ct=cross(af5,rCD);
Ahora sí resolvemos la ecuación:
sol_ac2 = solve(aD==aCn+aCt+aD_Cn+aD_Ct,aDi, af5k);
aDi = subs(sol_ac2.aDi);
af5k = subs(sol_ac2.af5k);
Aceleraciones de los c.d.g.#
- Para \({\vec{a} }_{G2} ={\vec{a} }_{G2}^n\) necesitamos \({\vec{r} }_{O2G2}\):
rO2G2=rO2A/2;
aG2=cross(w2,cross(w2,rO2G2));
- Para \({\vec{a} }_{G3} ={\vec{a} }_A +{\vec{a} }_{G3/A}^n +{\vec{a} }_{G3/A}^t\) necesitamos \({\vec{r} }_{AG3}\):
rAG3=rAB/2;
aG3=subs(aA+cross(w3,cross(w3,rAG3))+cross(af3,rAG3));
- Para \({\vec{a} }_{G4} ={\vec{a} }_{G4}^n +{\vec{a} }_{G4}^t\) necesitamos \({\vec{r} }_{O4G4}\):
rO4G4=[0.668 2.901 0];
aG4=subs(cross(w4,cross(w4,rO4G4))+cross(af4,rO4G4));
- Para \({\vec{a} }_{G5} ={\vec{a} }_C^n +{\vec{a} }_C^t +{\vec{a} }_{G5/C}^n +{\vec{a} }_{G5/C}^t\) necesitamos \({\vec{r} }_{CG5}\):
rCG5=rCD/2;
aG5=subs(aCn+aCt+cross(w5,cross(w5,rCG5))+cross(af5,rCG5));
- Para \({\vec{a} }_{G6} ={\vec{a} }_D\) basta con evaluar \({\vec{a} }_D\):
aG6=subs(aD);
Apartado 3: Dinámica aplicando el principio de D’Alembert#
En este apartado calcularemos las fuerzas de reacción y el par motor a partir del equilibrio estático de cada sólido que compone el mecanismo incluyendo las fuerzas y momentos de inercia según el principio de D’Alembert. Masas (en kg) e inercias (en kgm2, referidas al centro de masas): \(m_2=15.31\), \(m_3=61.26\), \(m_4=154.75\), \(m_5=99.54\), \(m_6=85\), \(I_2=1.278\), \(I_3=81.68\), \(I_4=495.76\), \(I_5=358.479\). Considerar que los centros de masas de los eslabones se ubican en: el punto medio del segmento \(O_2A\), el punto medio del segmento \(AB\), el baricentro del triángulo \(O_4BC\), el punto medio del segmento \(CD\) y el punto \(D\).
Sólido 2#
Definimos las ecuaciones a partir del diagrama de sólido libre:

\( \begin{array}{l} {\vec{F} }_{32} +{\vec{F} }_{12} -m_2 {\vec{a} }_{G2} =0\newline {\vec{p} }_2 \times {\vec{F} }_{32} +{\vec{q} }_2 \times {\vec{F} }_{12} +{\vec{M} }_0 -I_{G2} {\vec{\alpha} }_2 =0 \end{array} \)
% 1- definir m2, IG2, p2, q2
% 2 - declarar las incógnitas y definir los
% vectores correspondientes a las fuerzas y momentos
% 3 - definir las ecuaciones: eq1_2 para fuerzas y eq3 para momentos
m2=15.31; IG2=1.278;
p2=rO2G2; q2=-p2;
syms F12x F12y F32x F32y M0k real
F12=[F12x F12y 0];
F32=[F32x F32y 0];
M0=[0 0 M0k];
eq1_2=F32+F12-m2*aG2==0;
eq3=cross(p2,F32)+cross(q2,F12)+M0-[0 0 IG2*0]==0;
Sólido 3#
Definimos las ecuaciones a partir del diagrama de sólido libre:

\( \begin{array}{l} {\vec{F} }_{43} -{\vec{F} }_{32} -m_3 {\vec{a} }_{G3} =0\newline {\vec{p} }_3 \times {\vec{F} }_{43} -{\vec{q} }_3 \times {\vec{F} }_{32} -I_{G3} {\vec{\alpha} }_3 =0 \end{array} \)
% 1- definir m3, IG3, p3, q3
% 2 - declarar las incógnitas y definir los
% vectores correspondientes a las fuerzas y momentos
% 3 - definir las ecuaciones: eq4_5 para fuerzas y eq6 para momentos
m3=61.26; IG3=81.68;
p3=rAG3; q3=-p3;
syms F43x F43y real
F43=[F43x F43y 0];
eq4_5=F43-F32-m3*aG3==0;
eq6=cross(p3,F43)+cross(q3,-F32)-[0 0 IG3*af3k]==0;
Sólido 4#
Definimos las ecuaciones a partir del diagrama de sólido libre:

\( \begin{array}{l} {\vec{F} }_{54} -{\vec{F} }_{43} +{\vec{F} }_{14} -m_4 {\vec{a} }_{G4} =0\newline {\vec{p} }_4 \times {\vec{F} }_{54} -{\vec{q} }_4 \times {\vec{F} }_{43} +{\vec{r} }_4 \times {\vec{F} }_{14} -I_{G4} {\vec{\alpha} }_4 =0 \end{array} \)
% 1- definir m4, IG4, p4, q4, r4
% 2 - declarar las incógnitas y definir los
% vectores correspondientes a las fuerzas y momentos:
% 3 - definir las ecuaciones: eq7_8 para fuerzas y eq9 para momentos
m4=154.75;IG4=495.76;
p4=[0.1692 3.1052 0]; q4=[0.5144 -0.0766 0];
r4=[-0.6598 -2.8373 0];
syms F54x F54y F14x F14y real
F54=[F54x F54y 0];
F14=[F14x F14y 0];
eq7_8=F54-F43+F14-m4*aG4==0;
eq9=cross(p4,F54)+cross(q4,-F43)+cross(r4,F14)-[0 0 IG4*af4k]==0;
Sólido 5#
Definimos las ecuaciones a partir del diagrama de sólido libre:

\( \begin{array}{l} {\vec{F} }_{65} -{\vec{F} }_{54} -m_5 {\vec{a} }_{G5} =0\newline {\vec{p} }_5 \times {\vec{F} }_{65} -{\vec{q} }_5 \times {\vec{F} }_{54} -I_{G5} {\vec{\alpha} }_5 =0 \end{array} \)
% 1- definir m5, IG5, p5, q5
% 2 - declarar las incógnitas y definir los
% vectores correspondientes a las fuerzas y momentos:
% 3 - definir las ecuaciones: eq10_11 para fuerzas y eq12 para momentos
m5=99.54; IG5=358.479;
p5=rCG5; q5=-p5;
syms F65x F65y real
F65=[F65x F65y 0];
eq10_11=F65-F54-m5*aG5==0;
eq12=cross(p5,F65)+cross(q5,-F54)-[0 0 IG5*af5k]==0;
Sólido 6#
Definimos las ecuaciones a partir del diagrama de sólido libre:

\( {\vec{F} }_{16} -{\vec{F} }_{65} +{\vec{F} }_R -m_6 {\vec{a} }_{G6} =0 \)
% 1- definir m6, FR
% 2 - declarar las incógnitas y definir los
% vectores correspondientes a las fuerzas
% 3 - definir las ecuaciones: eq13_14 para fuerzas
m6=85;
syms F16y  real
F16=[0 F16y 0];
FR=[314.2 0 0];
eq13_14=F16-F65+FR-m6*aG6==0;
Resolución#
Para resolver el sistema compuesto por las 14 ecuaciones debemos utilizar la función solve, como en los apartados anteriores, teniendo en cuenta que debemos agrupar las ecuaciones en un vector. Las 14 incógnitas se introducen separadas por coma, al igual que en los apartados anteriores.
% Resolver el sistema completo:
solf=solve([eq1_2,eq3,eq4_5,eq6,eq7_8,eq9,eq10_11,eq12,eq13_14],...
    F12x, F12y, F32x, F32y, F43x, F43y, F54x, F54y,...
    F14x, F14y, F65x, F65y, F16y, M0k);
% Evaluar los resultados:
F12x=double(solf.F12x);
F12y=double(solf.F12y);
F32x=double(solf.F32x);
F32y=double(solf.F32y);
F43x=double(solf.F43x);
F43y=double(solf.F43y);
F14x=double(solf.F14x);
F14y=double(solf.F14y);
F54x=double(solf.F54x);
F54y=double(solf.F54y);
F65x=double(solf.F65x);
F65y=double(solf.F65y);
F16y=double(solf.F16y);
M0k=double(solf.M0k);
Finalmente, mostramos los resultados:
% Print results:
fprintf('F12x=%5.0f F12y=%5.0f\n', F12x,F12y)
F12x=-32317 F12y=-7403
fprintf('F32x=%5.0f F32y=%5.0f\n', F32x,F32y)
F32x=32184 F32y= 7426
fprintf('F43x=%5.0f F43y=%5.0f\n', F43x,F43y)
F43x=30877 F43y= 7802
fprintf('F54x=%5.0f F54y=%5.0f\n', F54x,F54y)
F54x=10153 F54y= 942
fprintf('F14x=%5.0f F14y=%5.0f\n', F14x,F14y)
F14x=16637 F14y= 7574
fprintf('F65x=%5.0f F65y=%5.0f\n', F65x,F65y)
F65x= 4829 F65y= 1172
fprintf('F16y=%5.0f\n', F16y)
F16y= 1172
fprintf('T2k=%5.0f\n', M0k)
T2k=-12902
Apartado 4: Forma matricial#
Las 14 ecuaciones de Newton-Euler son lineales en las incógnitas, así que pueden escribirse como \(\mathbf{A}\,\mathbf{x} = \mathbf{b}\) y resolverse sin cálculo simbólico. Llamando \(\vec{p}_i\) y \(\vec{q}_i\) (y \(\vec{r}_4\)) a los vectores desde el centro de masas \(G_i\) de cada eslabón hasta sus articulaciones, y tomando momentos respecto a \(G_i\):
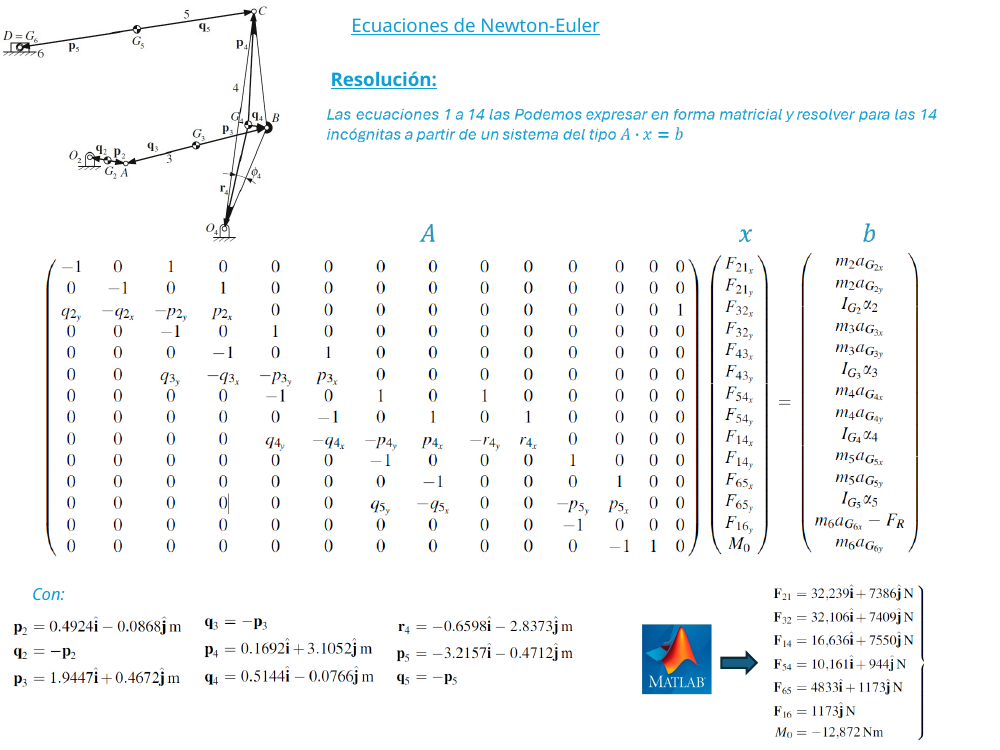
p2=[0.4924 -0.0868]; q2=-p2;
p3=[1.9447 0.4672]; q3=-p3;
p4=[0.1692 3.1052]; q4=[0.5144 -0.0766]; r4=[-0.6598 -2.8373];
p5=[-3.2157 -0.4712]; q5=-p5;
m2=15.31; m3=61.26; m4=154.75; m5=99.54; m6=85;
IG2=1.278; IG3=81.68; IG4=495.76; IG5=358.479;
af2=0; af3=1.98; af4=9; af5=0.72;
aG2=[-8.64 1.52]; aG3=[-21.35 6.15]; aG4=[-25.84 4.57];
aG5=[-53.55 2.16]; aG6=[-53.14 0];
FR=314.2;
% Incógnitas: x = [F21x F21y F32x F32y F43x F43y F54x F54y F14x F14y F65x F65y F16y M0]
A=[-1 0 1 0 0 0 0 0 0 0 0 0 0 0;
    0 -1 0 1 0 0 0 0 0 0 0 0 0 0;
    q2(2) -q2(1) -p2(2) p2(1) 0 0 0 0 0 0 0 0 0 1;
    0 0 -1 0 1 0 0 0 0 0 0 0 0 0;
    0 0 0 -1 0 1 0 0 0 0 0 0 0 0;
    0 0 q3(2) -q3(1) -p3(2) p3(1) 0 0 0 0 0 0 0 0;
    0 0 0 0 -1 0 1 0 1 0 0 0 0 0;
    0 0 0 0 0 -1 0 1 0 1 0 0 0 0;
    0 0 0 0 q4(2) -q4(1) -p4(2) p4(1) -r4(2) r4(1) 0 0 0 0;
    0 0 0 0 0 0 -1 0 0 0 1 0 0 0;
    0 0 0 0 0 0 0 -1 0 0 0 1 0 0;
    0 0 0 0 0 0 q5(2) -q5(1) 0 0 -p5(2) p5(1) 0 0;
    0 0 0 0 0 0 0 0 0 0 -1 0 0 0;
    0 0 0 0 0 0 0 0 0 0 0 -1 1 0];
b=[m2*aG2'; IG2*af2; m3*aG3'; IG3*af3; m4*aG4'; IG4*af4; ...
   m5*aG5'; IG5*af5; m6*aG6(1)-FR; m6*aG6(2)];
x = A\b
El resultado (\(M_0 = -12868\) N·m, \(\vec{F}_{21} = (32234, 7385)\) N…) coincide con el del apartado 3 salvo pequeñas diferencias por el redondeo de los datos de entrada (las aceleraciones se han tomado con dos decimales).
Apartado 5: Resolución por métodos gráficos#
El mismo problema puede resolverse completamente con métodos gráficos: polígonos de velocidades y aceleraciones para la cinemática, y polígonos de fuerzas con el principio de D’Alembert para la dinámica.
Cinemática: polígonos de velocidades y de aceleraciones
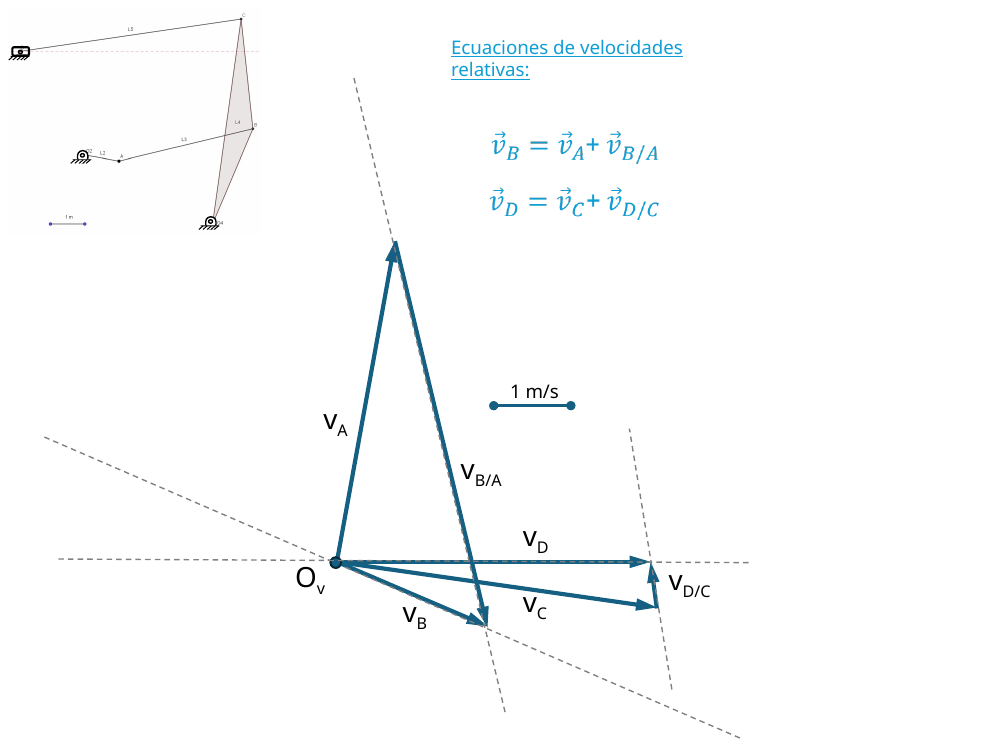
Polígono de velocidades, a partir de las ecuaciones \(\vec{v}_B = \vec{v}_A + \vec{v}_{B/A}\) y \(\vec{v}_D = \vec{v}_C + \vec{v}_{D/C}\):
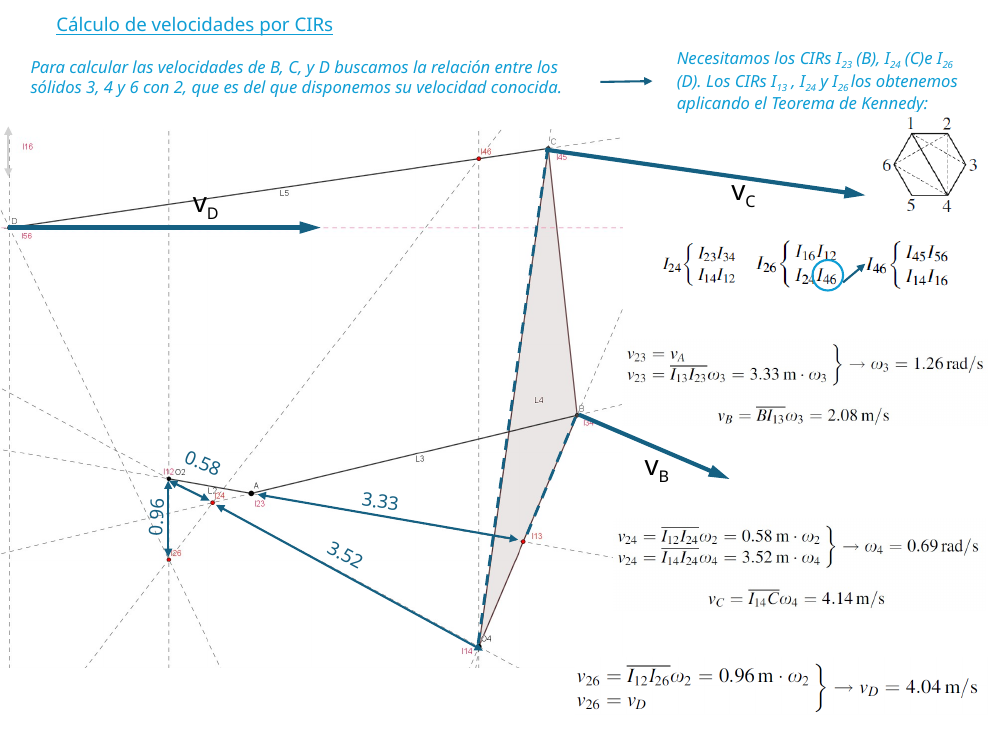
Velocidades por centros instantáneos de rotación. Para relacionar las velocidades de los eslabones 3, 4 y 6 (puntos \(B\), \(C\) y \(D\)) con la del eslabón 2, que es conocida, se necesitan los CIR \(I_{23}\), \(I_{24}\) e \(I_{26}\); los que no son inmediatos se obtienen con el teorema de Kennedy:
Polígono de aceleraciones, con \(\vec{a}_B = \vec{a}_A + \vec{a}_{B/A}\) y \(\vec{a}_D = \vec{a}_C + \vec{a}_{D/C}\), cada una descompuesta en sus componentes normal y tangencial:
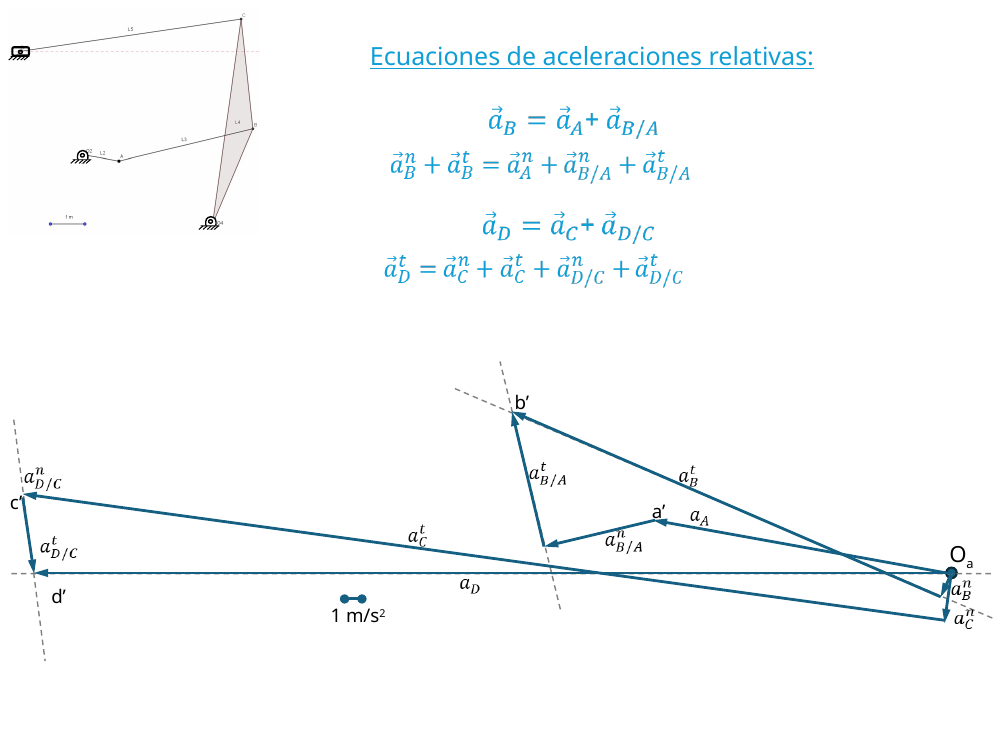
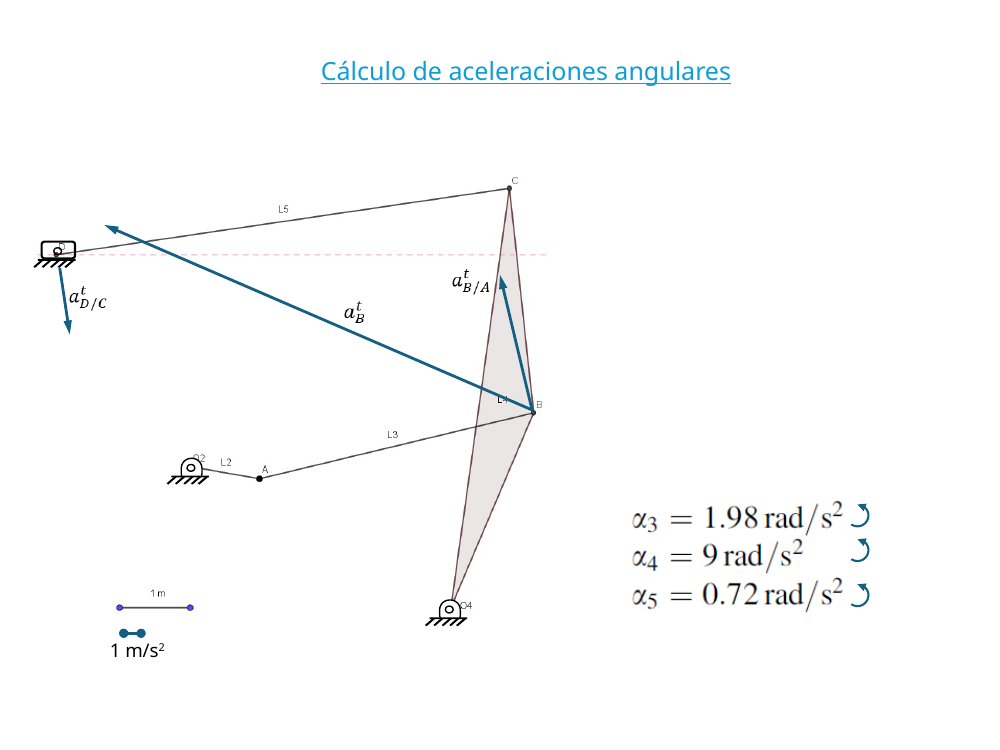
Aceleraciones angulares, a partir de las componentes tangenciales: \(\alpha_3 = 1.98\) rad/s², \(\alpha_4 = 9\) rad/s² y \(\alpha_5 = 0.72\) rad/s²:
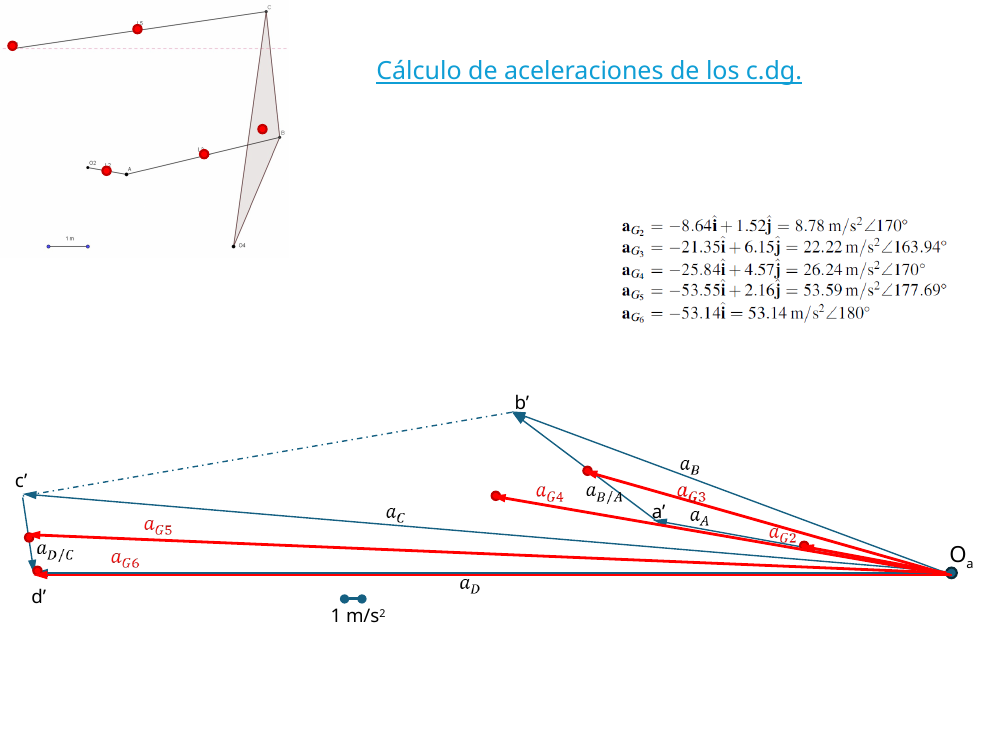
Aceleraciones de los centros de masas, por semejanza en el polígono de aceleraciones (imagen de aceleraciones de cada eslabón):
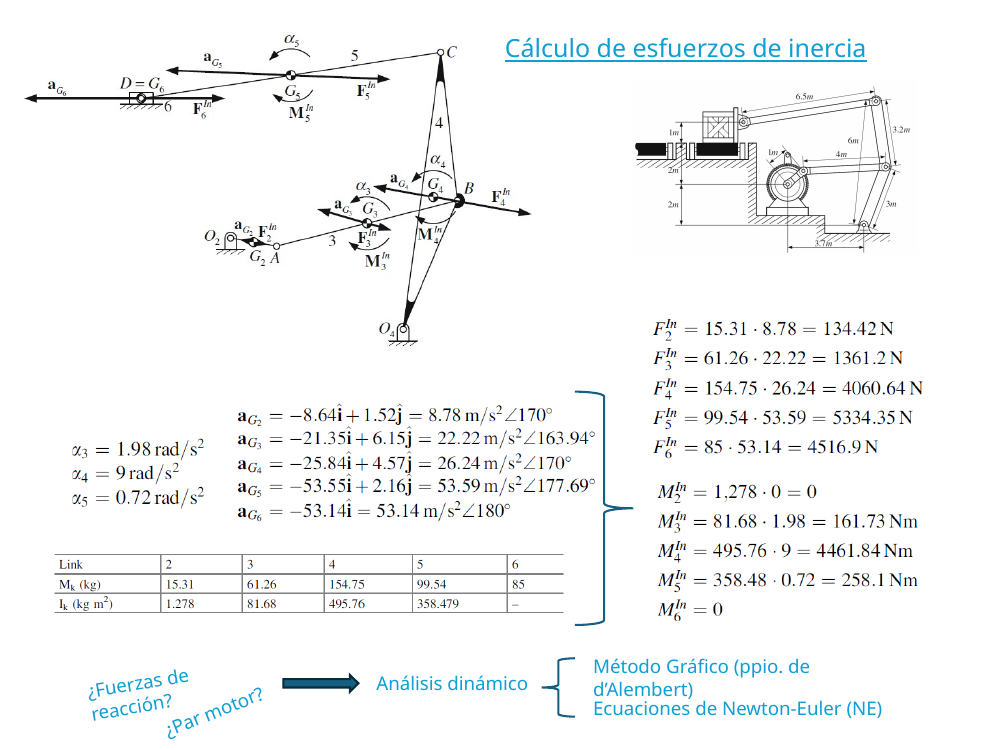
Esfuerzos de inercia
Con las aceleraciones de los centros de masas y las aceleraciones angulares se calculan las fuerzas de inercia \(\vec{F}^{In}_i = -m_i\vec{a}_{G_i}\) y los pares de inercia \(M^{In}_i = -I_{G_i}\alpha_i\) de cada eslabón:
Dinámica: equilibrio de cada sólido con polígonos de fuerzas
El orden de resolución es importante: se empieza por el eslabón con menos incógnitas (el 6), y cuando un eslabón tiene demasiadas incógnitas se pasa a otro y se vuelve a él después.
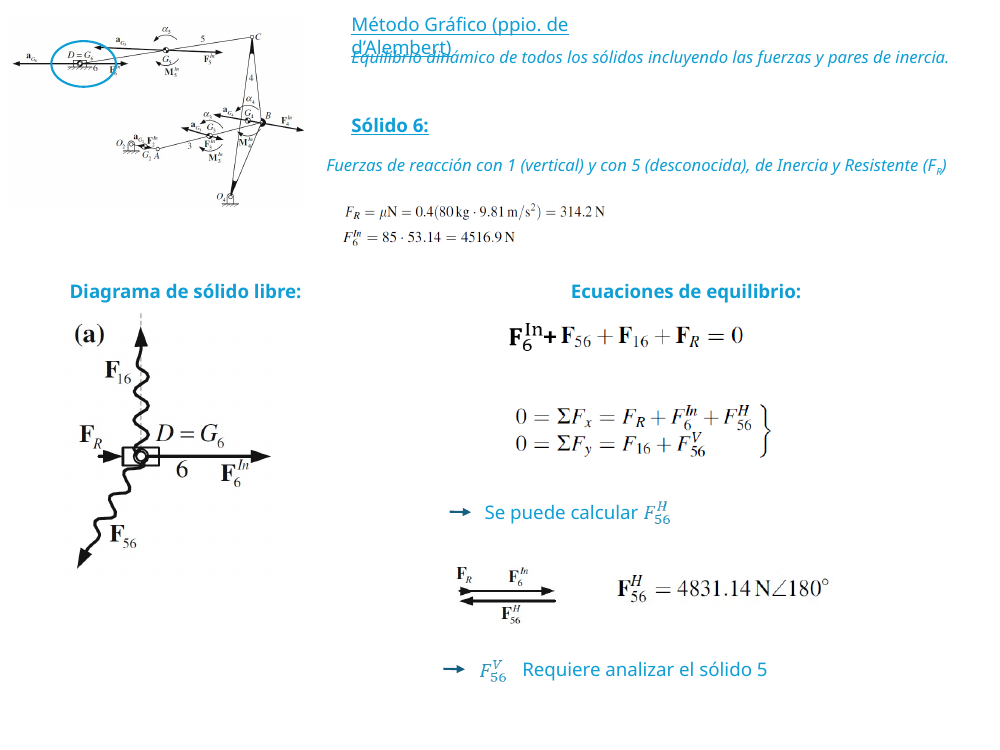
Sólido 6 (corredera). Fuerzas de reacción con 1 (vertical) y con 5 (desconocida), de inercia y resistente \(F_R\). El equilibrio horizontal da la componente horizontal de \(\vec{F}_{56}\); la vertical requiere analizar el sólido 5:
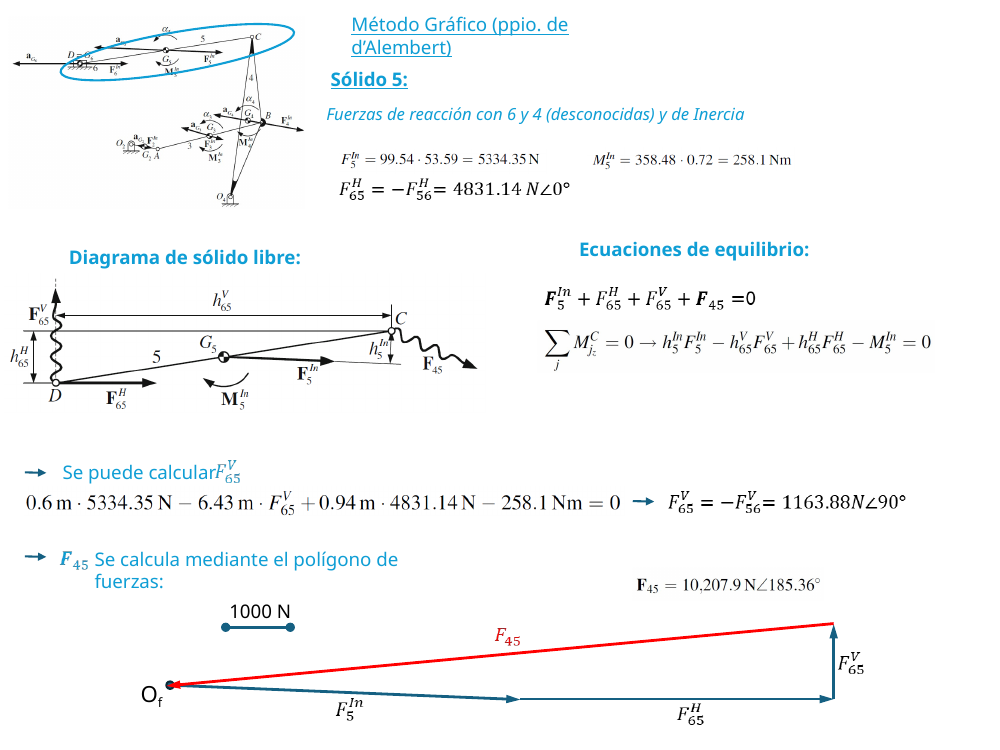
Sólido 5. Reacciones con 6 y 4 (desconocidas) y esfuerzos de inercia. Tomando momentos respecto a \(C\) se obtiene la componente vertical de \(\vec{F}_{65}\), y el polígono de fuerzas da \(\vec{F}_{45}\):
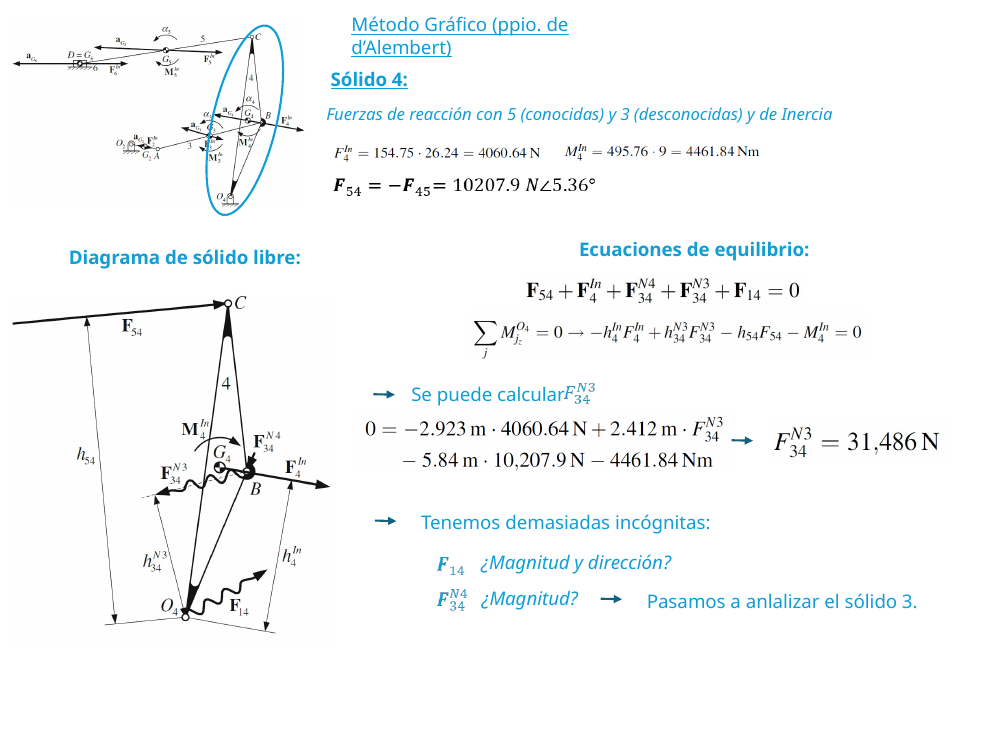
Sólido 4 (primera parte). Conocida la reacción con 5, quedan como incógnitas la reacción con 3 (sólo su módulo, si se descompone) y la reacción con 1 (módulo y dirección): demasiadas. Tomando momentos respecto a \(O_4\) se obtiene la componente de \(\vec{F}_{34}\) perpendicular a la biela 3, y se pasa al sólido 3:
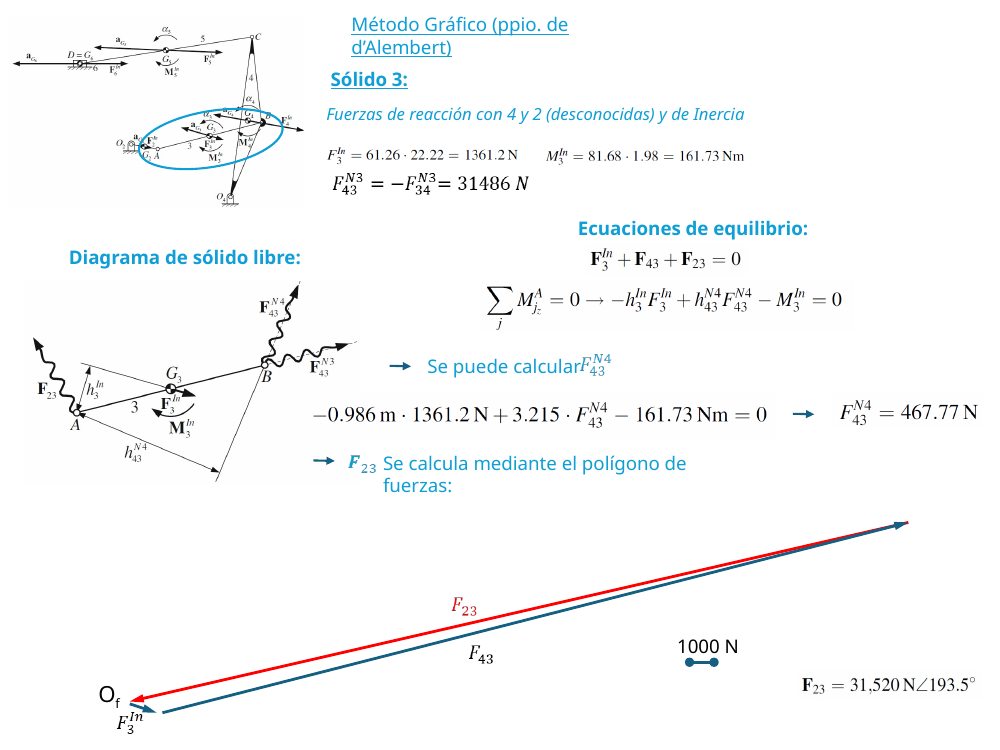
Sólido 3. Reacciones con 4 y 2 y esfuerzos de inercia; con momentos respecto a \(A\) y el polígono de fuerzas se obtiene \(\vec{F}_{23}\):
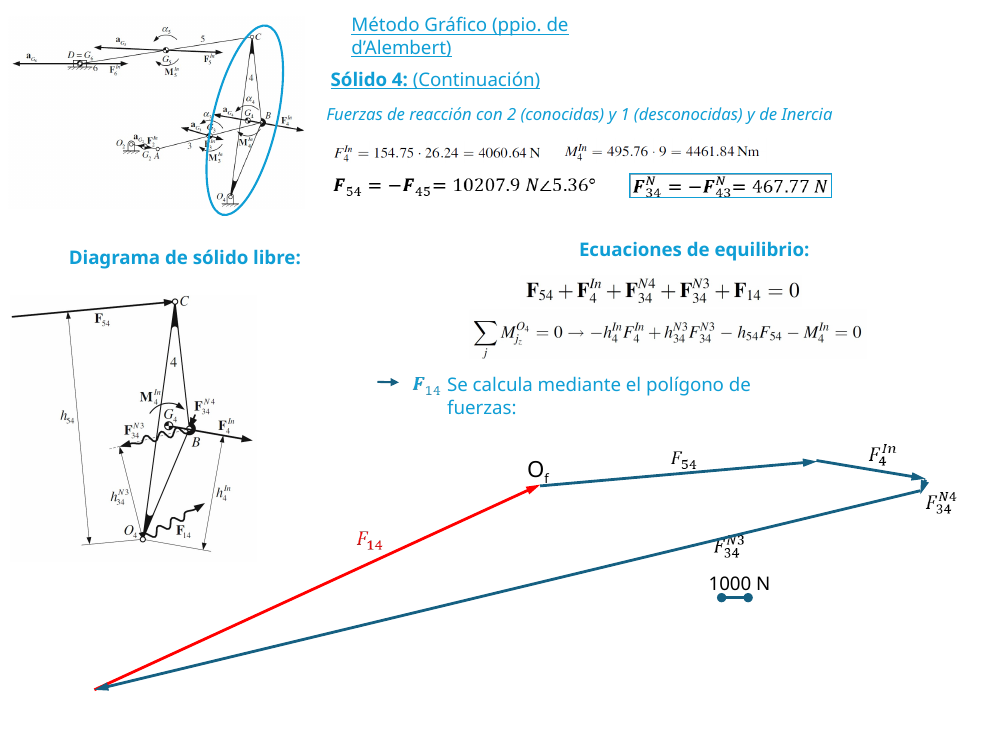
Sólido 4 (continuación). Conocidas ya las reacciones con 3 y 5, el polígono de fuerzas da la reacción con la bancada \(\vec{F}_{14}\):
Sólido 2 (manivela). Reacciones con 3 (conocida) y con 1, y par motor. Tomando momentos respecto a \(O_2\) se obtiene directamente \(M_0 \approx -12568\) N·m (la fuerza de inercia de la manivela es muy pequeña frente al resto):
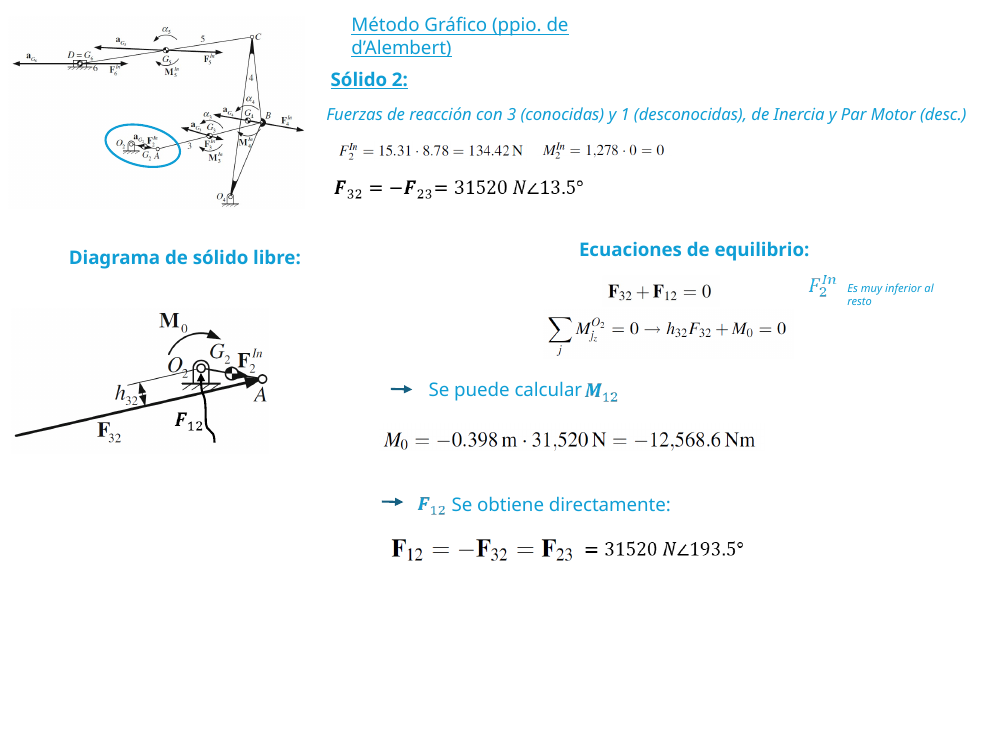
Comparación. El método gráfico da \(M_0 \approx -12568\) N·m y \(|\vec{F}_{23}| \approx 31520\) N, frente a \(-12902\) N·m y \(33030\) N del método analítico: diferencias del 3 al 5 %, debidas a la precisión de las mediciones sobre el dibujo y al redondeo de los datos. Los resultados del eslabón 5, más cercano a los datos, coinciden mucho mejor (\(\vec{F}_{45}\): \(10208\) N frente a \(10197\) N).
El siguiente modelo de GeoGebra muestra un procedimiento de resolución alternativo, que conlleva a las mismas soluciones: