
Ejemplo 2.13: Caballito de tiovivo (movimiento relativo en 3D)#
El siguiente mecanismo corresponde a un caballito de feria (examen de febrero de 2010), en el que el movimiento de vaivén se produce por el giro del eslabón \(AB\) a una velocidad angular \(\omega_0\) en sentido horario (\(\vec{\omega}_0 = -\omega_0\,\hat{i}\), con el eje \(x\) saliendo del papel), mientras el punto \(C\) se desliza sobre una ranura vertical.
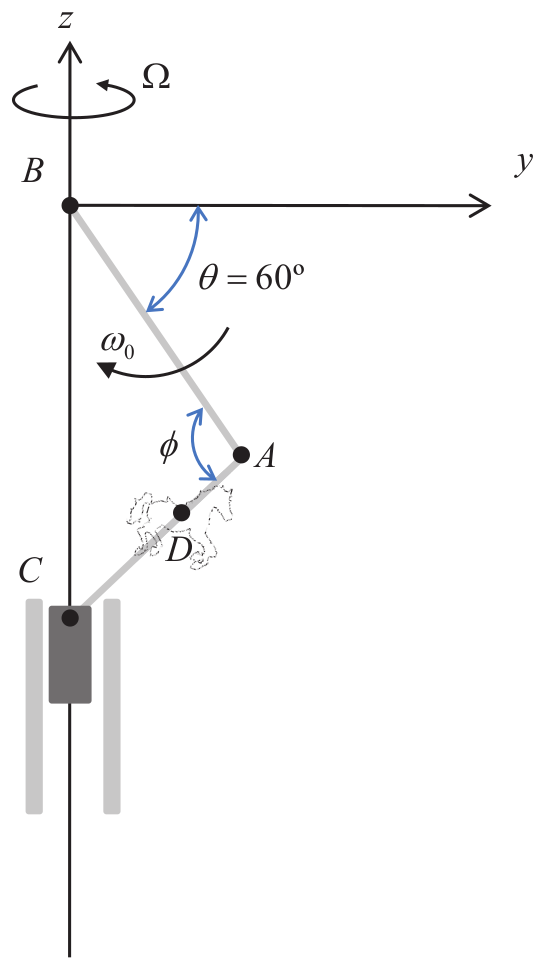
Sabiendo que en el instante inicial el ángulo en \(A\) es recto (\(\phi=\frac{\pi}{2}\)), que \(\theta=\frac{\pi}{3}\), y que el punto \(D\) está situado en la barra \(AC\) (de longitud \(|AC|=R\)) a una distancia \(\frac{1}{3}R\) desde \(A\), calcular:
La velocidad angular \(\omega_{AC}\) de la barra \(AC\).
La velocidad del caballito (punto \(D\)).
La aceleración del mismo punto, sabiendo que \(\vec{a}_A = \omega_0^2 \frac{R}{8} (-\sqrt{3}\,\hat{j} + \hat{k})\) y que el movimiento de la barra \(AC\) puede considerarse uniforme.
Además del movimiento de vaivén del caballito, se considera ahora la rotación uniforme \(\Omega\), en sentido antihorario, de la plataforma del tiovivo alrededor de un eje vertical que pasa por su centro. Considerando que el caballito está situado a una distancia de 2 metros del eje de giro (quedando este a su izquierda), calcular:
La velocidad absoluta del caballito.
La aceleración absoluta del caballito.
Solución
1. Velocidad angular \(\omega_{AC}\) de la barra \(AC\)
Debido a la restricción en el punto \(C\), para cada posición de la barra \(AB\) la barra \(AC\) se ve forzada a una única posición compatible. Por tanto, una velocidad angular \(\omega_0\) en \(AB\) induce otra en \(AC\), de sentido contrario:
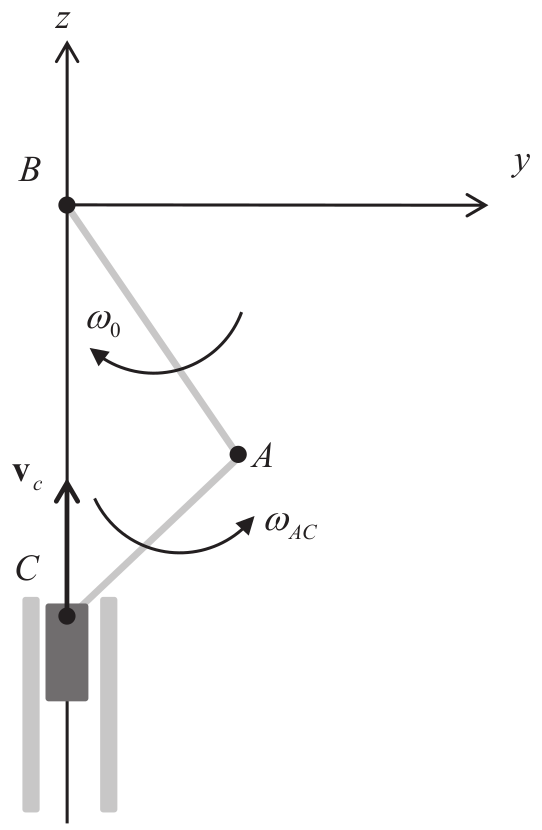
Para obtener \(\omega_{AC}\) buscamos su relación con la velocidad del punto \(C\), \(\vec{v}_C\), e imponemos que su componente horizontal debe ser nula (por la deslizadera). El punto \(C\) pertenece a un sólido (la barra \(AC\)) que gira con velocidad angular \(\omega_{AC}\) y del que conocemos la velocidad de otro punto (\(A\)), luego:
La velocidad de \(A\) es la derivada de su vector de posición \(\vec{r}_{BA}\) (de módulo \(\sqrt{3}R\)), que es un vector de módulo constante que gira con velocidad angular \(\vec{\omega}_0\):
Además, por la geometría del problema:
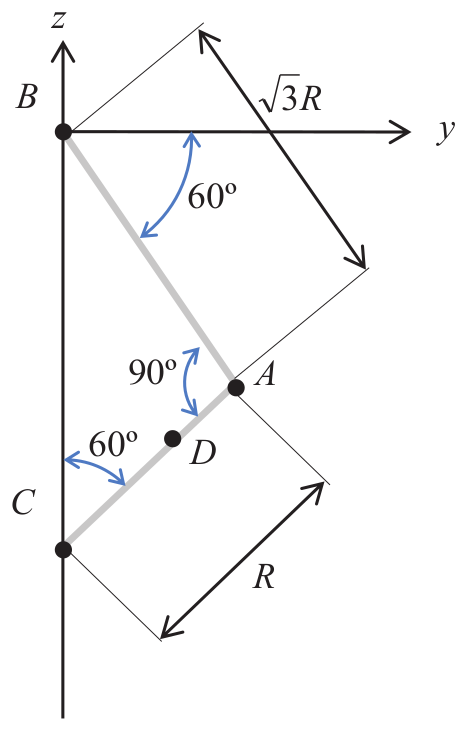
sabemos que, en el instante de interés:
Como \(\vec{\omega}_{AC} = \omega_{AC}\,\hat{i}\), sustituyendo:
Aplicamos ahora la restricción del punto \(C\), que solo puede moverse verticalmente: \(\vec{v}_C = v_C\,\hat{k}\). Igualando componente a componente llegamos a un sistema de dos ecuaciones con dos incógnitas (\(v_C\) y \(\omega_{AC}\)):
La velocidad de \(C\) resulta negativa porque se tomó positiva en el sentido del eje \(Z\): para \(\omega_0 > 0\), el punto \(C\) baja en el instante de interés.
2. Velocidad del punto \(D\)
Es una situación idéntica a la anterior: conocida la velocidad de un punto (\(A\)) de un sólido rígido (la barra \(AC\)) que gira con velocidad angular \(\vec{\omega}_{AC}\), obtener la velocidad de otro punto del mismo sólido (\(D\)), con \(\vec{r}_{AD} = \frac{1}{3}\vec{r}_{AC}\):
3. Aceleración del punto \(D\)
Derivando la ecuación de velocidad anterior, y teniendo en cuenta que el movimiento de \(AC\) es uniforme (\(\dot{\vec{\omega}}_{AC} = 0\)) y que \(\vec{\omega}_{AC} \perp \vec{r}_{AD}\):
4. Velocidad absoluta de \(D\), incluyendo el giro \(\Omega\)
Ahora \(\vec{v}_D\) es una velocidad relativa respecto a la plataforma del tiovivo, que gira con \(\vec{\Omega} = \Omega\,\hat{k}\). Siendo \(\vec{r} = 2\,\hat{j}\) el vector desde el eje de giro hasta \(D\) (en metros), el término de arrastre es \(\vec{\Omega} \times \vec{r}\), y el origen del sistema móvil (sobre el eje de giro) está fijo:
Solo importa la distancia al eje de giro, y no la posición exacta del punto de referencia tomado en dicho eje: la componente vertical del vector de posición relativa es paralela a \(\vec{\Omega}\) y no contribuye al producto vectorial.
5. Aceleración absoluta de \(D\)
Basta reemplazar, en la fórmula de aceleración de un punto móvil en un sistema de referencia móvil, la velocidad y la aceleración de \(D\) relativas al tiovivo obtenidas en los apartados 2 y 3 (con \(\dot{\vec{\Omega}} = 0\)):
Solución con MATLAB. El siguiente script obtiene todos los resultados de forma simbólica, con la Symbolic Math Toolbox (descargar):
% Ejemplo 2.13: caballito de tiovivo (movimiento relativo en 3D).
% Ejes: X sale del papel, Y horizontal (hacia la derecha), Z vertical (hacia arriba).
% Requiere la Symbolic Math Toolbox.
clc, clear all;
syms w0 R Omega real
syms wAC vC real   % incógnitas

th = sym(pi)/3;

% 1. Velocidad angular de la barra AC
wAB = [-w0 0 0];                          % barra AB, sentido horario
rBA = sqrt(sym(3))*R*[0 cos(th) -sin(th)];
vA = simplify(cross(wAB, rBA))

rAC = R*[0 -sin(th) -cos(th)];
WAC = [wAC 0 0];
velC = vA + cross(WAC, rAC);

% C solo puede moverse verticalmente por la ranura: velC = [0 0 vC]
sol = solve(velC(2) == 0, velC(3) == vC, [wAC, vC]);
wAC = simplify(sol.wAC)
vC = simplify(sol.vC)
WAC = [wAC 0 0];

% 2. Velocidad del caballito (punto D, a R/3 de A)
rAD = rAC/3;
vD = simplify(vA + cross(WAC, rAD))

% 3. Aceleración de D (movimiento uniforme de AC)
aA = w0^2*R/8*[0 -sqrt(sym(3)) 1];
aD = simplify(aA + cross(WAC, cross(WAC, rAD)))

% 4-5. La plataforma del tiovivo gira con Omega alrededor de un eje vertical,
% a 2 m a la izquierda del caballito:
Om = [0 0 Omega];
r = [0 2 0];
vD_abs = simplify(vD + cross(Om, r))
aD_abs = simplify(aD + cross(Om, cross(Om, r)) + 2*cross(Om, vD))