
Ejemplo 2.11: Varilla basculante con clavija en una ranura giratoria#
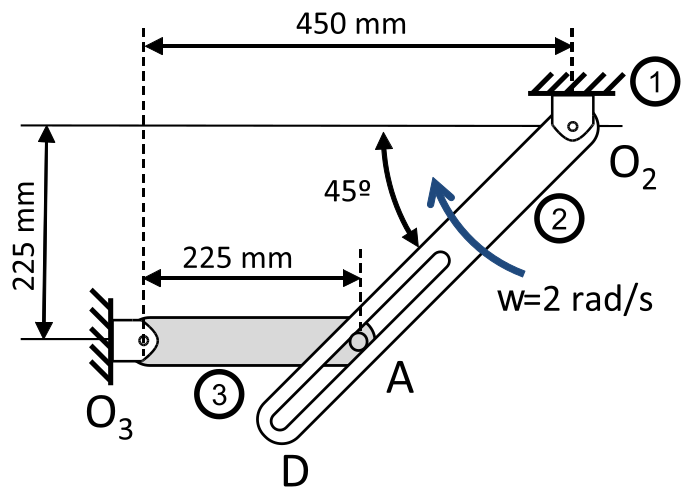
La clavija \(A\) de la varilla basculante \(AO_3\) está limitada a moverse en la ranura giratoria de la varilla \(O_2D\) (examen de febrero de 2016). La velocidad angular de esta es \(\omega_2 = 2~rad/s\) en sentido horario, y se mantiene constante en el instante de interés. Para la posición mostrada en la figura (con \(AO_3\) horizontal), se pide:
Hallar, por el método analítico, la velocidad absoluta de la clavija \(A\) y su velocidad relativa a la ranura giratoria de \(O_2D\).
Hallar la aceleración angular de \(AO_3\) y la aceleración de \(A\) relativa a la ranura del brazo giratorio \(O_2D\).
Solución
De la figura, tomando ejes con \(\hat{i}\) hacia la derecha y \(\hat{j}\) hacia arriba (en mm):
1. Velocidad absoluta de \(A\) y velocidad relativa respecto a \(O_2D\)
Para el punto \(A_3\), perteneciente al cuerpo 3, planteamos la ecuación del sólido rígido:
Por otro lado, el mismo punto \(A_3\) se puede considerar como un punto con movimiento relativo respecto al cuerpo 2, con velocidad relativa \((\vec{v}_{A_3})_2\):
donde \(\vec{v}_{O_2}=0\) y se ha descompuesto la velocidad relativa en un módulo desconocido, \((v_{A_3})_2\), y una dirección conocida: la de la ranura en el instante estudiado. Se ha tomado, arbitrariamente, el vector unitario a \(45^\circ\) (apuntando desde \(A\) hacia \(O_2\)), de modo que el signo de \((v_{A_3})_2\) determinará el sentido.
Igualando ambas expresiones:
De la componente \(\hat{i}\) se obtiene \((v_{A_3})_2\), y de la \(\hat{j}\), \(\omega_3\):
El signo positivo de la velocidad relativa indica que la clavija \(A\) se aproxima a \(O_2\) en su movimiento relativo a la ranura, mientras que la varilla 3 gira en sentido antihorario. La velocidad absoluta de \(A\) es:
2. Aceleración angular de \(AO_3\) y aceleración relativa de \(A\) sobre la ranura
Planteamos las ecuaciones de aceleración correspondientes a las dos expresiones de velocidad anteriores. En la segunda aparece el término de Coriolis, al moverse \(A\) respecto a un cuerpo (el 2) que gira:
Eliminando los términos nulos (\(\vec{a}_{O_3}=\vec{a}_{O_2}=0\) y \(\vec{\alpha}_2=0\), ya que \(\omega_2\) es constante) y usando que \(\vec{\omega} \times (\vec{\omega} \times \vec{r}) = -\omega^2\,\vec{r}\) cuando \(\vec{\omega} \perp \vec{r}\), igualamos ambas:
que es un sistema de dos ecuaciones con dos incógnitas: \(\alpha_3\) y el módulo \((a_{A_3})_2\) de la aceleración relativa, cuya dirección es de nuevo la de la ranura. Evaluamos cada término:
Igualando componentes:
El signo negativo de \((a_{A_3})_2\) indica que la aceleración relativa apunta desde \(O_2\) hacia \(D\), es decir, en sentido contrario a la velocidad relativa: la clavija se está frenando en su movimiento hacia \(O_2\) a lo largo de la ranura. Como comprobación, la aceleración absoluta de \(A\) resulta \(\vec{a}_{A_3} = -3600\,\hat{i} - 7200\,\hat{j}~(mm/s^2)\) por ambos caminos.