
Ejemplo 2.15: Suspensión de bicicleta (método gráfico)#
El mecanismo de la foto (cotas en centímetros) muestra la suspensión trasera de una bicicleta (examen de enero de 2023). Es el mismo mecanismo resuelto analíticamente en el Ejemplo 2.9: Suspensión de bicicleta. Se pide:
Determinar todos los centros instantáneos de rotación (CIRs) absolutos.
Hallar, por el método gráfico, la velocidad del punto \(A\).
A partir del cinema de aceleraciones dado abajo, determinar las aceleraciones angulares de todos los sólidos.
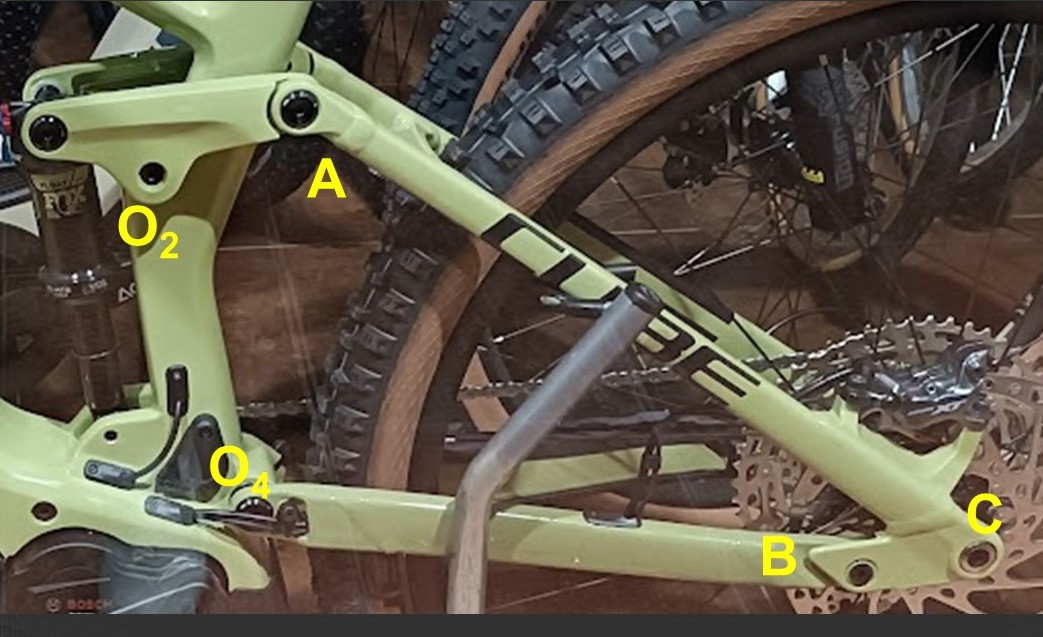
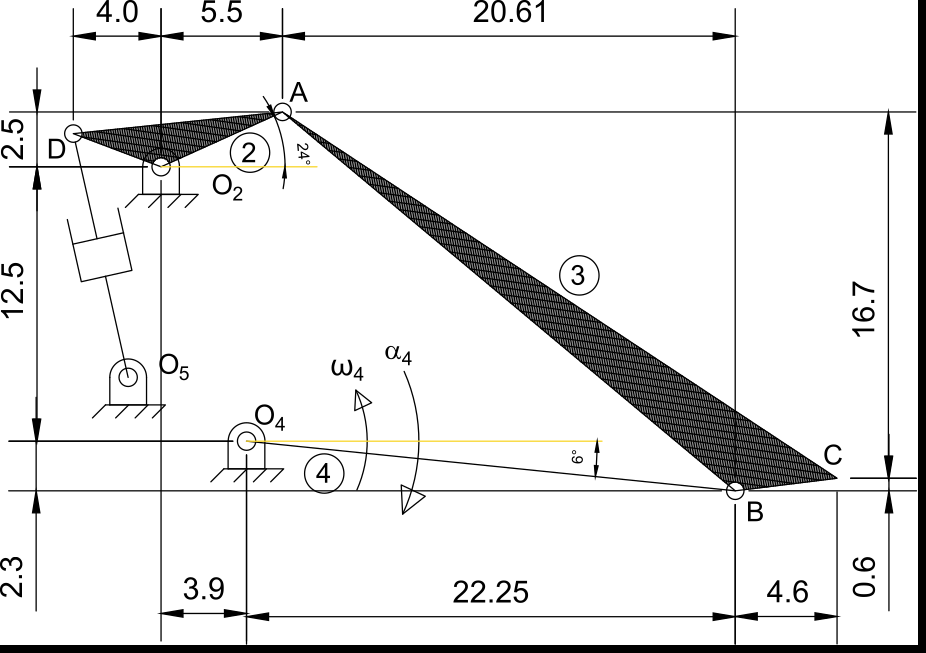
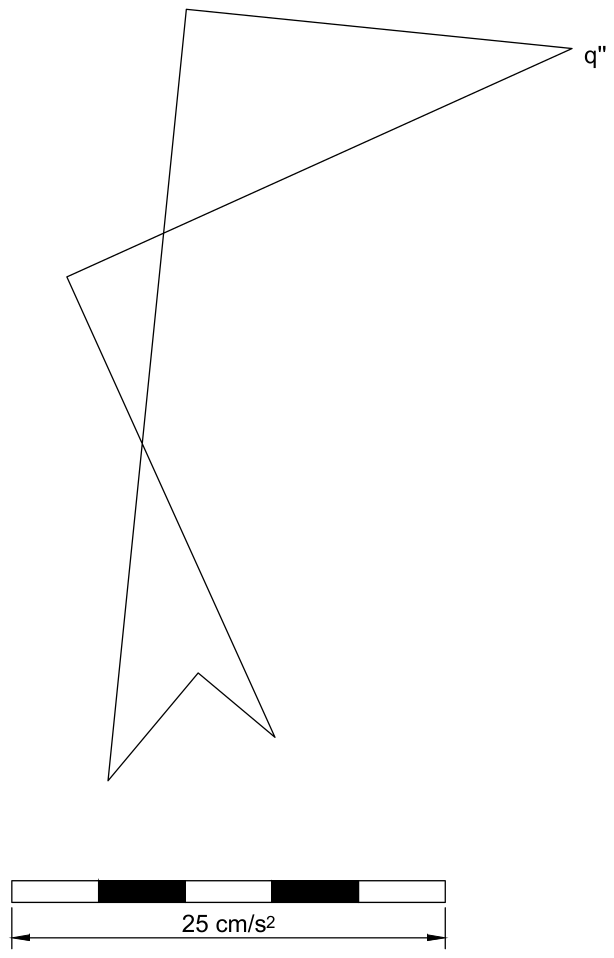
Datos: \(\omega_4 = 1\) rad/s antihorario, \(\alpha_4 = 2\) rad/s² horario. Si se necesita cualquier otra medida, se puede sacar utilizando las escalas gráficas.
Solución
1. CIRs absolutos
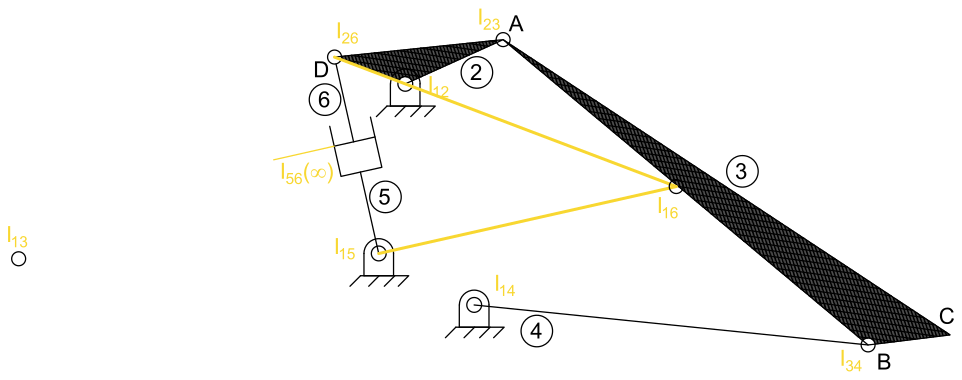
El mecanismo tiene \(N = 6\) cuerpos: 1 cuadro (bancada), 2 balancín \(DO_2A\), 3 basculante \(ABC\), 4 bieleta \(O_4B\), 5 cilindro y 6 vástago del amortiguador. Hay por tanto \(6 \cdot 5 / 2 = 15\) CIRs, de los que se piden los absolutos, es decir, todos aquellos en que uno de los dos cuerpos es la tierra: \(I_{12}\), \(I_{13}\), \(I_{14}\), \(I_{15}\) e \(I_{16}\).
Primero marcamos todos los CIRs que se pueden ver a simple vista: los pares de rotación entre parejas de cuerpos en contacto directo (\(I_{12}\), \(I_{23}\), \(I_{34}\), \(I_{14}\), \(I_{15}\) e \(I_{26}\)), e \(I_{56}\), que está en el infinito en la dirección perpendicular al eje del amortiguador, ya que el vástago desliza dentro del cilindro. De los CIRs absolutos, solo quedan por determinar \(I_{13}\) e \(I_{16}\).
Para hallar \(I_{13}\), aplicamos el teorema de Kennedy dos veces (ver explicación detallada en el Ejemplo 2.14: Centros instantáneos de un cuadrilátero articulado), usando los pares \(I_{12}\)-\(I_{23}\) e \(I_{14}\)-\(I_{34}\). Cada uno de dichos pares define una recta, y en su intersección estará el CIR buscado:
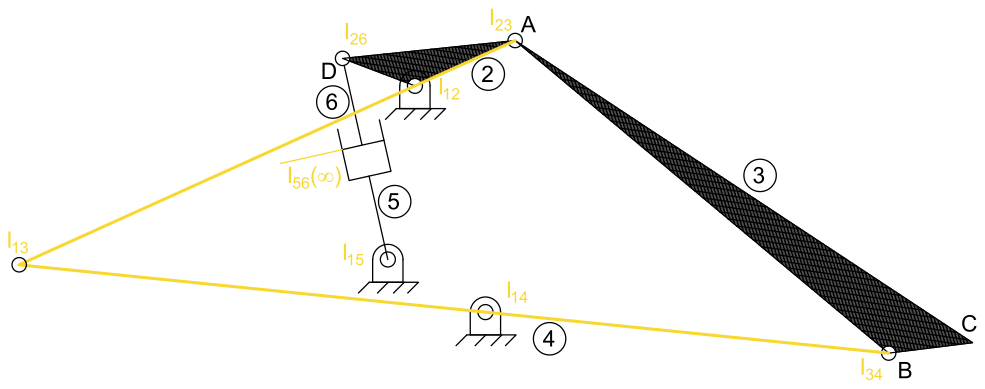
Finalmente, hallamos \(I_{16}\) con los pares \(I_{15}\)-\(I_{56}\) (la recta por \(O_5\) perpendicular al eje del amortiguador) e \(I_{12}\)-\(I_{26}\):
2. Velocidad de A
Aunque se emplee el método gráfico, se deben plantear primero las ecuaciones que determinan las velocidades, buscando un lazo que pase por todos los cuerpos de la cadena cinemática a analizar. En este caso, el lazo es \(O_4\)-\(B\)-\(A\)-\(O_2\), que da lugar a las siguientes ecuaciones de velocidades relativas:
En el método gráfico conviene dejarlo todo como una única ecuación vectorial: sustituimos \(\vec{v}_B\) de la primera ecuación en la segunda, e igualamos los lados derechos de la segunda y la tercera, ya que ambos son \(\vec{v}_A\):
donde ya se ha indicado qué término es perfectamente conocido (en módulo y dirección), y cuáles solo en dirección (perpendiculares a sus eslabones) pero desconocidos en módulo. De los datos, \(|\omega_4|\,\overline{O_4B} = 1~\text{rad/s} \cdot \sqrt{22.25^2 + 2.3^2}~\text{cm} = 22.35\) cm/s. Construyendo esta ecuación a escala se obtiene el siguiente cinema de velocidades:
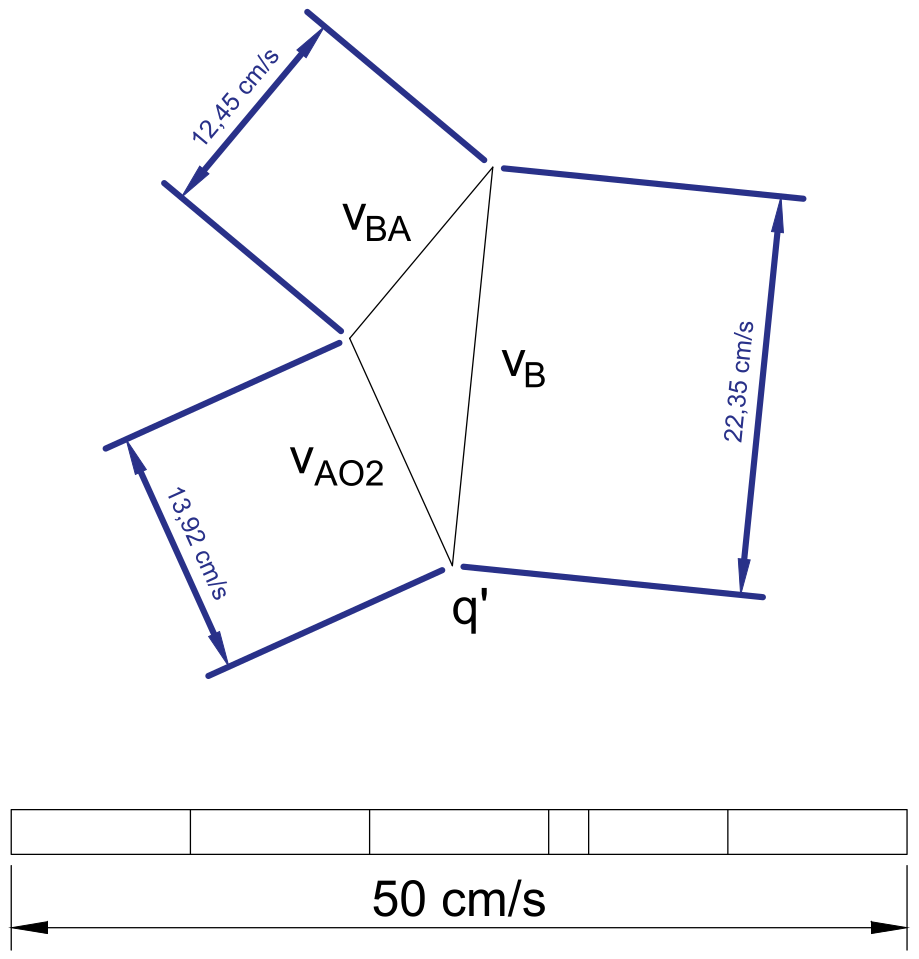
del que medimos:
\(|\vec{v}_{AO_2}| = |\vec{v}_A| = 13.92\) cm/s, que es el valor pedido.
\(|\vec{v}_{BA}| = 12.45\) cm/s, de donde \(|\omega_3| = |\vec{v}_{BA}| / \overline{BA} = 12.45 / 26.91 = 0.46\) rad/s, en sentido antihorario.
3. Aceleraciones angulares
Al igual que con las velocidades, conviene escribir explícitamente las ecuaciones para identificar cada vector del cinema:
que, unificadas en una sola ecuación:
permiten identificar cada vector del cinema dado por su dirección (paralela o perpendicular a cada eslabón). Las componentes normales se conocen de las velocidades angulares, y \(\vec{a}^t_B\) del dato \(\alpha_4\); la construcción paso a paso de más abajo muestra cómo se dibuja el cinema. Midiendo sobre el cinema:
\(|\vec{a}^t_{BA}| \approx 8.1\) cm/s², de donde \(|\alpha_3| = |\vec{a}^t_{BA}| / \overline{BA} \approx 8.1 / 26.91 \approx 0.3\) rad/s², en sentido horario.
\(|\vec{a}^t_A| \approx 29.15\) cm/s², de donde \(|\alpha_2| = |\vec{a}^t_A| / \overline{O_2A} \approx 29.15 / 6.04 \approx 4.82\) rad/s², en sentido horario.
Estos valores coinciden con la solución analítica del Ejemplo 2.9: Suspensión de bicicleta: \(\alpha_3 = -0.3016\) rad/s² y \(\alpha_2 = -4.803\) rad/s².
Construcciones paso a paso#
CIRs absolutos, y comprobación de \(\vec{v}_A\) con \(I_{13}\):
Cinema de velocidades (apartado 2):
Cinema de aceleraciones (apartado 3):