
Cinemática de puntos y sólidos rígidos#
Esta página deduce, paso a paso, las fórmulas que se usan en el resto del tema para calcular velocidades y aceleraciones. Todas se obtienen derivando vectores de posición con las reglas del Repaso de álgebra vectorial, y todas se apoyan en un único resultado: la derivada temporal de un vector de longitud constante unido a un cuerpo que gira.
Estado cinemático de puntos y sólidos rígidos#
La cinemática describe el movimiento de dos tipos de entidades: puntos y sólidos rígidos. Un punto no tiene dimensiones; normalmente nos interesan puntos que pertenecen a un eslabón, así que describir el movimiento de un punto es describir el movimiento de una parte de un sólido rígido.
La diferencia clave entre ambos es que un sólido rígido tiene además una orientación, que cambia con el tiempo. Para un punto con posición \(\vec{x}(t)\) en un sistema de coordenadas cartesianas:
Posición |
\(\vec{x}(t)\) |
Velocidad |
\(\vec{v}(t) \equiv \dot{\vec{x}}(t) = \frac{d}{dt}\vec{x}(t)\) |
Aceleración |
\(\vec{a}(t) \equiv \ddot{\vec{x}}(t) = \frac{d^2}{dt^2}\vec{x}(t)\) |
mientras que para un sólido rígido necesitamos la posición de uno de sus puntos, \(\vec{x}(t)\), y su orientación \(\boldsymbol{\theta}(t)\):
Lineal |
Angular |
|
|---|---|---|
Posición |
\(\vec{x}(t)\) |
\(\boldsymbol{\theta}(t)\) |
Velocidad |
\(\vec{v}(t) \equiv \dot{\vec{x}}(t)\) |
\(\vec{\omega}(t)\) |
Aceleración |
\(\vec{a}(t) \equiv \ddot{\vec{x}}(t)\) |
\(\vec{\alpha}(t) \equiv \dot{\vec{\omega}}(t)\) |
Se puede elegir cualquier punto del sólido como punto de referencia; lo habitual es su centro de gravedad o uno de sus pares con otros eslabones. Las velocidades y aceleraciones lineales son distintas para cada punto de un sólido rígido (salvo que se mueva en traslación pura), mientras que la velocidad angular \(\vec{\omega}\) y la aceleración angular \(\vec{\alpha}\) son las mismas para todo el sólido.
En el movimiento plano la orientación es un único ángulo \(\theta\), medido desde el eje \(X\), y \(\vec{\omega} = \dot{\theta}\,\hat{k}\), \(\vec{\alpha} = \ddot{\theta}\,\hat{k}\). En 3D la orientación necesita tres parámetros, y \(\vec{\omega}\) en general no es la derivada de ningún conjunto de ángulos; en las secciones siguientes solo se usan sus propiedades.
Coordenadas intrínsecas#
El movimiento de un punto a lo largo de su trayectoria \(\vec{r}(t)\) se puede describir en cualquier sistema de coordenadas. Uno especialmente revelador es el sistema de coordenadas intrínsecas, ligado a la propia trayectoria.
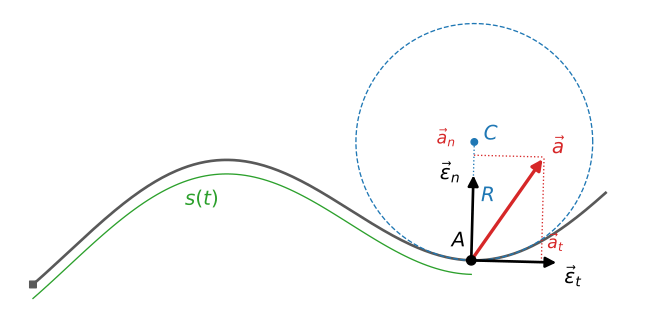
Coordenadas intrínsecas del punto \(A\) en su trayectoria: vectores unitarios tangente (\(\vec{\epsilon}_t\)) y normal (\(\vec{\epsilon}_n\)), centro de curvatura \(C\) y radio de curvatura \(R\). La aceleración \(\vec{a}\) se descompone en una componente tangencial \(\vec{a}_t\) y otra normal \(\vec{a}_n\).
Sea \(s(t)\) la longitud de arco recorrida sobre la trayectoria, desde su origen hasta el instante \(t\). Esta función no dice nada sobre la forma de la trayectoria, que viene dada por \(\vec{r}\), pero sí sobre lo rápido que se recorre. Aplicando la regla de la cadena a la posición:
\(d\vec{r}/ds\) es un vector unitario, ya que un desplazamiento infinitesimal \(|d\vec{r}|\) sobre la trayectoria tiene la misma longitud que el arco \(ds\), y es tangente a la trayectoria. Así, la velocidad siempre tiene módulo \(v = \dot{s}\) y es tangente a la trayectoria.
Derivando de nuevo con la regla del producto:
El primer término va según la tangente y tiene módulo \(\ddot{s}\): es nulo cuando la trayectoria se recorre a velocidad constante. El segundo término se debe al cambio de dirección de la tangente. Para evaluarlo en una trayectoria plana, sea \(\varphi\) el ángulo de la tangente, de modo que \(\vec{\epsilon}_t = \cos\varphi\,\hat{i} + \sin\varphi\,\hat{j}\):
El vector del paréntesis es \(\vec{\epsilon}_t\) girado \(90^\circ\), perpendicular a la trayectoria. Cerca de cualquier punto, la trayectoria se puede aproximar por un arco de la circunferencia que mejor se ajusta a ella (la circunferencia osculatriz), de radio \(R\) (el radio de curvatura) y centro \(C\) (el centro de curvatura). Sobre ese arco, \(ds = R\,d\varphi\), luego \(|\dot{\varphi}| = \dot{s}/R = v/R\), y la derivada de la tangente siempre apunta hacia el centro de curvatura. Llamando \(\vec{\epsilon}_n\) al vector unitario normal que apunta hacia \(C\):
y la aceleración de cualquier punto siempre tiene dos componentes:
La aceleración tangencial se debe al cambio del módulo de la velocidad.
La aceleración normal (centrípeta) se debe al cambio de dirección de la velocidad, y siempre apunta hacia el centro de curvatura.
La aceleración total está en el plano definido por \(\vec{\epsilon}_t\) y \(\vec{\epsilon}_n\), sin componente perpendicular a él. En el movimiento rectilíneo \(R \to \infty\) y la aceleración normal se anula. Para una trayectoria plana dada como \(y = f(x)\), y para una trayectoria 3D general, el radio de curvatura es:
Resumen: coordenadas intrínsecas
Trayectoria |
\(\vec{r}(t)\) |
Longitud de arco recorrida |
\(s(t)\) |
Direcciones |
tangente \(\vec{\epsilon}_t\), normal \(\vec{\epsilon}_n\) (hacia el centro de curvatura) |
Velocidad |
\(\vec{v} = \dot{s}\,\vec{\epsilon}_t\) |
Aceleración |
\(\vec{a} = \ddot{s}\,\vec{\epsilon}_t + \dfrac{v^2}{R}\,\vec{\epsilon}_n\) |
Velocidad angular#
Aunque hay varias formas de describir la orientación de un cuerpo en el espacio (matrices de rotación, cuaterniones, ángulos de Euler, …), existe un único vector que describe cómo cambia esa orientación: la velocidad angular \(\vec{\omega}\). Sus propiedades son:
\(\vec{\omega}\) es un vector libre: no está asociado a ningún punto concreto del cuerpo.
Todos los puntos de un sólido rígido tienen la misma velocidad angular.
Su módulo \(|\vec{\omega}|\) es la velocidad de giro del cuerpo, en rad/s.
Su dirección es la del eje instantáneo de rotación, y su sentido sigue la regla de la mano derecha.
Si dos sistemas de referencia (o sólidos rígidos) \(A\) y \(B\) mantienen una orientación relativa constante, \(\vec{\omega}_{A/B} = \vec{0}\).
Siempre se cumple que \(\vec{\omega}_{A/B} = -\vec{\omega}_{B/A}\).
Normalmente nos interesa la velocidad angular respecto al sistema fijo (inercial) \(O\). En ese caso se usa la notación simplificada \(\vec{\omega}_A \equiv \vec{\omega}_{A/O}\).
El teorema de la suma es especialmente útil en la práctica. Para tres sistemas de referencia cualesquiera \(A\), \(B\) y \(C\):
donde \(C\) suele ser el sistema fijo, que entonces se omite en la notación. Por ejemplo, la velocidad angular de un eslabón es la del eslabón al que está articulado, más su giro relativo respecto a él.
Advertencia
Las velocidades angulares siempre se pueden sumar, pero las aceleraciones angulares, en general, no se obtienen sumando sin más las relativas: cuando una velocidad angular relativa cambia de dirección (porque la arrastra un cuerpo que gira), su derivada tiene un término adicional (ver más abajo). Esto nunca ocurre en mecanismos planos, donde todas las velocidades angulares son paralelas a \(\hat{k}\).
Derivada temporal de un vector de longitud constante#
Todas las fórmulas siguientes salen de derivar vectores repetidamente. El caso clave es el de un vector de módulo constante unido a un sistema de referencia móvil (o a un sólido rígido).
Vector que se traslada#
Si el sistema solo se traslada (sin girar), el vector \(\vec{a}\) simplemente se desplaza con él, manteniendo su módulo y su dirección.
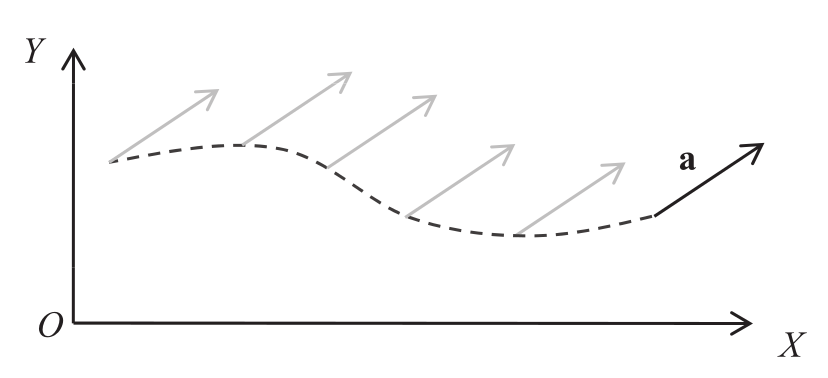
Un vector de longitud constante en traslación pura.
Un vector representa un módulo y una dirección, no una posición, así que desplazarlo no cambia sus coordenadas. Por tanto:
Vector que gira#
Si el sistema gira con velocidad angular \(\vec{\omega}\), las coordenadas de \(\vec{a}\) en el sistema fijo sí cambian con el tiempo, aunque el vector esté «fijo» respecto al sistema que gira.
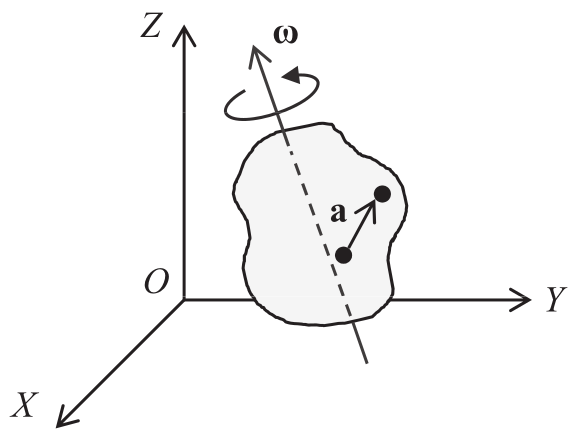
Un vector de longitud constante que gira con velocidad angular \(\vec{\omega}\).
Deduzcamos primero el resultado para un giro plano. Un vector de longitud \(L\) que forma un ángulo \(\theta(t)\) con el eje \(X\) es \(\vec{a} = L\cos\theta\,\hat{i} + L\sin\theta\,\hat{j}\). Derivando con \(L\) constante:
El lado derecho es exactamente el producto vectorial \(\dot{\theta}\,\hat{k} \times (L\cos\theta\,\hat{i} + L\sin\theta\,\hat{j})\), como muestra la regla de \(\hat{k} \times\) del repaso de vectores. Con \(\vec{\omega} = \dot{\theta}\,\hat{k}\):
El resultado también es válido en 3D. Descomponiendo \(\vec{a}\) en una componente paralela a \(\vec{\omega}\) y otra perpendicular, la paralela está sobre el eje de giro y no cambia; la perpendicular gira en el plano normal a \(\vec{\omega}\) exactamente como en el caso plano, así que su derivada es \(\vec{\omega} \times \vec{a}_\perp\). Como \(\vec{\omega} \times \vec{a}_\parallel = \vec{0}\), ambas se pueden juntar:
Esta derivada siempre es perpendicular a \(\vec{a}\), como debe ser para un vector cuya longitud no cambia: derivando \(\vec{a} \cdot \vec{a} = |\vec{a}|^2 = \text{cte.}\) se obtiene \(2\,\vec{a} \cdot \dot{\vec{a}} = 0\).
El vector \(\vec{a}\) puede ser cualquier magnitud física: la posición relativa entre dos puntos, un vector unitario de un sistema móvil, o incluso una velocidad angular arrastrada por un cuerpo que gira. Todas las fórmulas del resto de esta página son aplicaciones de este resultado.
Punto de un sólido rígido#
Sean un sólido rígido y dos de sus puntos, \(A\) y \(B\). Si conocemos la velocidad y aceleración de \(A\) y la velocidad angular del sólido, podemos hallar la velocidad y aceleración de cualquier otro punto \(B\).
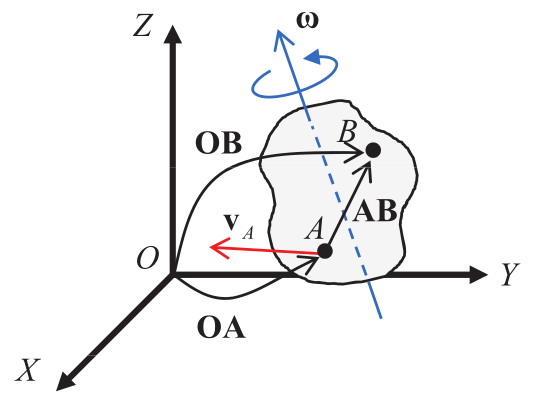
Dos puntos \(A\) y \(B\) de un sólido rígido que se traslada y gira. Nótese que la velocidad de \(A\) puede apuntar en cualquier dirección, independientemente de la velocidad angular \(\vec{\omega}\) del sólido.
De la figura, la posición de \(B\) es la suma de dos vectores:
Al derivar, \(\dot{\vec{r}}_{OA} = \vec{v}_A\), y \(\vec{r}_{AB}\) es un vector de longitud constante (el sólido es rígido) que gira con el sólido, luego \(\dot{\vec{r}}_{AB} = \vec{\omega} \times \vec{r}_{AB}\):
Derivando una vez más, con la regla del producto para el producto vectorial y usando de nuevo \(\dot{\vec{r}}_{AB} = \vec{\omega} \times \vec{r}_{AB}\):
Velocidad y aceleración de dos puntos del mismo sólido rígido
Todos los vectores de estas ecuaciones están expresados en coordenadas globales, es decir, en el sistema en el que queremos obtener la velocidad o la aceleración (\(XYZ\) con origen en \(O\) en la figura). Para evitar confusiones, se recomienda mantener todos los sistemas de coordenadas paralelos al global.
Algunas consecuencias son la base de los métodos de este tema:
La velocidad relativa \(\vec{v}_{B/A} = \vec{\omega} \times \vec{r}_{AB}\) siempre es perpendicular al segmento \(AB\): vista desde \(A\), el punto \(B\) solo puede girar a su alrededor. Su módulo es \(\omega \cdot \overline{AB}\).
Por tanto, las velocidades de \(A\) y \(B\) tienen la misma proyección sobre la recta \(AB\) (la distancia entre ambos puntos no puede cambiar).
La aceleración relativa tiene una componente tangencial \(\vec{\alpha} \times \vec{r}_{AB}\), perpendicular a \(AB\), y otra normal \(\vec{\omega} \times (\vec{\omega} \times \vec{r}_{AB})\), que apunta de \(B\) hacia \(A\).
Caso plano#
En el movimiento plano \(\vec{\omega} = \omega\,\hat{k}\) es perpendicular a cualquier \(\vec{r}_{AB}\) del plano, así que el triple producto se simplifica a \(\vec{\omega} \times (\vec{\omega} \times \vec{r}_{AB}) = -\omega^2\,\vec{r}_{AB}\), y:
con módulos \(v_{B/A} = |\omega|\,\overline{AB}\), \(a^t_{B/A} = |\alpha|\,\overline{AB}\) y \(a^n_{B/A} = \omega^2\,\overline{AB}\).
El caso más sencillo es el de un eslabón que gira alrededor de un pivote fijo, \(A\) (así que \(\vec{v}_A = \vec{a}_A = \vec{0}\)), mostrado en la figura para un punto \(P\). La velocidad de \(P\) es perpendicular al eslabón, la aceleración tangencial también es perpendicular al eslabón (en el sentido de \(\alpha\)), y la aceleración normal apunta de \(P\) hacia el pivote. Son las componentes intrínsecas de la sección anterior: la trayectoria de \(P\) es una circunferencia de radio \(R = \overline{AP}\), luego \(v = |\omega| R\), \(a_t = \dot{v} = |\alpha| R\) y \(a_n = v^2/R = \omega^2 R\).

Velocidad y aceleración de un punto \(P\) de un eslabón que gira alrededor de un pivote fijo \(A\).
Punto móvil en un sistema de referencia móvil#
Consideremos ahora un sistema de referencia móvil con origen en el punto \(A\), y un punto \(B\) que se mueve respecto a ese sistema, como en la figura. Como antes, se conocen la velocidad \(\vec{v}_A\) y la aceleración \(\vec{a}_A\) de \(A\), y el sistema gira con velocidad angular \(\vec{\omega}\). Es la situación de una corredera que se desplaza sobre una guía que gira, o de un pasajero que camina dentro de un vehículo en movimiento.
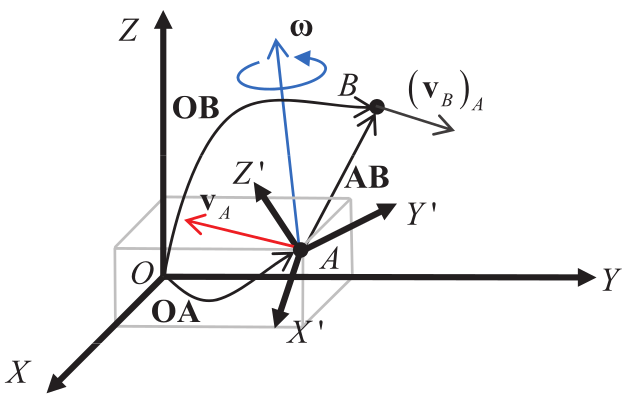
Sistema móvil con origen en \(A\), respecto al que se mueve el punto \(B\).
Llamamos velocidad relativa de \(B\), \((\vec{v}_B)_A\), a la velocidad de \(B\) vista por un observador que se mueve y gira con el sistema, y aceleración relativa, \((\vec{a}_B)_A\), a la aceleración que mide ese observador. No deben confundirse con la velocidad y la aceleración absolutas \(\vec{v}_B\), \(\vec{a}_B\), medidas en el sistema fijo \(O\).
De nuevo \(\vec{r}_{OB} = \vec{r}_{OA} + \vec{r}_{AB}\), pero ahora \(\vec{r}_{AB}\) no tiene longitud constante. Para derivarlo, lo escribimos con sus coordenadas en el sistema móvil, cuyos vectores unitarios son \(\hat{i}'\), \(\hat{j}'\) y \(\hat{k}'\):
Tanto las coordenadas como los vectores unitarios cambian con el tiempo. Con la regla del producto:
El primer grupo es la velocidad vista desde el sistema móvil, para el que los vectores unitarios son constantes: es la velocidad relativa. Los vectores unitarios son vectores de longitud constante que giran con \(\vec{\omega}\), luego \(\dot{\hat{i}}' = \vec{\omega} \times \hat{i}'\) (y lo mismo para \(\hat{j}'\), \(\hat{k}'\)), y el segundo grupo es \(\vec{\omega} \times (x'\,\hat{i}' + y'\,\hat{j}' + z'\,\hat{k}') = \vec{\omega} \times \vec{r}_{AB}\). Por tanto:
Este resultado es general: la derivada de cualquier vector en el sistema fijo es igual a su derivada vista desde el sistema móvil, más \(\vec{\omega}\) por el vector. Aplicándolo a la propia velocidad relativa:
Ya podemos derivar la ecuación de velocidades término a término:
El término \(\vec{\omega} \times (\vec{v}_B)_A\) aparece dos veces. Agrupando:
Velocidad y aceleración de un punto que se mueve respecto a un sistema móvil
Los términos de arrastre son la velocidad y la aceleración que tendría \(B\) si estuviera fijo al sistema móvil (el punto coincidente del sistema), y los términos relativos son los que mide el observador móvil. El término adicional, la aceleración de Coriolis \(2\,\vec{\omega} \times (\vec{v}_B)_A\), recoge dos efectos del mismo tamaño: el giro del sistema cambia la dirección de la velocidad relativa, y el movimiento relativo cambia la distancia al eje de giro y, con ella, la velocidad de arrastre \(\vec{\omega} \times \vec{r}_{AB}\). Solo es nula si el sistema no gira, si el punto no se mueve respecto a él, o si ambos vectores son paralelos.
Las fórmulas del sólido rígido de la sección anterior son un caso particular de estas: si \(B\) está fijo al sistema móvil, \((\vec{v}_B)_A = (\vec{a}_B)_A = \vec{0}\).
Caso plano: corredera sobre una guía que gira#
En mecanismos planos esta situación aparece siempre que un punto desliza sobre un eslabón que gira, como una corredera sobre una guía giratoria. Sean \(P_3\) el punto de la corredera (eslabón 3) y \(P_4\) el punto coincidente de la guía (eslabón 4), que gira con \(\omega_4\). Tomando el eslabón 4 como sistema móvil, las ecuaciones anteriores quedan:
donde \(\vec{v}_{P_4}\) y \(\vec{a}_{P_4}\) se obtienen con las fórmulas del sólido rígido para el eslabón 4, y la velocidad relativa \(\vec{v}_{P_3/P_4}\) tiene la dirección de la guía. Si la guía es recta, la aceleración relativa \(\vec{a}_{P_3/P_4}\) también va según la guía; si es curva, tiene además una componente normal \(v_{P_3/P_4}^2/\rho\) hacia el centro de curvatura de la guía (de radio \(\rho\)), como se vio en la sección de coordenadas intrínsecas.
En el plano, \(2\,\omega_4\,\hat{k} \times \vec{v}_{P_3/P_4}\) es la velocidad relativa girada \(90^\circ\) en el sentido de \(\omega_4\) y escalada por \(2|\omega_4|\), lo que da una forma rápida de dibujar su dirección. Su uso en mecanismos planos se detalla en Análisis de Aceleración.
Resumen#
Caso |
Velocidad |
Aceleración |
|---|---|---|
Vector de longitud constante que gira con \(\vec{\omega}\) |
\(\dot{\vec{a}} = \vec{\omega} \times \vec{a}\) |
|
Dos puntos de un sólido rígido |
\(\vec{v}_B = \vec{v}_A + \vec{\omega} \times \vec{r}_{AB}\) |
\(\vec{a}_B = \vec{a}_A + \vec{\alpha} \times \vec{r}_{AB} + \vec{\omega} \times (\vec{\omega} \times \vec{r}_{AB})\) |
Punto móvil en un sistema móvil |
\(\vec{v}_B = \vec{v}_A + \vec{\omega} \times \vec{r}_{AB} + (\vec{v}_B)_A\) |
\(\vec{a}_B = \vec{a}_A + \vec{\alpha} \times \vec{r}_{AB} + \vec{\omega} \times (\vec{\omega} \times \vec{r}_{AB}) + (\vec{a}_B)_A + 2\,\vec{\omega} \times (\vec{v}_B)_A\) |
Los ejemplos Ejemplo 2.12: Dedos de la mano (movimiento relativo en 3D) y Ejemplo 2.13: Caballito de tiovivo (movimiento relativo en 3D) aplican estas fórmulas a problemas en 3D, en los que un mecanismo está montado sobre una plataforma que gira.