Dinámica del sólido rígido#
Al pasar de partículas a cuerpos con extensión aparecen nuevas magnitudes: la orientación, la velocidad angular y la aceleración angular. Necesitamos extender las ecuaciones de la partícula a sólidos con área o volumen:
Movimiento lineal (\(\vec{p}\)) \(\rightarrow\) ecuaciones de Newton.
Movimiento angular (\(\vec{L}\)) \(\rightarrow\) ecuaciones de Euler.
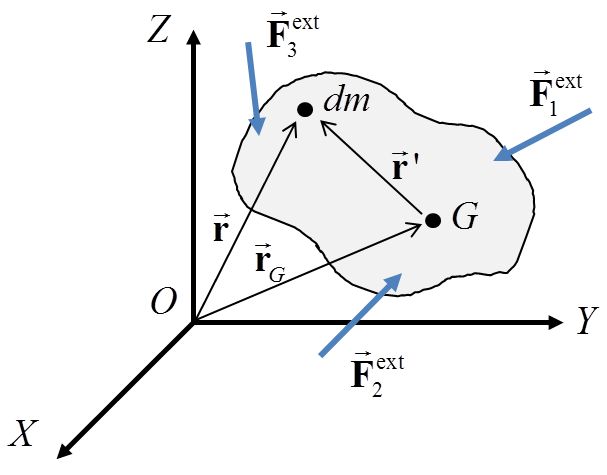
Consideramos un sólido dividido en elementos infinitesimales de masa \(dm\), con centro de masas (o de gravedad) \(G\), sometido a un conjunto de fuerzas exteriores puntuales \(\vec{F}_j^{ext}\). Llamamos \(\vec{r}\) a la posición de cada \(dm\) desde el origen \(O\) y \(\vec{r}\,'\) a su posición relativa a \(G\).
Ecuación de Newton#
Aplicando la segunda ley de Newton a cada elemento \(dm\) y sumando (integrando) para todo el sólido, aparecen las fuerzas exteriores y las fuerzas interiores \(d\vec{F}^i\) que se ejercen entre los elementos:
Por la tercera ley de Newton (acción y reacción), las fuerzas interiores se anulan dos a dos, y su integral es nula. Llamando \(\vec{F}^{ext}\) a la resultante de las fuerzas exteriores:
donde se ha usado la definición del centro de masas, \(\vec{r}_G = \frac{1}{m}\int_V \vec{r}\,dm\).
Son 2 ecuaciones escalares en el plano y 3 en el espacio. El sólido se comporta, en cuanto a la traslación, como una partícula con toda su masa concentrada en \(G\).
Ecuación de Euler#
Tomamos ahora momentos respecto al centro de masas \(G\), usando los vectores \(\vec{r}\,'\):
De nuevo, los momentos de las fuerzas interiores se anulan dos a dos. Llamando \(\vec{M}^{ext}_G\) al momento resultante de las fuerzas (y pares) exteriores respecto a \(G\):
Esta integral es más complicada que la de la ecuación de Newton. Usando el campo de velocidades del sólido rígido respecto a \(G\), \(\vec{v} = \vec{v}_G + \vec{\omega} \times \vec{r}\,'\), y las reglas de derivación de vectores, se llega a:
donde aparece un concepto nuevo: el tensor (o matriz) de inercia \(\mathbf{I}_G\) respecto a \(G\), que mide la resistencia del cuerpo a cambiar su estado de rotación. El término entre corchetes es el momento angular del sólido respecto a \(G\), \(\vec{L}_G = \mathbf{I}_G \vec{\omega}\).
Tensor de inercia#
Con \(\vec{r}\,' = (x', y', z')\):
Los términos de la diagonal son los momentos de inercia y los de fuera de la diagonal, los productos de inercia. Dependen de la forma del cuerpo y de su distribución de masa: se calculan o se toman de tablas (ver Cálculo de inercias en 2D).
Ecuación de Euler en 3D#
Derivando el producto:
\(\mathbf{I}_G\) es constante si se expresa en ejes solidarios al cuerpo; al expresarlo en ejes fijos, su derivada da lugar a un término giroscópico, y resulta:
Relacionan los momentos aplicados con la variación de la velocidad angular.
Ecuación de Euler en el plano (2D)#
En un mecanismo plano, \(\vec{\omega} = \omega\,\hat{k}\) y \(\vec{\alpha} = \alpha\,\hat{k}\), y si el plano del movimiento es un plano de simetría del eslabón, \(I_{xz} = I_{yz} = 0\):
Queda una única ecuación escalar:
con \(I_{z,G}\) el único momento de inercia relevante:
Ecuaciones de Newton-Euler#
Para un sólido rígido general se cumplen dos conjuntos de ecuaciones:
\(\vec{a}_G = \ddot{\vec{r}}_G\) describe la evolución de la posición del centro de masas. Para integrar la orientación hay que elegir cómo parametrizarla, por ejemplo con ángulos de Euler \(\vec{\psi} = (\psi_1, \psi_2, \psi_3)\) (guiñada, cabeceo y alabeo). La velocidad angular no es la derivada de esos ángulos, sino una combinación lineal de ellas, \(\vec{\omega} = \mathbf{B}(\vec{\psi})\,\dot{\vec{\psi}}\), con:
Sustituyendo, se llega a un sistema de ecuaciones diferenciales ordinarias integrable numéricamente, que permite simular cualquier sistema de sólidos libres en 3D conocidas las fuerzas y las inercias:
En el caso plano, llamando \(\theta(t)\) a la orientación del eslabón (giro alrededor de \(z\)), los términos con \(\dot{\mathbf{B}}\) y el producto vectorial se anulan y quedan tres ecuaciones escalares por eslabón:
¡Atención! La ecuación de momentos se plantea respecto al centro de masas \(G\). Si se toman momentos respecto a otro punto \(P\), hay que añadir el momento de \(m\vec{a}_G\) respecto a \(P\) (o, de forma equivalente, usar el principio de D’Alembert, ver Principio de D’Alembert).
Ejemplo: cuerpos rodando por una rampa. Cuatro cuerpos de igual masa y radio ruedan sin deslizar por una rampa. Sus momentos de inercia, en proporción a \(k = mR^2\), son (de atrás adelante): \(0.66\,k\) (esfera hueca), \(0.4\,k\) (esfera maciza), \(1.0\,k\) (cilindro hueco) y \(0.5\,k\) (cilindro macizo). Cuanto menor es la inercia, mayor es la aceleración, y antes llega el cuerpo abajo.
(Créditos: Lucas V. Barbosa, dominio público.)
Momento angular, estabilidad y equilibrado#
Si el momento resultante de las fuerzas exteriores es nulo, se conserva el momento angular del sólido:
¡Ojo! Esto no significa que la velocidad angular \(\vec{\omega}\) sea constante: en general, la dirección de \(\vec{L}_G\) no coincide con la de \(\vec{\omega}\). El llamado «teorema de la raqueta» (o efecto Dzhanibekov) es un caso muy visual: la rotación alrededor del eje de inercia intermedio es inestable, y el cuerpo da volteretas periódicas a pesar de conservar su momento angular.
Este mismo término giroscópico causa problemas en ejes, rotores y ruedas cuyo eje de giro no coincide con un eje principal del tensor de inercia: aparecen momentos que producen vibraciones y dañan los cojinetes. Se estudia en el tema de equilibrado (tema 5).