
Métodos gráficos#
Los métodos gráficos resuelven el equilibrio de cada eslabón dibujando las fuerzas a escala. Son menos precisos y más laboriosos que el método analítico cuando el mecanismo tiene muchos eslabones con masa, pero dan una visión física muy clara de cómo se transmiten las fuerzas, y son muy rápidos cuando la mayoría de los eslabones tienen masa despreciable.
Transmisión de fuerzas en los pares#
En los mecanismos planos articulados sólo aparecen pares de rotación y prismáticos:
En un par de rotación sin rozamiento, la reacción pasa por el centro de la articulación, pero su dirección y módulo dependen de las fuerzas que actúan sobre los eslabones: no se conocen hasta resolver el equilibrio (2 incógnitas).
En un par prismático sin rozamiento, la reacción es perpendicular a la guía (se conoce su dirección; 1 incógnita si se conoce su punto de aplicación).
Equilibrio estático de un eslabón#
Para cada eslabón, \(\sum\vec{F} = \vec{0}\) y \(\sum M = 0\), con el momento de una fuerza respecto a un punto \(O\) igual a su módulo por la distancia de \(O\) a su línea de acción. Gráficamente, \(\sum\vec{F} = \vec{0}\) significa que las fuerzas, dibujadas una a continuación de otra, forman un polígono cerrado (polígono de fuerzas). Con un polígono se pueden calcular dos incógnitas (por ejemplo, los módulos de dos fuerzas de dirección conocida, o el módulo y la dirección de una sola fuerza).
Dos casos particulares resuelven casi todos los problemas:
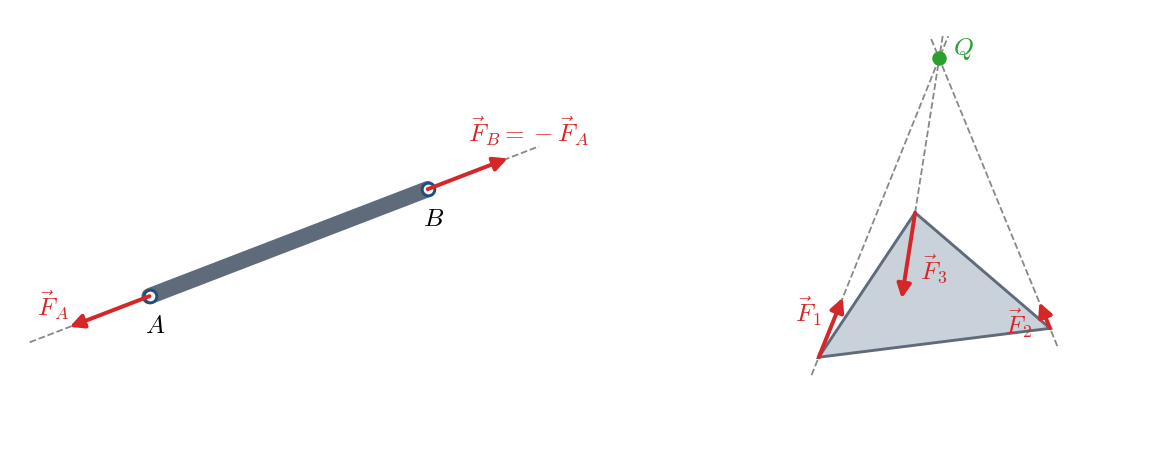
Si sobre un eslabón sólo actúan dos fuerzas (por ejemplo, las reacciones en sus dos articulaciones, sin cargas, sin masa y sin rozamiento), ambas deben tener la misma línea de acción (la recta que une sus puntos de aplicación), el mismo módulo y sentidos opuestos:
Una biela sin masa es el ejemplo típico: trabaja a tracción o a compresión.
Si sobre un eslabón actúan tres fuerzas, sus líneas de acción deben cortarse en un mismo punto (ser concurrentes), o ser paralelas; si no, la resultante de dos de ellas formaría un par con la tercera. Además, deben formar un triángulo cerrado:
La estrategia es empezar por los eslabones de dos fuerzas, que dan direcciones de reacciones, y seguir por los de tres fuerzas, cuyo punto de concurrencia da la dirección de la tercera.
Análisis estático del cuadrilátero articulado#
Datos: geometría, posición y una fuerza exterior \(\vec{P}_4\) sobre el balancín 4. Incógnitas: reacciones en las cuatro articulaciones y par \(M_2\) que hay que aplicar a la manivela para el equilibrio.
Eslabón 3 (biela): sólo recibe fuerzas en \(A\) y en \(B\), así que es de dos fuerzas: \(\vec{F}_{34}\) tiene la dirección \(AB\).
Eslabón 4: soporta tres fuerzas: \(\vec{P}_4\) (conocida), \(\vec{F}_{34}\) (dirección \(AB\)) y \(\vec{F}_{14}\) (pasa por \(O_4\)). Las tres se cortan en el punto \(Q\) de intersección de las rectas de \(\vec{P}_4\) y \(AB\), así que \(\vec{F}_{14}\) tiene la dirección \(O_4Q\). El triángulo de fuerzas \(\vec{P}_4 + \vec{F}_{34} + \vec{F}_{14} = \vec{0}\) da sus módulos.
Eslabón 2: recibe \(\vec{F}_{32} = -\vec{F}_{23} = \vec{F}_{43} = -\vec{F}_{34}\) en \(A\) y \(\vec{F}_{12}\) en \(O_2\). Para que haya equilibrio de fuerzas, \(\vec{F}_{12} = -\vec{F}_{32}\); estas dos fuerzas paralelas forman un par, de valor \(|\vec{F}_{32}|\cdot d_2\) (\(d_2\), distancia de \(O_2\) a la recta \(AB\)), que equilibra el par \(M_2\).
Bancada: recibe \(\vec{F}_{21}\) y \(\vec{F}_{41}\), cuya suma es igual a \(\vec{P}_4\), y un par de vuelco que deben absorber sus anclajes.
El ejemplo Ejemplo 3.5: Análisis estático gráfico de un cuadrilátero desarrolla este caso con números.
Análisis estático del mecanismo biela-manivela#
Datos: dimensiones, posición y fuerza \(\vec{F}_4\) sobre el pistón (por ejemplo, la de los gases). Incógnitas: reacciones en cada par y par \(M_2\) que puede vencer el cigüeñal.
Eslabón 3 (biela): elemento de dos fuerzas, \(\vec{F}_{43} = -\vec{F}_{23}\), ambas con dirección \(AB\).
Eslabón 4 (pistón): \(\vec{F}_{14} + \vec{F}_{34} + \vec{F}_4 = \vec{0}\), con \(\vec{F}_{14}\) perpendicular a la guía y \(\vec{F}_{34}\) paralela a \(AB\): un triángulo de fuerzas da ambos módulos. (La ecuación de momentos se cumple para cualquier valor si todas las fuerzas pasan por \(B\).)
Eslabón 2 (manivela): \(\vec{F}_{12} = -\vec{F}_{32}\) y \(M_2 = |\vec{F}_{32}|\cdot d_2\).
Bancada: las reacciones \(\vec{F}_{41}\) y \(\vec{F}_{21}\), junto con la reacción de los gases sobre la culata (\(-\vec{F}_4\)), generan un par de vuelco, de valor \(|\vec{F}_{41}|\cdot \overline{O_2B}\).
Esfuerzos de inercia por métodos gráficos#
Con el principio de D’Alembert, el análisis dinámico se resuelve igual que el estático, añadiendo a cada eslabón su fuerza de inercia. Para que cada eslabón tenga «una fuerza más», se sustituye la fuerza y el par de inercia por la fuerza de inercia equivalente \(\vec{J}'_i\), desplazada \(h_i = I_{G_i}|\alpha_i| / (m_i|\vec{a}_{G_i}|)\) (ver Principio de D’Alembert).
El procedimiento es:
Obtener las fuerzas y pares de inercia de cada eslabón: \(\vec{J}_i = -m_i\vec{a}_{G_i}\), \(M_{G_i} = -I_{G_i}\alpha_i\). Las aceleraciones se toman del polígono de aceleraciones.
Obtener la fuerza de inercia equivalente de cada eslabón: \(\vec{J}'_i = \vec{J}_i\) desplazada \(h_i\).
Resolver el equilibrio de cada eslabón como en el caso estático. Sobre el eslabón de entrada aparece un par no equilibrado por los demás eslabones, el par acelerador, que debe aportar el motor.
Caso sencillo: un solo eslabón con masa#
Si sólo un eslabón tiene masa (o sólo uno tiene una masa significativa), los demás siguen siendo elementos de dos fuerzas y el problema es idéntico al estático, con \(\vec{J}'\) en lugar de la carga exterior. La construcción siguiente lo muestra paso a paso para un cuadrilátero en el que sólo el balancín tiene masa (Ejemplo 3.6: Fuerzas de inercia en un cuadrilátero (método gráfico)). Puedes arrastrar la manivela para ver cómo cambia la solución con la posición:
Caso general: todos los eslabones con masa#
Si la biela también tiene masa, deja de ser un elemento de dos fuerzas y ningún eslabón tiene sólo tres fuerzas. En el cuadrilátero articulado se procede así:
Eslabón 4: \(\vec{F}_{14} + \vec{F}_{34} + \vec{J}'_4 = \vec{0}\). Se descompone \(\vec{F}_{34}\) (y \(\vec{J}'_4\)) en una componente perpendicular al eslabón y otra en su dirección, \(\vec{F}_{34} = \vec{F}^{\perp}_{34} + \vec{F}^{\parallel}_{34}\). Tomando momentos respecto a \(O_4\), la componente paralela no da momento, y:
donde \(G'_4\) es el punto en que la línea de acción de \(\vec{J}'_4\) corta al eslabón.
Eslabón 3: del mismo modo, tomando momentos respecto a \(A\):
Unión en \(B\): como \(\vec{F}_{43} = -\vec{F}_{34}\), se conocen las dos componentes perpendiculares en \(B\) y las direcciones de las dos paralelas (cada una según su eslabón). Un polígono con \(\vec{F}^{\perp}_{43} + \vec{F}^{\parallel}_{43} = -(\vec{F}^{\perp}_{34} + \vec{F}^{\parallel}_{34})\) da los módulos de las componentes paralelas y, con ellas, \(\vec{F}_{34}\) completa.
Cierre: el polígono \(\vec{F}_{14} + \vec{F}_{34} + \vec{J}'_4 = \vec{0}\) da \(\vec{F}_{14}\), y el polígono \(\vec{F}_{23} + \vec{F}_{43} + \vec{J}'_3 = \vec{0}\) da \(\vec{F}_{23}\).
Eslabón 2: \(\vec{F}_{12} + \vec{F}_{32} + \vec{J}'_2 = \vec{0}\) y, tomando momentos respecto a \(O_2\), el par acelerador \(M_2 = |\vec{F}_{32}|\, d_{32} + |\vec{J}'_2|\, d_2\) (con los signos de cada momento).
En el mecanismo biela-manivela, el pistón se traslada (\(\alpha_4 = 0\)) y su fuerza de inercia \(\vec{J}_4 = -m_4\vec{a}_B\) pasa por \(B\); se descompone la reacción en \(A\) sobre la biela en componentes perpendicular y paralela a \(AB\), y se toman momentos respecto a \(B\).
Alternativamente, se puede aplicar el principio de superposición: resolver el mecanismo con la inercia de un solo eslabón cada vez (con los demás eslabones como elementos de dos fuerzas) y sumar. El ejemplo completo del mecanismo de seis barras (Ejemplo 3.7: Mecanismo de transferencia (análisis completo)) se resuelve por métodos gráficos analizando los eslabones en el orden adecuado.
Biela-manivela con sólo la corredera con masa#
Otro caso muy habitual: manivela y biela de masa despreciable y una corredera de masa \(M\) (Ejemplo 3.4: Biela-manivela con la masa en la corredera). La corredera se traslada, así que sólo tiene fuerza de inercia; la biela es de dos fuerzas y la corredera, de tres:
Análisis cinetoestático completo#
Por el principio de superposición, las fuerzas totales sobre cada eslabón son la suma de las del análisis estático (cargas exteriores) y las del análisis dinámico (esfuerzos de inercia). En un motor alternativo, por ejemplo:
La biela trabaja a tracción o compresión por la suma de la fuerza de los gases y de las inercias.
La manivela recibe un par: el par motor efectivo es la diferencia entre el par que producen los gases (análisis estático) y el par acelerador necesario para mover las masas (análisis dinámico). Según la posición, la inercia hace que el par efectivo sea mayor o menor que el producido por los gases.
La bancada sufre un par de vuelco y una fuerza resultante que deben absorber los anclajes del motor.