
Principio de D’Alembert#
Esfuerzos sobre un mecanismo#
Las fuerzas se transmiten a través de los eslabones de un mecanismo por sus puntos de contacto (los pares cinemáticos). Sobre los eslabones actúan:
El peso propio de los eslabones.
Las cargas externas: fuerzas útiles o resistentes (por ejemplo, la resistencia al corte de la cuchilla de una cepilladora), fuerzas de muelles, presión de los gases en un motor…
El par motor o las fuerzas de los actuadores.
Las resistencias pasivas (rozamiento), ver Fuerzas de rozamiento.
Las reacciones en los pares cinemáticos, que transmiten los esfuerzos de un eslabón a otro.
Los efectos de las aceleraciones de los eslabones, que se tratan como esfuerzos de inercia.
Cada fuerza es un vector, definido por su módulo, dirección, sentido y punto de aplicación (o, lo que es equivalente en un sólido rígido, su línea de acción).
Enunciado#
Partimos de las ecuaciones de Newton-Euler del sólido rígido (ver Dinámica del sólido rígido):
Si pasamos los términos de la derecha a la izquierda y los interpretamos como una fuerza y un momento más, llamados fuerza de inercia \(\vec{F}_{in}\) y par de inercia \(\vec{M}_{in}\):
las ecuaciones quedan como las de la estática:
Si a un cuerpo en movimiento se le añaden, como fuerzas actuantes, las fuerzas y pares de inercia, el cuerpo se encuentra en equilibrio estático (equilibrio dinámico):
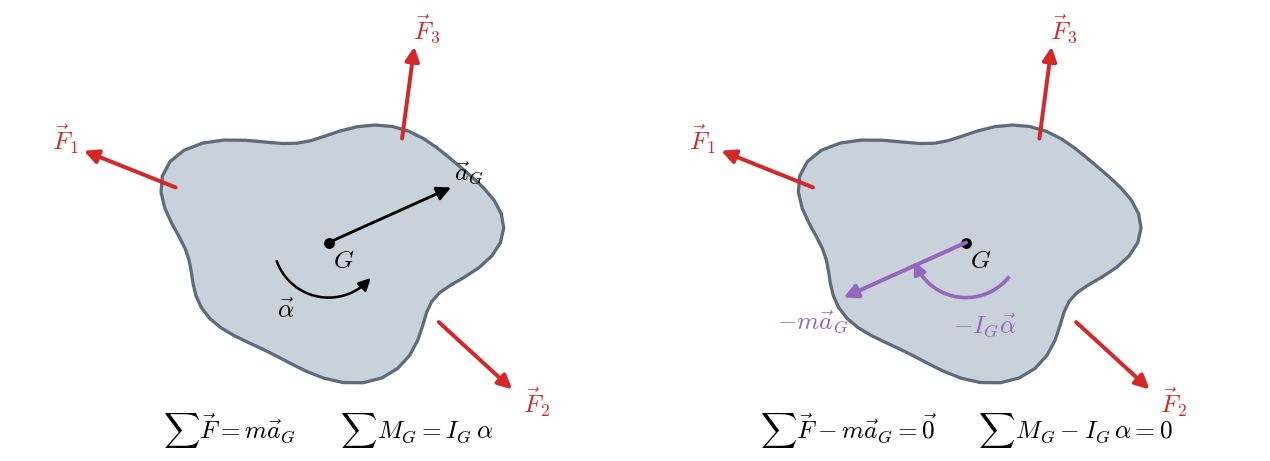
Los esfuerzos de inercia son ficticios: no los ejerce ningún cuerpo, y por eso no tienen reacción. Son un recurso que nos permite tratar un problema dinámico con todas las herramientas de la estática:
La fuerza de inercia es opuesta a la aceleración de \(G\), y se aplica en \(G\).
El par de inercia es opuesto a la aceleración angular.
Una vez añadidos, la suma de momentos es nula respecto a cualquier punto, no sólo respecto a \(G\). Esta es una gran ventaja práctica: podemos tomar momentos en un par cinemático para eliminar las reacciones desconocidas que pasan por él.
En la notación de las transparencias de métodos gráficos, la fuerza de inercia se llama también \(\vec{J} = -m\vec{a}_G\) y el par de inercia \(M_G = -I_G\,\alpha\).
¿Por qué la fuerza de inercia se aplica en \(G\) y el par vale \(-I_G\alpha\)?
Cada elemento \(dm\) de un eslabón plano tiene una aceleración \(\vec{a}_K = \vec{a}_G + \vec{a}^n_{KG} + \vec{a}^t_{KG}\), y su fuerza de inercia elemental es \(d\vec{J} = -\vec{a}_K\, dm\). Integrando para todo el eslabón:
Como \(\vec{a}^n_{KG} = -\omega^2\, \vec{GK}\) y \(\vec{a}^t_{KG} = \vec{\alpha}\times\vec{GK}\), las dos últimas integrales son proporcionales a \(\int_V \vec{GK}\,dm\), el momento estático respecto al centro de masas, que es nulo. Queda \(\vec{J} = -m\,\vec{a}_G\).
Tomando momentos respecto a \(G\), \(d\vec{M}_G = \vec{GK}\times d\vec{J}\). El término de \(\vec{a}_G\) vuelve a anularse por ser nulo el momento estático; el de \(\vec{a}^n_{KG}\), porque es paralelo a \(\vec{GK}\); y el tangencial da:
Fuerza de inercia equivalente#
En un eslabón plano, la fuerza de inercia \(\vec{J}\) (aplicada en \(G\)) y el par de inercia \(M_G\) pueden sustituirse por una única fuerza \(\vec{J}' = \vec{J}\) desplazada paralelamente una distancia \(h\), de forma que su momento respecto a \(G\) sea igual a \(M_G\):
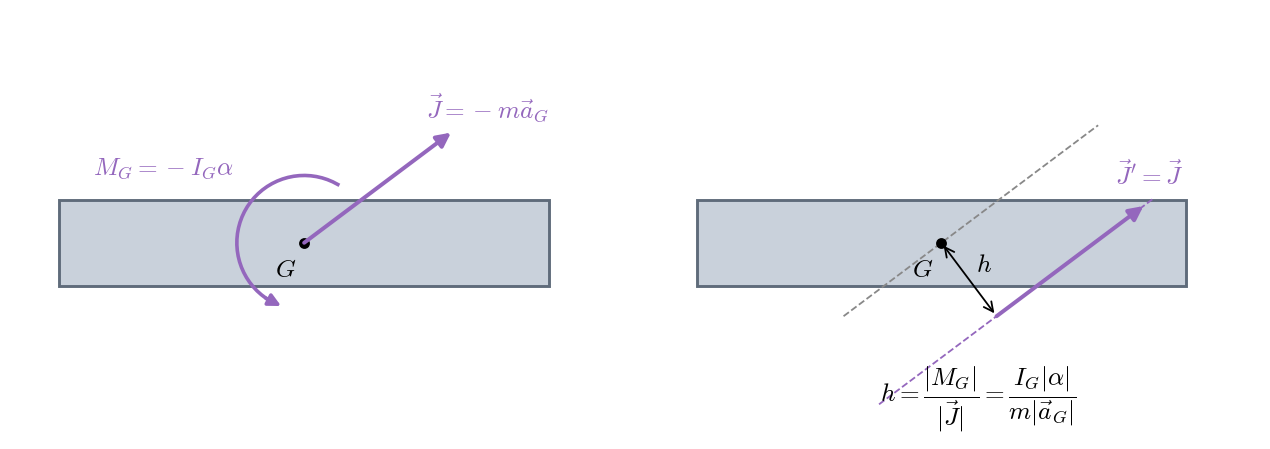
El lado hacia el que se desplaza se elige de forma que el momento de \(\vec{J}'\) respecto a \(G\) tenga el mismo sentido que \(M_G\), es decir, opuesto a \(\alpha\). Esta fuerza única es muy útil en los métodos gráficos (ver Métodos gráficos), porque convierte un eslabón con fuerza y par de inercia en un eslabón con una fuerza más.
Casos particulares:
Eslabón en traslación (\(\alpha = 0\)): sólo hay fuerza de inercia, aplicada en \(G\) (\(h = 0\)).
Eslabón que gira alrededor de su centro de masas (\(\vec{a}_G = \vec{0}\)): sólo hay par de inercia.
Eslabón que gira con velocidad constante alrededor de un punto fijo \(O\): \(\alpha = 0\) y la fuerza de inercia es la fuerza centrífuga \(m\,\omega^2\, |OG|\), dirigida de \(O\) hacia \(G\).
Análisis cuasiestático#
Si un mecanismo se mueve lentamente (velocidades y aceleraciones bajas o nulas), los esfuerzos de inercia son despreciables frente a las cargas exteriores y el problema se reduce a un equilibrio estático:
Es el caso de una garra robótica que aprieta una pieza (ver Ejemplo 3.1: Garra robótica (análisis cuasiestático)), de una prensa o de un mecanismo de bloqueo. Para que un mecanismo esté en equilibrio, es condición necesaria y suficiente que lo esté cada uno de sus eslabones.
Principio de superposición#
En los problemas lineales (sin rozamiento, que introduce desigualdades), el efecto de varias fuerzas actuando sobre un mecanismo es la suma de los efectos de cada una por separado. Si dos sistemas de fuerzas mantienen cada uno el mecanismo en equilibrio, también lo mantiene su suma.
Por tanto, el análisis cinetoestático completo de un mecanismo puede descomponerse en:
Análisis estático: reacciones y par motor debidos sólo a las cargas exteriores.
Análisis dinámico: reacciones y par motor debidos sólo a los esfuerzos de inercia.
Suma vectorial de ambos resultados, eslabón a eslabón.
Este principio es especialmente útil en los métodos gráficos, en los que cada polígono de fuerzas sólo puede resolver dos incógnitas. Para cada fuerza o esfuerzo de inercia actuando sólo sobre el eslabón \(i\), todas las reacciones del mecanismo resultan de un problema sencillo, y la solución total es la suma de las soluciones parciales:
Un ejemplo completo está en Ejemplo 3.6: Fuerzas de inercia en un cuadrilátero (método gráfico). En un motor alternativo, por ejemplo, el par motor efectivo en el cigüeñal es la diferencia entre el par que producen los gases (análisis estático) y el par necesario para acelerar las masas (análisis dinámico).
Procedimiento de resolución#
Para calcular las reacciones y el par motor de un mecanismo con movimiento conocido:
Resolver la cinemática completa: aceleraciones de los centros de masas \(\vec{a}_{G_i}\) y aceleraciones angulares \(\alpha_i\) de todos los eslabones móviles (tema 2).
Añadir los esfuerzos de inercia de cada eslabón: \(\vec{F}_{in,i} = -m_i\vec{a}_{G_i}\) en \(G_i\) y \(M_{in,i} = -I_{G_i}\alpha_i\). Son proporcionales a las aceleraciones y de sentido contrario.
Plantear el equilibrio estático de todos los eslabones, por separado, con sus diagramas de sólido libre. El mecanismo completo quedará en equilibrio dinámico.
El paso 3 puede hacerse de forma analítica, planteando y resolviendo un sistema de ecuaciones (Método analítico de las fuerzas), o de forma gráfica, con polígonos de fuerzas (Métodos gráficos).