
Cálculo de inercias en 2D#
Incluso en los problemas planos más sencillos necesitamos el momento de inercia \(I_{z,G}\) de cada eslabón. En esta página vemos cómo calcularlo para los eslabones más habituales de un mecanismo.
Definición#
El momento de inercia de un cuerpo plano alrededor del eje \(z\) que pasa por un punto \(P\) es:
donde \((x', y')\) son las coordenadas de cada elemento \(dm\) relativas a \(P\), y \(r'\) su distancia al eje.
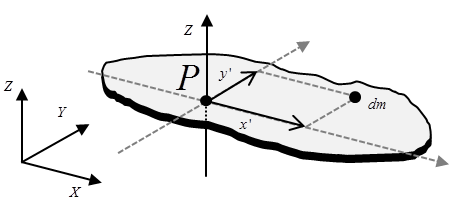
Mide cuánta masa está lejos del eje: cuanto mayor es, más par hace falta para cambiar el estado de giro del sólido. Sus unidades son kg·m². Normalmente el punto de referencia será el centro de masas \(G\) (en los métodos numéricos no siempre es así).
Esta fórmula siempre funciona, pero su cálculo es laborioso. En la práctica se memorizan unos pocos casos comunes y se combinan con las herramientas siguientes.
¿Qué es el diferencial de masa \(dm\)?#
Eslabón plano (2D): \(dm = \rho(x', y')\, dx'\, dy'\), con \(\rho\) la densidad superficial. Para masa total \(M\), área \(A\) y densidad uniforme: \(dm = \frac{M}{A}\, dx'\, dy'\).
Eslabón aproximadamente lineal (1D): si el eslabón es mucho más largo que ancho y grueso, se supone que la masa está distribuida sólo a lo largo de su eje (por ejemplo, \(x'\)) y se ignora la otra dimensión: \(dm = \rho(x')\, dx'\). Para masa \(M\), longitud \(L\) y densidad uniforme: \(dm = \frac{M}{L}\, dx'\).
Herramientas#
Teorema de Steiner (de los ejes paralelos)#
Dado el momento \(I_{z,G}\) respecto al centro de masas \(G\), el momento respecto a un eje paralelo que pasa por otro punto \(P\) es:
donde \(M\) es la masa total y \(d = |PG|\) la distancia entre los dos ejes.
Consecuencia: el momento de inercia es mínimo respecto a un eje que pase por \(G\). El teorema sólo puede aplicarse partiendo de \(G\) (o para volver a \(G\)); para pasar entre dos puntos \(P\) y \(Q\) cualesquiera, hay que pasar por \(G\): \(I_Q = I_P - M\,|PG|^2 + M\,|QG|^2\).
Composición: suma y resta#
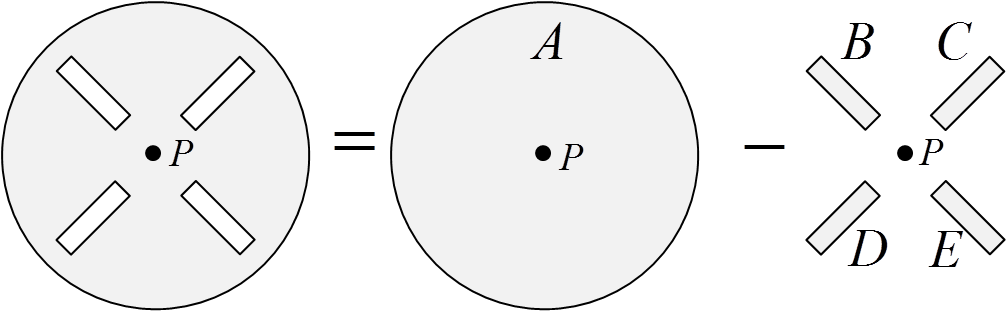
Siempre que todos los momentos de inercia se tomen respecto al mismo eje y al mismo punto, se pueden sumar los de las partes de un cuerpo compuesto:
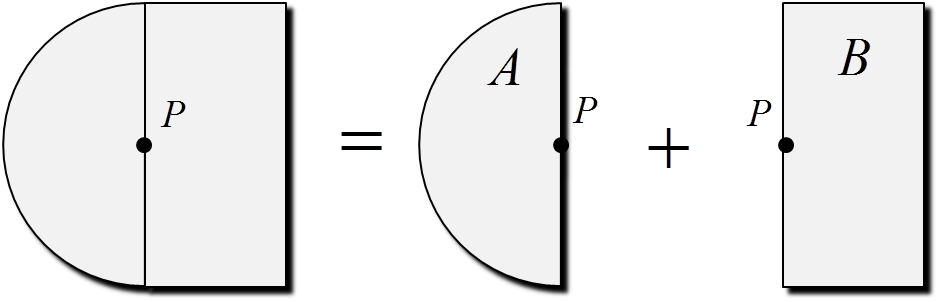
Y restar los de los huecos:
Casos habituales#
Masa concentrada#
Un hilo o varilla de masa despreciable con una masa \(M\) concentrada en su extremo, a distancia \(d\) de \(P\):
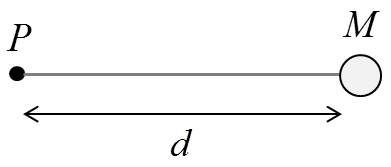
(Se demuestra, por ejemplo, con una delta de Dirac como densidad.) Para pensar: ¿qué ocurre si se toman momentos respecto al mismo punto donde está la masa?
Barra delgada#
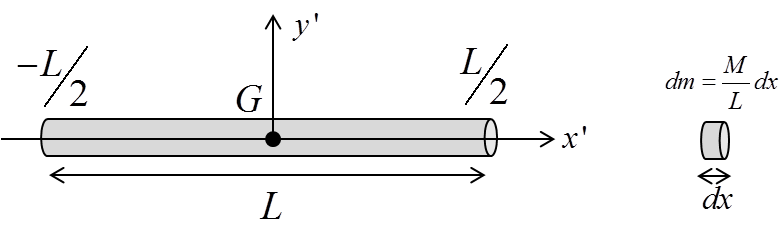
Barra de longitud \(L\) y masa \(M\) uniforme, mucho más larga que gruesa, respecto a su centro de masas:
Demostración
Con el modelo 1D, \(dm = \frac{M}{L}dx'\) e \(y' \approx 0\):
Respecto a un extremo, por Steiner con \(d = L/2\): \(I_{z,\text{extremo}} = \frac{1}{12}ML^2 + M\frac{L^2}{4} = \frac{1}{3}ML^2\).
Disco o cilindro macizo#
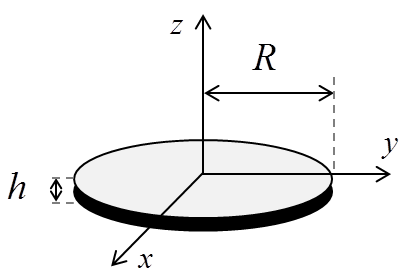
Disco de radio \(R\) y masa \(M\) uniforme, respecto a su centro:
Demostración
Se divide el disco en anillos de radio \(r\) y espesor \(dr\), de área \(2\pi r\,dr\), así que \(dm = \frac{M}{\pi R^2}\, 2\pi r\, dr\). Todos los puntos del anillo están a distancia \(r\) del eje:
Tabla resumen#
Eslabón |
\(I_{z,G}\) |
|---|---|
Masa puntual a distancia \(d\) (respecto al eje) |
\(M d^2\) |
Barra delgada de longitud \(L\) |
\(\frac{1}{12} M L^2\) |
Barra delgada, respecto a un extremo |
\(\frac{1}{3} M L^2\) |
Placa rectangular \(a \times b\) |
\(\frac{1}{12} M \left(a^2 + b^2\right)\) |
Disco o cilindro macizo de radio \(R\) |
\(\frac{1}{2} M R^2\) |
Anillo o tubo delgado de radio \(R\) |
\(M R^2\) |
Cilindro hueco de radios \(R_1\) y \(R_2\) |
\(\frac{1}{2} M \left(R_1^2 + R_2^2\right)\) |
Esfera maciza (respecto a un diámetro) |
\(\frac{2}{5} M R^2\) |
Esfera hueca delgada (respecto a un diámetro) |
\(\frac{2}{3} M R^2\) |
A veces se da el radio de giro \(k\), definido por \(I_{z,G} = M k^2\): es la distancia a la que habría que concentrar toda la masa para tener la misma inercia.
Ejemplo: placa con un agujero#
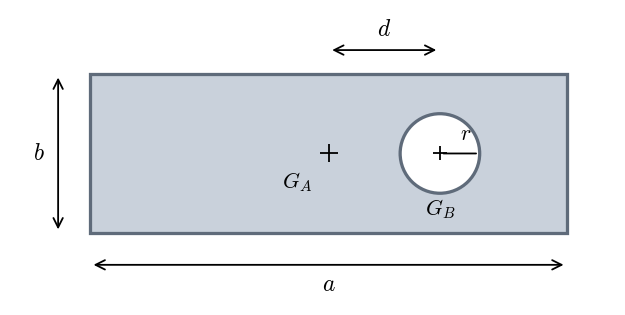
Una placa de acero (\(\rho = 7850\) kg/m³) de \(a \times b = 300 \times 100\) mm y espesor \(t = 10\) mm tiene un agujero de radio \(r = 25\) mm, cuyo centro \(G_B\) está a \(d = 70\) mm del centro \(G_A\) de la placa. Calcular el momento de inercia respecto a su centro de masas \(G\).
Solución
Masas. Placa completa y disco «hueco»:
La masa de la pieza es \(m = m_A - m_B = 2.2009\) kg.
Inercias respecto a \(G_A\). Placa: \(I^A_{G_A} = \frac{1}{12} m_A (a^2+b^2) = 0.019625\) kg·m². Disco: respecto a su centro, \(\frac{1}{2} m_B r^2 = 4.82\cdot 10^{-5}\) kg·m², y por Steiner respecto a \(G_A\):
Restando (las dos están referidas al mismo punto \(G_A\)): \(I_{G_A} = 0.019625 - 0.000803 = 0.018822\) kg·m².
Centro de masas. El agujero desplaza \(G\) hacia el lado contrario, una distancia \(e\) desde \(G_A\):
Inercia respecto a \(G\). Aplicando Steiner «al revés» (de \(G_A\) a \(G\)):
La corrección por el desplazamiento de \(G\) es pequeña (0.3 %), pero no siempre lo es.
Para piezas complejas, los programas de CAD dan directamente la masa, el centro de masas y el tensor de inercia a partir del modelo sólido.