
Ejemplo 2.12: Dedos de la mano (movimiento relativo en 3D)#
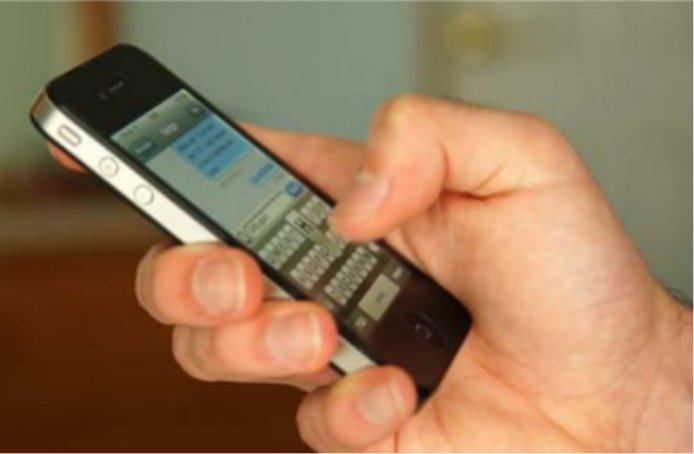
Mientras el profesor explica el tema de movimiento relativo, un alumno de teoría de mecanismos está concentrado en responder un mensaje en su móvil (examen de 2013). Considere el sistema mecánico formado por la palma de la mano con que sostiene el móvil (que se considerará el sistema de referencia o “tierra”) y los dos huesos (falanges) del dedo pulgar. Se pide:
Considerar el movimiento del pulgar cuando se mueve hacia la pantalla táctil (ver figura), cuando solamente existe velocidad y aceleración angular de \(OA\) con respecto a tierra y de \(AB\) con respecto a \(OA\); es decir, en este caso \(\omega_3=0\). Calcular la velocidad y la aceleración del extremo del dedo (punto \(B\)) con respecto a la palma de la mano. Nota: la velocidad angular \((\omega_2)_1\) dada como dato es la relativa del eslabón \(AB\) con respecto al \(OA\).
Si al caso anterior se le añade ahora un giro del pulgar para alcanzar una letra situada más a la izquierda, con velocidad constante \(\omega_3=2~rad/s\), ¿cuánto valen ahora la velocidad y la aceleración del extremo del dedo?
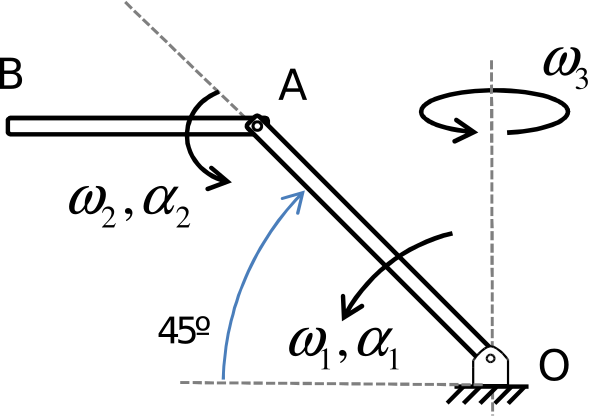
Datos: \(|AB|=3~cm\), \(|OA|=4~cm\), \(\omega_1=5~rad/s\), \(\alpha_1=3~rad/s^2\), \((\omega_2)_1=10~rad/s\), \((\alpha_2)_1=4~rad/s^2\).
Solución
1. Movimiento del pulgar (con \(\omega_3=0\))
Usamos el siguiente sistema de coordenadas \(XYZ\) (con \(Z\) saliendo del papel):
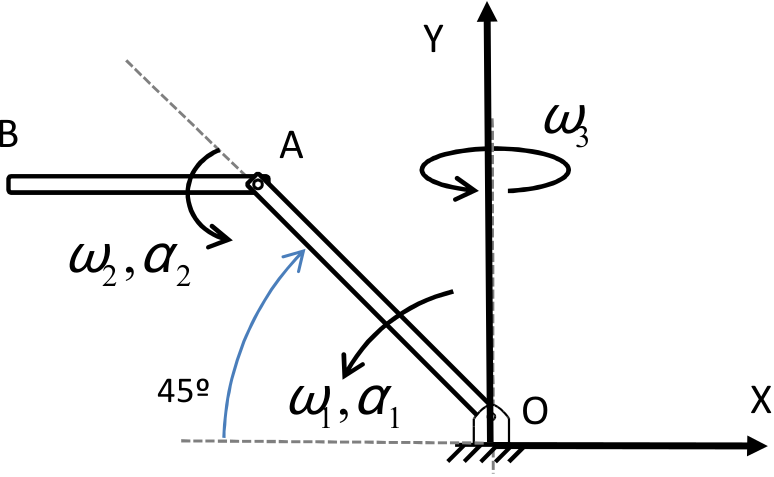
Existen dos sólidos rígidos: \(OA\) y \(AB\). Uno podría estar tentado de plantear el movimiento del punto \(B\) directamente con respecto al punto \(O\) como si fuera un único sólido, pero sería incorrecto: no existe un único sólido rígido desde \(O\) hasta \(B\), sino dos.
Obtenemos la velocidad de \(B\) usando que pertenece al sólido rígido \(AB\), a partir de la velocidad del punto \(A\):
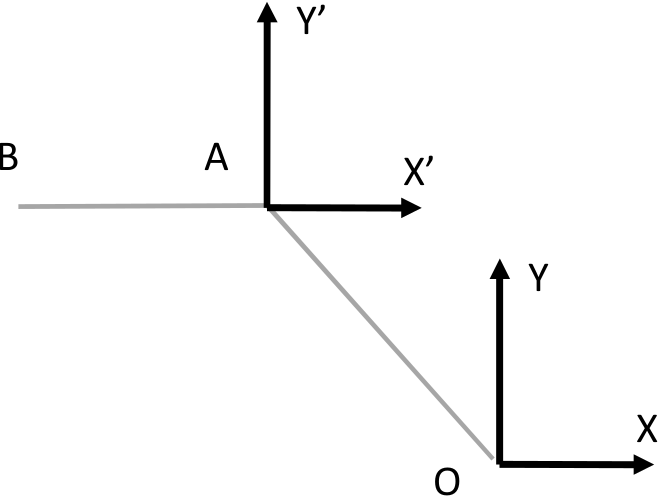
donde todos los vectores se expresan en el sistema \(XYZ\) global. La velocidad de \(A\) se obtiene fijándose en que dicho punto también pertenece al sólido rígido \(OA\), que gira alrededor de \(O\) (punto fijo) con velocidad angular \(\vec{\omega}_{OA} = \vec{\omega}_1 = 5\,\hat{k}\):
La velocidad angular del eslabón \(AB\) resulta de sumar vectorialmente la de \(OA\) (\(\vec{\omega}_1\)) y la relativa de \(AB\) con respecto a \(OA\) (\(\vec{\omega}_2\)):
Sustituyendo, con \(\vec{r}_{AB} = -3\,\hat{i}\):
Para la aceleración de \(B\) planteamos la ecuación correspondiente, de nuevo con el sólido rígido \(AB\), el punto conocido \(A\) y el punto buscado \(B\):
para lo que primero necesitamos la aceleración del punto \(A\):
y, dado que ambos ejes de giro son paralelos a \(\hat{k}\):
podemos sustituir todo para obtener la aceleración de \(B\):
2. Incluyendo el giro \(\omega_3\)
Método de resolución 1
Ahora el sistema formado por los eslabones \(OA\) y \(AB\) gira además alrededor del eje \(Y\) con \(\vec{\omega}_3 = 2\,\hat{j}\), por lo que el sistema \(XYZ\) usado anteriormente ya no está fijo. Necesitamos definir un nuevo marco de referencia fijo (\(X''Y''Z''\)), respecto al cual gira todo el sistema del apartado anterior:
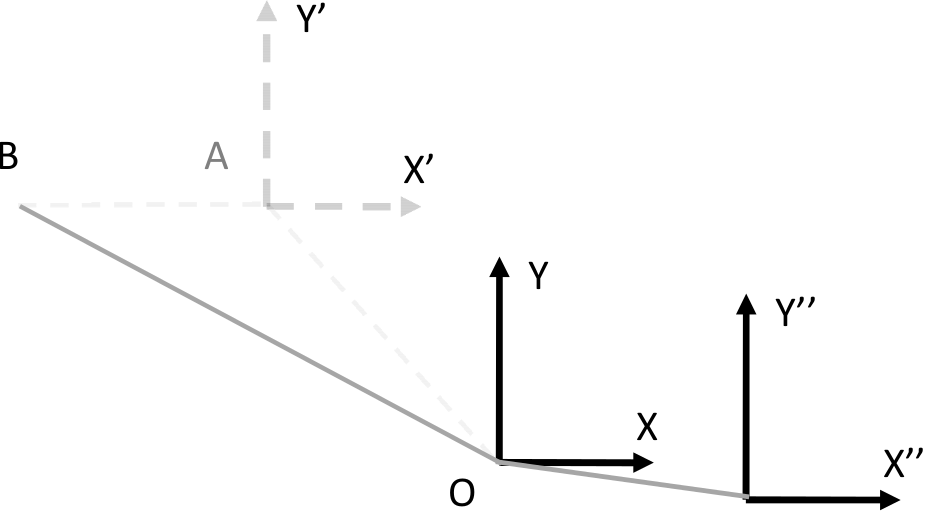
donde \(XYZ\) se ha dibujado separado de \(X''Y''Z''\) por claridad, aunque ambos comparten el origen \(O\) y solo se diferencian en el giro debido a \(\vec{\omega}_3\) (con \(\dot{\vec{\omega}}_3 = 0\)).
Bajo esta perspectiva, el movimiento de \(B\) es el de un punto móvil en un sistema de referencia móvil (no se puede asumir que \(B\) se mueve como un punto rígidamente unido a \(XYZ\)). Conociendo la velocidad y la aceleración de \(B\) respecto a \(XYZ\) (las del apartado anterior), aplicamos las ecuaciones de movimiento relativo (con \(\vec{v}_O = \vec{a}_O = 0\) y \(\vec{r}_{OB} = \left(-3 - \tfrac{4}{\sqrt{2}}\right)\hat{i} + \tfrac{4}{\sqrt{2}}\,\hat{j}\)):
Método de resolución 2
Alternativamente, podemos reutilizar las ecuaciones del primer apartado añadiendo la nueva componente \(\vec{\omega}_3\) a las velocidades angulares absolutas de los dos eslabones:
Para las aceleraciones angulares hay que tener cuidado: los vectores \(\vec{\omega}_1\) y \(\vec{\omega}_2\) tienen dirección \(\hat{k}\), que ahora gira con \(\vec{\omega}_3\), así que su derivada incluye un término adicional:
Sustituyendo estos valores en las ecuaciones de \(\vec{v}_A\), \(\vec{v}_B\), \(\vec{a}_A\) y \(\vec{a}_B\) del primer apartado se obtiene el mismo resultado que con el método 1. Si se omitiese el término \(\vec{\omega}_3 \times \vec{\omega}\), la componente \(\hat{k}\) de la aceleración saldría errónea (\(28.28\) en lugar de \(56.57~cm/s^2\)).
Solución con MATLAB. El siguiente script calcula ambas partes, la segunda por los dos métodos (descargar):
% Ejemplo 2.12: dedos de la mano (movimiento relativo en 3D).
% Unidades: cm, rad/s, rad/s^2. El eje Z sale del papel.
clc, clear all;

OA = 4;  % cm
AB = 3;
thOA = 90+45; % deg
thAB = 180;   % deg

rOA = OA*[cosd(thOA) sind(thOA) 0];
rAB = AB*[cosd(thAB) sind(thAB) 0];

% Parte 1: velocidades angulares absolutas de los eslabones OA y AB (ambas según Z)
w1 = [0 0 5];          % eslabón OA
w2 = w1 + [0 0 10];    % eslabón AB = OA + giro relativo de AB respecto a OA

alpha1 = [0 0 3];
alpha2 = alpha1 + [0 0 4];

velA1 = cross(w1, rOA)
velB1 = velA1 + cross(w2, rAB)

accA1 = cross(alpha1, rOA) + cross(w1, cross(w1, rOA))
accB1 = accA1 + cross(alpha2, rAB) + cross(w2, cross(w2, rAB))

% Parte 2: todo el pulgar gira además con w3 constante alrededor de Y.
w3 = [0 2 0];

% Método 1: el punto B se mueve respecto al sistema XYZ, que gira, con la
% velocidad y aceleración halladas en la parte 1:
rOB = rOA + rAB;
velB2_m1 = velB1 + cross(w3, rOB)
accB2_m1 = accB1 + cross(w3, cross(w3, rOB)) + 2*cross(w3, velB1)

% Método 2: velocidades y aceleraciones angulares absolutas de cada eslabón.
% w1 y w2 son arrastradas por el giro w3, así que sus derivadas incluyen
% el término w3 x w:
wOA = w1 + w3;
wAB = w2 + w3;
alphaOA = alpha1 + cross(w3, w1);
alphaAB = alpha2 + cross(w3, w2);

velA2 = cross(wOA, rOA);
velB2 = velA2 + cross(wAB, rAB)
accA2 = cross(alphaOA, rOA) + cross(wOA, cross(wOA, rOA));
accB2 = accA2 + cross(alphaAB, rAB) + cross(wAB, cross(wAB, rAB))