Ejemplos resueltos#
Ejemplos de análisis cinemático de mecanismos planos y espaciales, resueltos paso a paso. Los ejemplos 2.1 a 2.5 recorren el análisis de posición, velocidad y aceleración de los mecanismos más habituales; el resto son problemas de examen y del libro de la asignatura. Los ejemplos 2.14 y 2.15 usan centros instantáneos y polígonos de velocidades y aceleraciones, con construcciones interactivas paso a paso.
 Ejemplo 2.1: Análisis cinemático de un mecanismo de cuatro barras
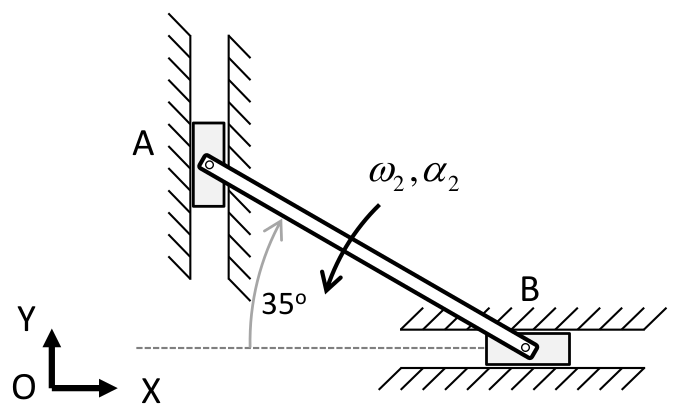
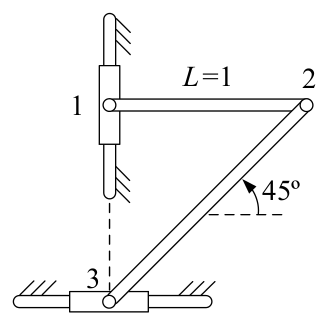
 Ejemplo 2.2: Análisis cinemático de un mecanismo biela-manivela
 Ejemplo 2.3: Análisis cinemático de un mecanismo de retorno rápido
 Ejemplo 2.4: Análisis cinemático de un mecanismo biela-manivela invertido
 Ejemplo 2.5: Análisis cinemático de un mecanismo de 6 barras
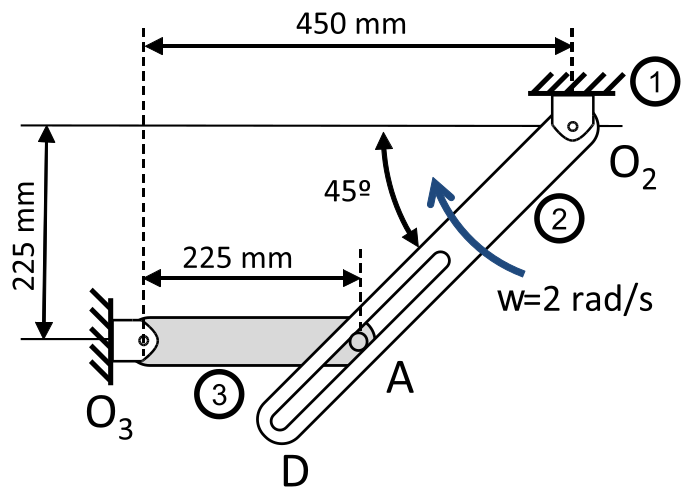 Ejemplo 2.11: Varilla basculante con clavija en una ranura giratoria
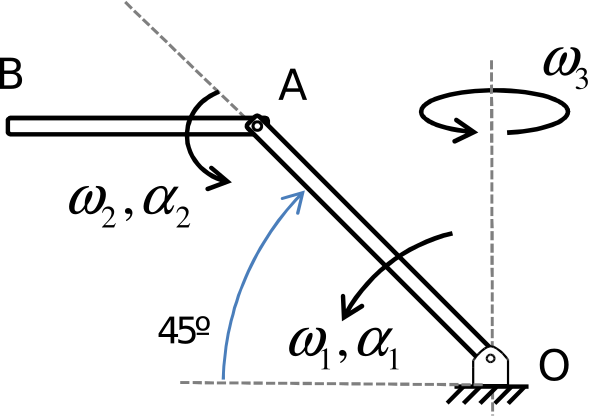
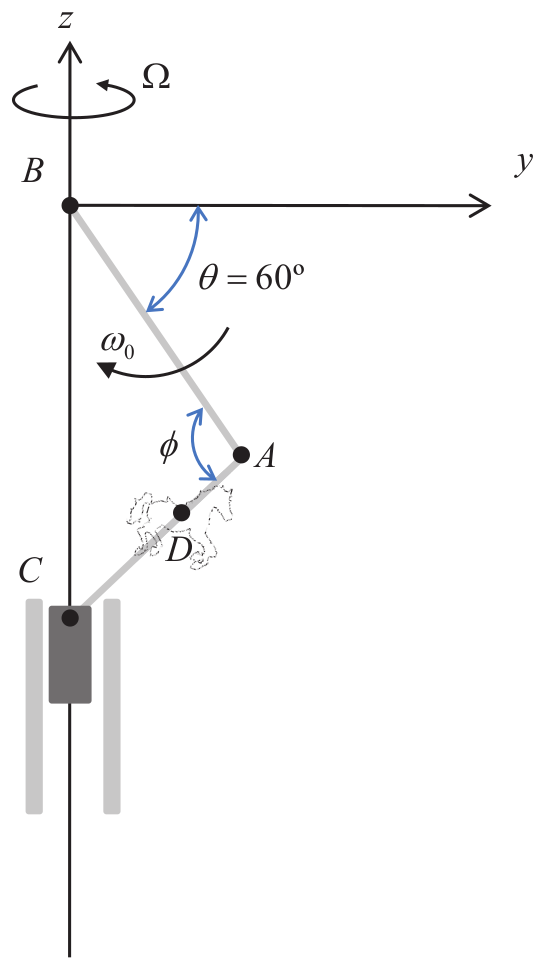 Ejemplo 2.13: Caballito de tiovivo (movimiento relativo en 3D)
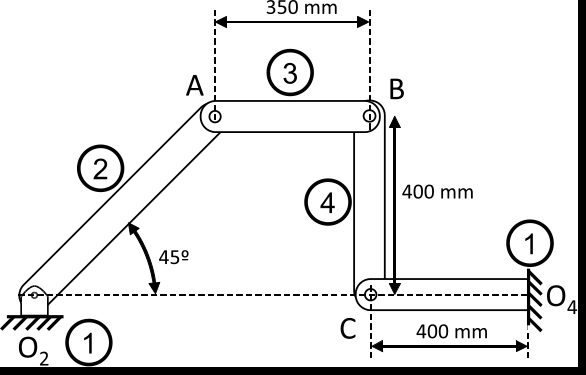 Ejemplo 2.14: Centros instantáneos de un cuadrilátero articulado

Scripts de MATLAB#
Algunos ejemplos se resuelven también con scripts de MATLAB, que se pueden descargar y ejecutar tal cual (los marcados como simbólicos necesitan la Symbolic Math Toolbox):
Ejemplo 2.2: Análisis cinemático de un mecanismo biela-manivela:
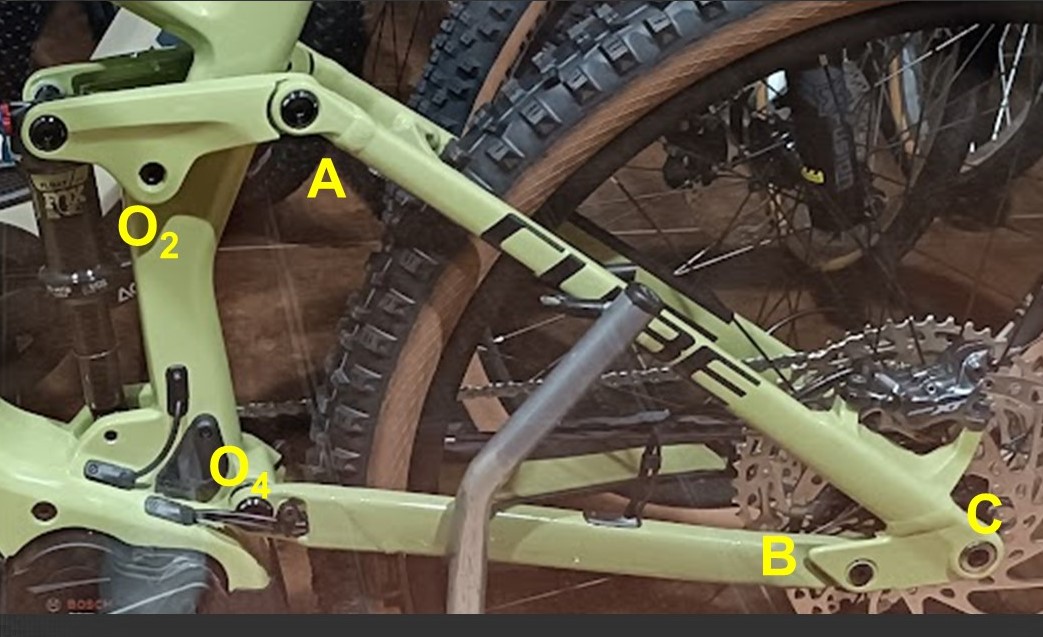
ejemplo2_02.mlx(live script, simbólico).Ejemplo 2.9: Suspensión de bicicleta:
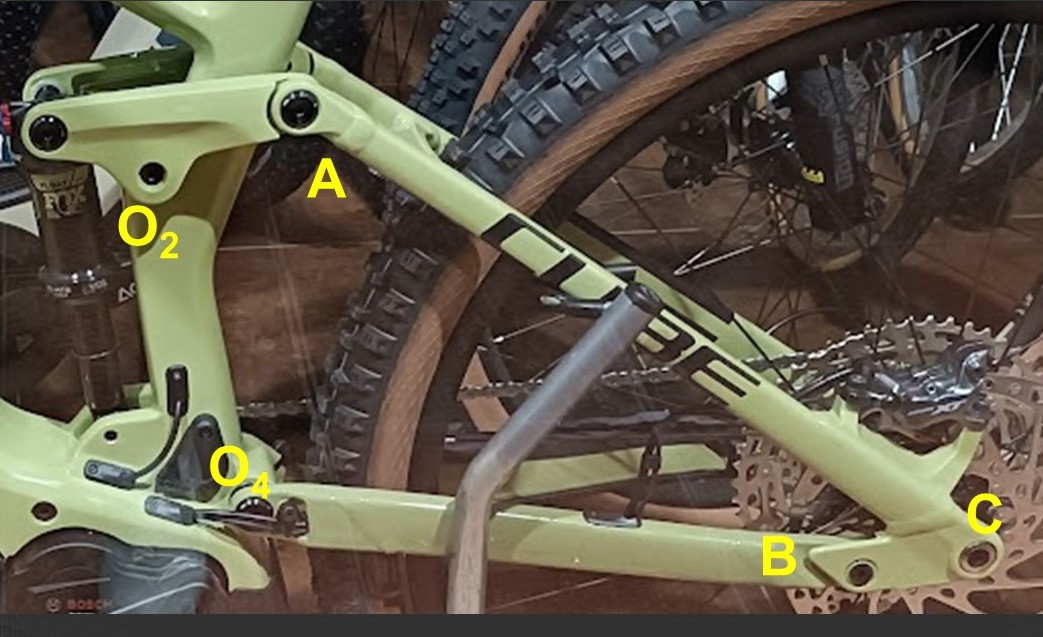
suspension_bicicleta.m(simbólico).Ejemplo 2.12: Dedos de la mano (movimiento relativo en 3D):
dedos_mano.m.Ejemplo 2.13: Caballito de tiovivo (movimiento relativo en 3D):
caballito_tiovivo.m(simbólico).
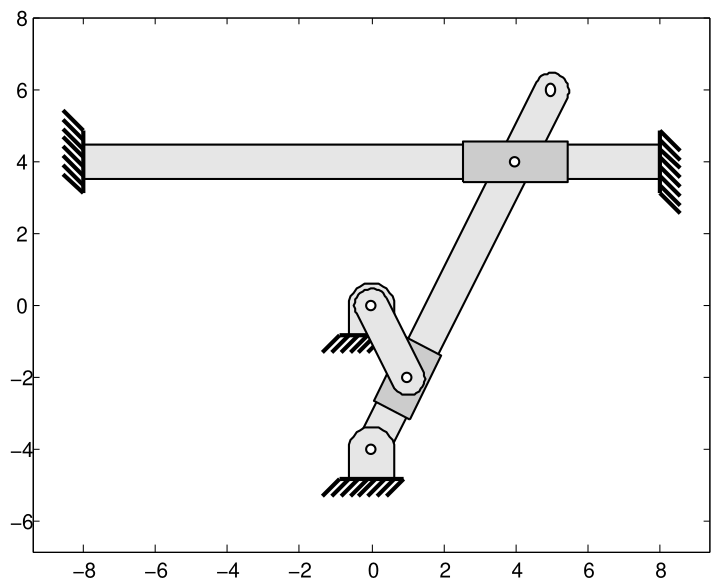
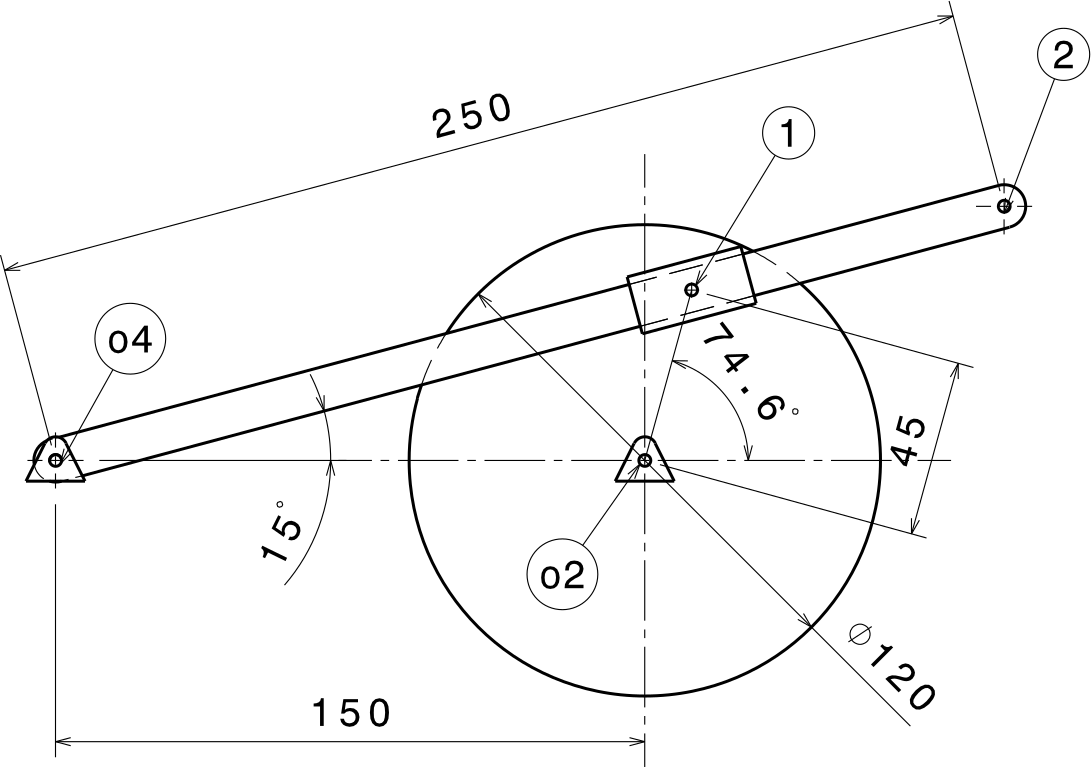
Los mecanismos también se pueden dibujar en MATLAB con la librería mechplot. Por ejemplo, dibuja_retorno_rapido.m dibuja este mecanismo de retorno rápido: