Ejemplos resueltos#
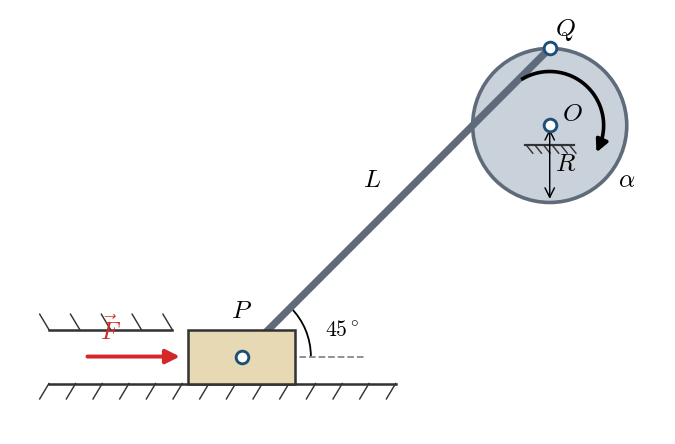
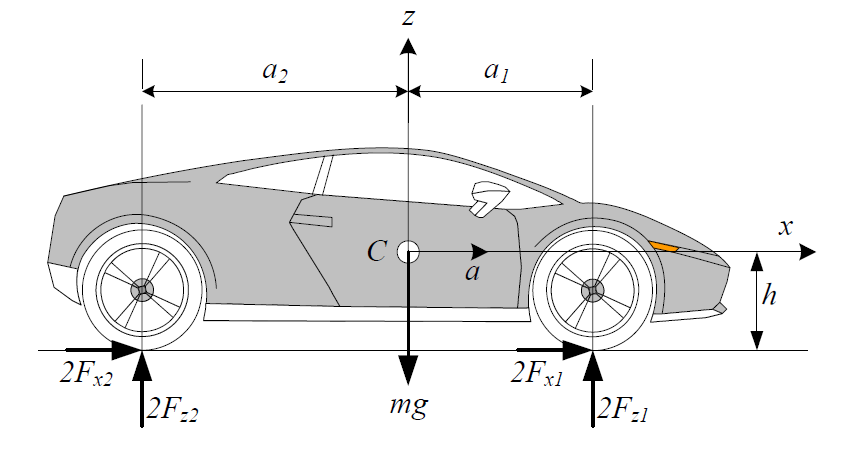
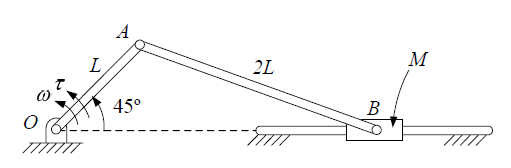
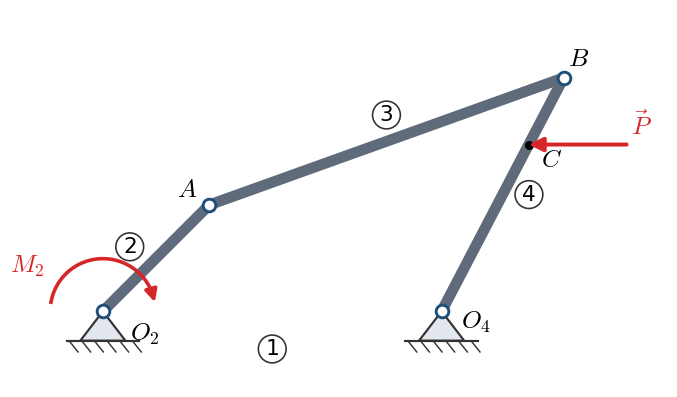
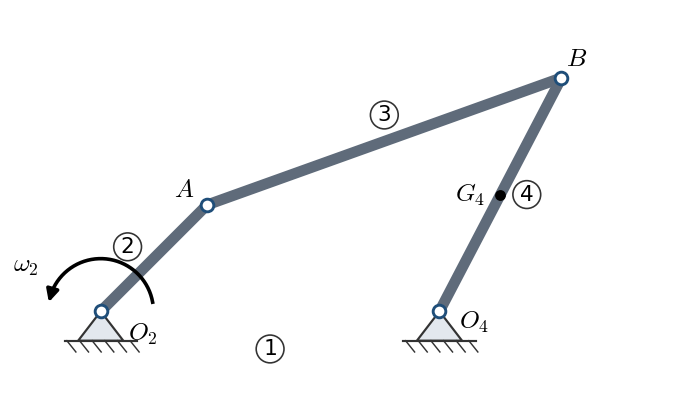
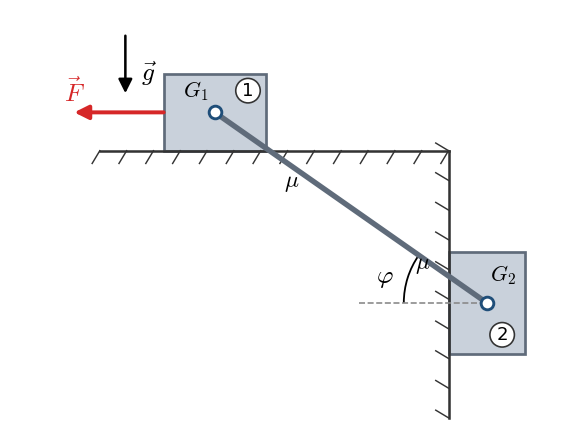
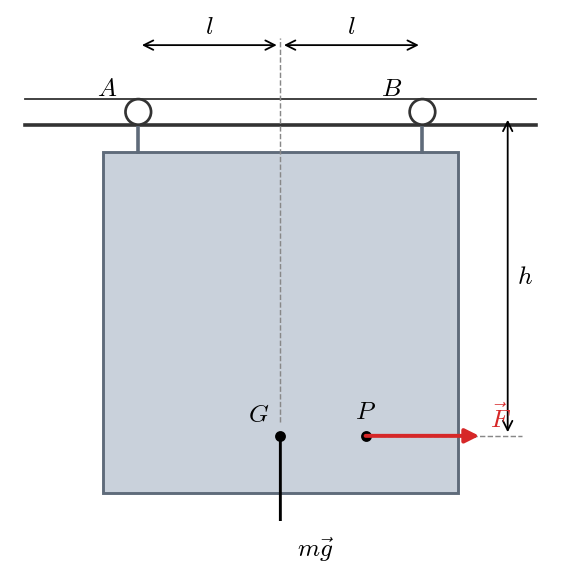
Ejemplos de análisis dinámico (problema dinámico inverso) de mecanismos planos, resueltos paso a paso. Los ejemplos 3.1 a 3.4 aplican el principio de D’Alembert de forma analítica a casos sencillos; los ejemplos 3.4 a 3.6 usan métodos gráficos, con la mayoría de los eslabones sin masa, e incluyen construcciones interactivas; el ejemplo 3.7 es un análisis cinemático y dinámico completo de un mecanismo de seis barras por todos los métodos; los ejemplos 3.8 a 3.10 tratan el rozamiento.