
Dinámica de la partícula#
Antes de pasar al sólido rígido repasamos los conceptos básicos de la dinámica de una partícula (un punto con masa \(m\), sin dimensiones).
Momento lineal#
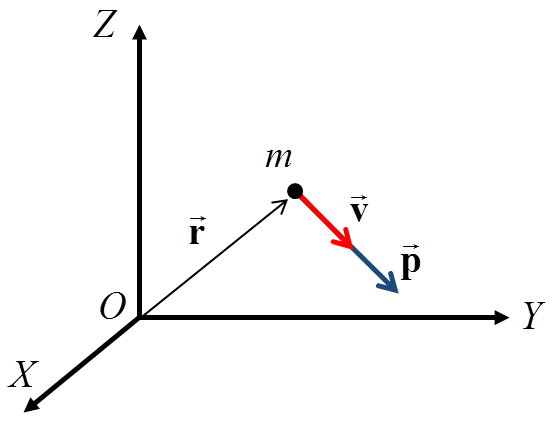
La cantidad de movimiento o momento lineal de una partícula es la magnitud vectorial, referida a un sistema de referencia inercial:
Momento angular#
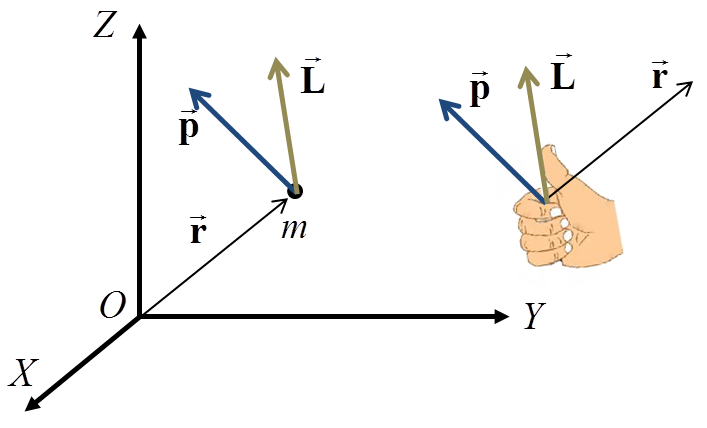
El momento cinético o momento angular de una partícula respecto a un punto \(O\) es:
donde \(\vec{r}\) es el vector de posición de la partícula desde \(O\).
Multiplicando vectorialmente la segunda ley de Newton por \(\vec{r}\):
Por otro lado, derivando el momento angular respecto al tiempo (con \(O\) fijo):
ya que el producto vectorial de un vector por sí mismo es nulo. Comparando ambas expresiones:
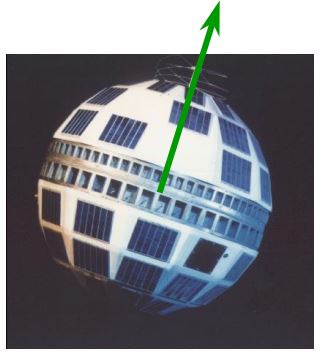
Una aplicación clásica de este teorema es la estabilización de satélites por giro: el Telstar I (1962) giraba alrededor de su eje mayor a unas 200 rpm para mantener su orientación.
Ecuaciones del movimiento de una partícula#
Para una partícula tenemos el sistema de ecuaciones diferenciales:
En 3D son seis ecuaciones escalares, pero para una partícula puntual son redundantes: la segunda se obtiene de la primera, como acabamos de ver. Basta, por tanto, con la ecuación de Newton. Como \(\dot{\vec{p}} = \frac{d}{dt}(m\vec{v}) = \frac{d}{dt}(m\dot{\vec{r}}) = m\ddot{\vec{r}}\) (con \(m\) constante):
que es un sistema de tres ecuaciones diferenciales ordinarias (EDO):
Este sistema puede resolverse analíticamente en casos sencillos o, en general, con integradores numéricos (regla de Euler, trapezoidal, Runge-Kutta…).
Ejemplo: integración numérica con la regla de Euler
Para integrar \(m\ddot{x} = F(t, x, \dot{x})\) se escribe como un sistema de primer orden con el estado \((x, v)\) y se avanza con un paso de tiempo \(\Delta t\):
Por ejemplo, para una masa con un muelle (\(F=-kx\)), en MATLAB:
m = 1; k = 10; dt = 1e-3; N = 5000;
x = zeros(1,N); v = zeros(1,N); x(1) = 0.1;
for i = 1:N-1
    v(i+1) = v(i) + dt/m * (-k*x(i));
    x(i+1) = x(i) + dt * v(i);
end
plot((0:N-1)*dt, x)
La regla de Euler es la más sencilla pero acumula error (la amplitud crece poco a poco en este ejemplo); en la práctica se usan métodos de orden superior, como ode45.